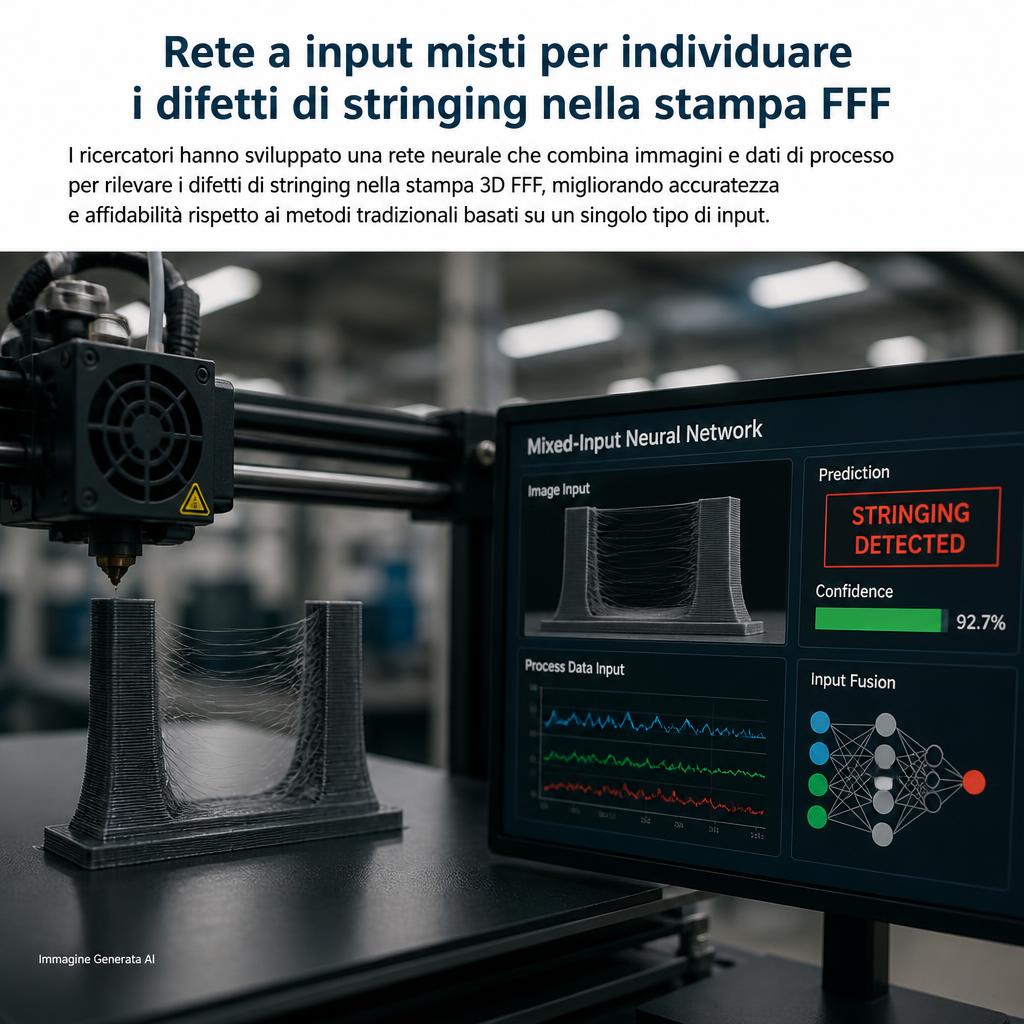
Una rete neurale multimodale prova a correggere lo stringing durante la stampa 3D FFF
Lo stringing è uno dei difetti più riconoscibili della stampa 3D a estrusione di materiale: sottili fili di polimero rimangono tesi tra zone separate del componente quando l’ugello compie un movimento senza deposizione. Nei casi più semplici il problema è prevalentemente estetico e può essere risolto con una rapida operazione di pulizia; nelle geometrie più complesse, invece, i filamenti indesiderati possono attraversare cavità, piccoli canali, superfici funzionali o regioni difficili da raggiungere, aumentando i tempi di post-processing e rendendo meno ripetibile il processo. Un gruppo di ricercatori della Civil Aviation University of China, composto da Hao Wu, Rui Zhou, Chunzhi Du, Yunteng Jiang, Ruitai Liu e Xingjie Zhang, ha affrontato il problema con un sistema che combina visione artificiale, informazioni provenienti direttamente dalla stampante e correzione automatica dei parametri. Lo studio, intitolato Online detection and closed-loop correction of stringing defects in fused filament fabrication using a mixed-input multi-head network, è stato pubblicato l’8 settembre 2026 sulla rivista scientifica Progress in Additive Manufacturing.
Perché lo stringing non dipende da un solo parametro
Descrivere lo stringing come un semplice problema di retrazione sarebbe riduttivo. Durante un movimento di travel l’estrusore dovrebbe interrompere la deposizione, ma all’interno dell’hotend rimane materiale fuso sottoposto a pressione. Se la viscosità è sufficientemente bassa o la pressione residua non viene compensata, una piccola quantità di materiale può continuare a fuoriuscire dall’ugello. Quando questo materiale viene trascinato verso la posizione successiva si forma il caratteristico filo tra due superfici separate. La retrazione cerca di ridurre la pressione interna arretrando il filamento, ma la sua efficacia dipende anche dalla temperatura dell’ugello, dalla velocità di retrazione, dalla distanza di retrazione, dalla velocità degli spostamenti e dalle proprietà reologiche del polimero. A questi fattori si aggiungono lo stato del filamento, l’umidità assorbita, la geometria dell’hotend, il diametro dell’ugello, il sistema Bowden o direct drive e le caratteristiche specifiche del materiale.
L’umidità è particolarmente importante con polimeri igroscopici: l’acqua assorbita può vaporizzare nell’hotend e alterare la stabilità dell’estrusione. Allo stesso tempo, abbassare indiscriminatamente la temperatura per limitare lo stringing non rappresenta necessariamente una soluzione accettabile, perché una temperatura troppo bassa può aumentare la viscosità, peggiorare la continuità del flusso e compromettere l’adesione tra layer. Analogamente, una retrazione eccessiva può favorire vuoti temporanei nel flusso, sottoestrusione dopo il travel, usura del filamento o problemi di alimentazione. Il difetto deve quindi essere considerato come il risultato di un processo multivariabile nel quale diversi parametri interagiscono tra loro.
Dal rilevamento del difetto alla diagnosi dei parametri
Il lavoro della Civil Aviation University of China non utilizza una normale rete neurale incaricata soltanto di stabilire se in una fotografia sia presente o meno dello stringing. Il sistema proposto combina due tipi differenti di informazione. Da una parte vengono analizzate le immagini della zona dell’ugello; dall’altra vengono forniti alla rete i parametri di processo utilizzati in quel momento dalla stampante. Per questo motivo gli autori parlano di una rete mixed-input, cioè con ingressi eterogenei.
La parte visiva utilizza una Residual Attention Network, una famiglia di reti neurali che combina connessioni residuali e meccanismi di attenzione. L’obiettivo è concentrare maggiormente l’analisi sulle regioni dell’immagine che contengono informazioni utili, per esempio l’area immediatamente vicina all’ugello e quella in cui possono comparire filamenti sospesi. I parametri numerici della stampante vengono invece elaborati mediante un multilayer perceptron, o MLP. Le rappresentazioni prodotte dai due rami vengono successivamente fuse in una rappresentazione comune sulla quale lavorano più teste di uscita.
La definizione multi-head deriva proprio dalla presenza di più uscite specializzate. Nel sistema descritto dagli autori vengono analizzati contemporaneamente quattro parametri: temperatura dell’ugello, velocità di stampa, distanza di retrazione e velocità di retrazione. Ciascuna testa deve determinare se il relativo parametro si trovi in uno stato troppo basso, appropriato oppure troppo alto rispetto all’intervallo considerato corretto per quello specifico processo.
| Elemento del sistema | Funzione |
|---|---|
| Immagini della zona ugello | Forniscono informazioni visive sul comportamento dell’estrusione e sulla comparsa dello stringing |
| Residual Attention Network | Estrae caratteristiche dalle immagini concentrandosi sulle regioni più informative |
| Parametri di processo | Descrivono lo stato operativo della stampante |
| Multilayer perceptron | Codifica i parametri numerici |
| Rete multi-head | Valuta simultaneamente lo stato dei quattro parametri controllati |
| Sliding-window voting | Riduce l’effetto di singole previsioni anomale |
| Correzione proporzionale | Modifica gradualmente il parametro considerato fuori intervallo |
| Feedback continuo | Verifica gli effetti della correzione nelle successive osservazioni |
Un dataset di oltre 166.000 campioni sincronizzati
Uno dei problemi principali dei sistemi di machine learning applicati alla produzione additiva riguarda la disponibilità dei dati. Annotare manualmente decine o centinaia di migliaia di immagini indicando il difetto e la sua causa richiederebbe un lavoro considerevole e introdurrebbe inevitabilmente una componente soggettiva. Gli autori hanno quindi costruito un sistema automatizzato di acquisizione in cui immagini e parametri di stampa vengono registrati in modo sincronizzato.
Il dataset dichiarato nello studio comprende 166.552 campioni. Le etichette sono generate mettendo in relazione i parametri effettivamente utilizzati con gli intervalli definiti come appropriati. Questa scelta consente di trasformare il problema: invece di chiedere a un operatore di indicare manualmente quale parametro abbia provocato un determinato filo indesiderato, il sistema conosce quali parametri sono stati intenzionalmente portati fuori dal relativo intervallo durante la raccolta dei dati.
È però importante interpretare correttamente questa impostazione. Un’etichetta che indica, per esempio, una temperatura troppo alta rappresenta innanzitutto la deviazione programmata del parametro, non la dimostrazione fisica che ogni singolo filamento visibile nell’immagine sia stato causato esclusivamente dalla temperatura. Nella stampa FFF le cause possono essere fortemente accoppiate. La rete viene quindi addestrata a riconoscere una relazione tra stato visivo, configurazione del processo e deviazioni impostate sperimentalmente, non a ricostruire in senso assoluto la causalità fisica dello stringing.
Perché utilizzare contemporaneamente immagini e dati della macchina
Questo aspetto rappresenta una delle differenze più interessanti rispetto a una semplice classificazione tramite computer vision. Due immagini apparentemente simili possono essere state prodotte da condizioni di processo differenti. Un sistema basato esclusivamente sulla fotografia potrebbe riconoscere l’esistenza del problema ma avere maggiori difficoltà nell’individuare quale correzione eseguire. Inserendo nella rete anche temperatura, velocità e parametri di retrazione, il modello dispone di un contesto supplementare.
Nei test riportati dagli autori, il modello mixed-input raggiunge una accuratezza macro-media per parametro dell’84,5% ± 0,7%. Il dato deve essere letto con attenzione: non significa che il sistema riconosca lo stringing nell’84,5% dei casi, ma rappresenta la capacità media di classificare correttamente lo stato dei parametri considerati. Nelle condizioni di prova utilizzate, il risultato supera di 8,0 punti percentuali un modello ResNet34 basato soltanto sulle immagini e di 7,3 punti percentuali una rete Attention-56 multi-head anch’essa image-only.
Questi confronti indicano che l’integrazione dei dati numerici migliora la classificazione rispetto ai due benchmark visivi scelti dagli autori. Non significa però automaticamente che l’architettura sia superiore a qualsiasi altro possibile sistema di controllo. In particolare, dai dati pubblicamente accessibili non emerge un confronto altrettanto diretto con un modello basato esclusivamente sui parametri numerici, che sarebbe utile per quantificare con maggiore precisione quanto dell’informazione aggiuntiva provenga realmente dalle immagini.
La parte decisiva: chiudere l’anello di controllo
Riconoscere un difetto durante la stampa non significa necessariamente correggerlo. Molti sistemi di monitoraggio si fermano all’identificazione dell’anomalia e generano un allarme, lasciando all’operatore il compito di intervenire oppure arrestando completamente il job. Il lavoro di Wu e colleghi tenta invece di creare un vero sistema di closed-loop control, cioè un circuito in cui la misura produce una decisione e la decisione modifica automaticamente il processo.
Le previsioni della rete non vengono utilizzate singolarmente. Gli autori impiegano una forma di sliding-window voting, valutando una sequenza di predizioni per diminuire il rischio che un singolo frame anomalo provochi una regolazione ingiustificata. Dopo avere stabilito che un parametro si trova persistentemente fuori dal relativo intervallo, il controller applica una correzione proporzionale. Il processo viene quindi osservato di nuovo e il ciclo continua.
Questa soluzione è importante perché un sistema di controllo troppo aggressivo potrebbe trasformare una piccola imperfezione in un problema più grave. Se la temperatura venisse modificata continuamente sulla base di ogni singola immagine, per esempio, l’inerzia termica dell’hotend impedirebbe di osservare immediatamente l’effetto della regolazione e il controller rischierebbe di inseguire il rumore. Lo st