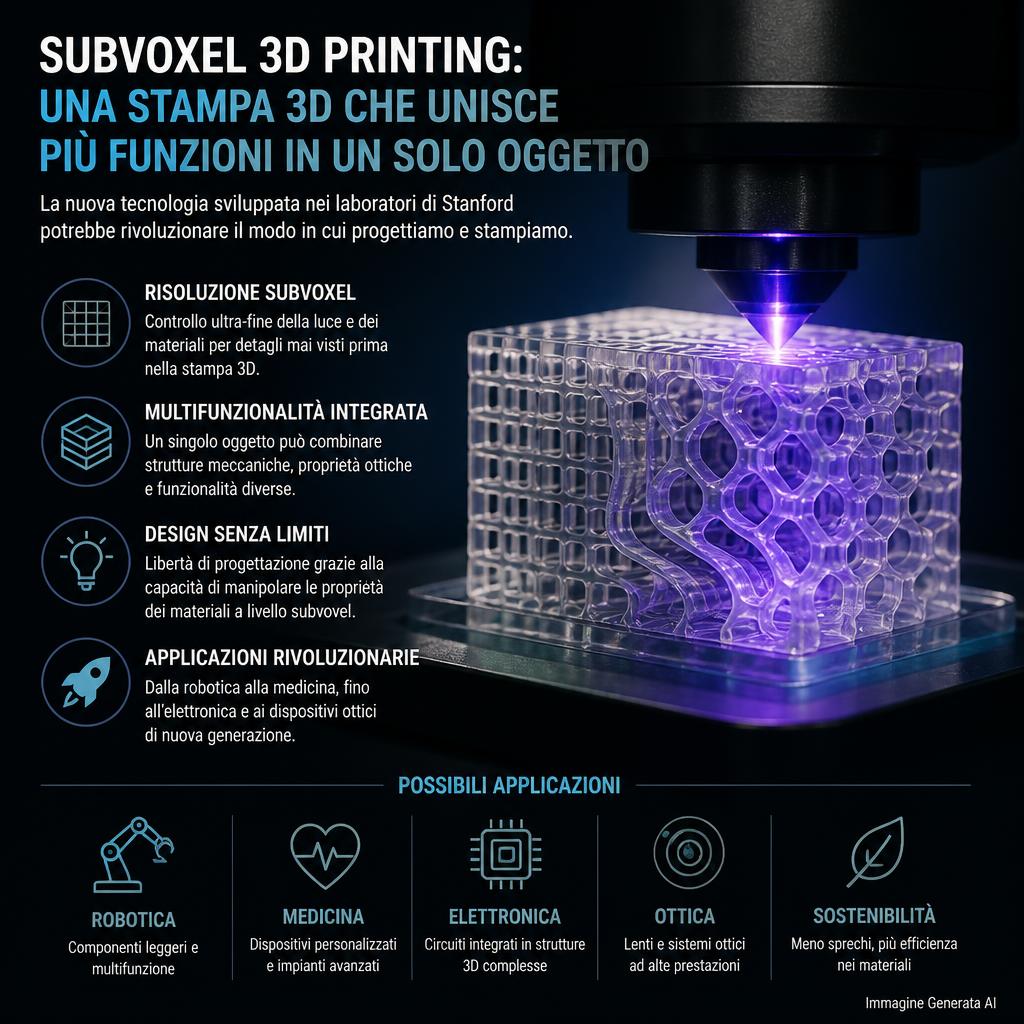
Stanford sviluppa la stampa 3D subvoxel: più materiali e più funzioni all’interno dello stesso filamento
Il laboratorio guidato da Natalie Larson alla Stanford University sta sviluppando una famiglia di tecniche di stampa 3D multimateriale nelle quali la distribuzione dei materiali viene controllata non soltanto fra un filamento e quello successivo, ma direttamente all’interno di ogni filamento estruso. L’approccio, definito “subvoxel control”, punta a creare materiali nei quali geometria, composizione e funzione siano programmabili su più scale contemporaneamente. Una stessa struttura potrebbe quindi contenere regioni morbide e rigide, conduttori elettrici, canali pneumatici, materiali attivi, elettrodi, bioink differenti o strutture sacrificiali senza dover assemblare separatamente tutti questi elementi dopo la stampa. L’obiettivo di lungo periodo è arrivare a componenti nei quali la materia stessa svolga contemporaneamente più compiti: un elemento strutturale che accumula energia, un elastomero che incorpora sensori e attuatori oppure un tessuto coltivato nel quale cellule muscolari, grasso e canali per il trasporto dei nutrienti siano organizzati durante un’unica fase di deposizione.
La ricerca oggi associata al Larson Lab di Stanford ha però una storia precedente. La piattaforma fondamentale denominata Rotational Multimaterial 3D Printing, RM-3DP, è stata sviluppata quando Natalie Larson lavorava come postdoctoral researcher alla Harvard John A. Paulson School of Engineering and Applied Sciences e al Wyss Institute. Il lavoro, realizzato con Jochen Mueller, Alex Chortos, Zoey Davidson, David Clarke e Jennifer Lewis, è stato pubblicato su Nature il 18 gennaio 2023. Le affiliazioni del paper originale sono Harvard e Wyss, non Stanford. Larson è successivamente entrata a Stanford, dove ora guida un proprio laboratorio e sta estendendo il concetto verso bioprinting, batterie strutturali, metamateriali, antenne, soft robotics e sistemi di controllo basati su imaging 4D.
Questa distinzione temporale è importante: non siamo davanti a una tecnica appena inventata da Stanford nel 2026, ma alla nuova fase di sviluppo di una piattaforma scientifica introdotta pubblicamente tre anni prima.
Che cosa significa realmente “subvoxel”
Nella stampa 3D il termine voxel viene spesso utilizzato per indicare l’equivalente tridimensionale di un pixel: una piccola unità volumetrica alla quale viene assegnato un determinato materiale o una determinata proprietà.
Nella Direct Ink Writing tradizionale, però, l’unità realmente depositata è normalmente un filamento continuo. L’ugello produce una traccia con diametro o larghezza determinati e, all’interno di quella traccia, il materiale è sostanzialmente uniforme.
Il concetto di Larson modifica questa situazione.
Nel suo utilizzo, subvoxel control significa programmare caratteristiche a una scala più piccola del filamento estruso, organizzando al suo interno materiali, orientamenti o microstrutture differenti.
La definizione proposta dalla stessa Larson è particolarmente importante:
un voxel può essere considerato come un elemento volumetrico lungo l’asse principale del filamento; il controllo subvoxel permette di introdurre una struttura più fine dentro quell’elemento.
Questo non deve essere interpretato come una dichiarazione secondo cui la stampante possiede una risoluzione XYZ arbitrariamente inferiore al diametro dell’ugello.
È qualcosa di diverso.
Risoluzione geometrica esterna ≠ dimensione del nozzle ≠ dimensione delle caratteristiche interne subvoxel.
Una traccia depositata può avere, per esempio, una larghezza dell’ordine dei millimetri ed essere contemporaneamente suddivisa internamente in diverse regioni di materiale.
L’idea ricorda, in un certo senso, un cavo elettrico: il diametro esterno può essere relativamente grande, ma al suo interno possono coesistere conduttori, isolamento e altre strutture organizzate con precisione.
Una strategia per evitare il classico compromesso tra risoluzione e produttività
Questo è uno dei motivi per cui il concetto è interessante.
In un sistema di estrusione convenzionale, se si desidera ottenere feature più piccole, la soluzione intuitiva è ridurre il diametro del nozzle.
Ma un nozzle piccolo riduce anche la quantità di materiale depositabile nell’unità di tempo.
La produttività può quindi diminuire drasticamente.
Il controllo subvoxel offre una strada differente: utilizzare un filamento relativamente grande per mantenere un’elevata portata totale, ma strutturarlo internamente in elementi più piccoli.
Non significa eliminare completamente il compromesso fra risoluzione e throughput, perché rimangono limiti fluidodinamici, geometrici e di fabbricazione della testina. Significa però separare almeno in parte la dimensione della traccia macroscopica dalla scala alla quale vengono distribuite le funzioni interne.
Questo concetto potrebbe diventare particolarmente importante quando si vogliono produrre oggetti voluminosi contenenti un’elevata complessità interna.
Una testina che ruota mentre deposita più materiali
La prima dimostrazione RM-3DP utilizza una testina multimateriale nella quale più ink vengono alimentati contemporaneamente attraverso un nozzle con architettura interna appositamente progettata.
Nel lavoro del 2023 il team utilizzava una configurazione denominata shell–fan–core.
La testina poteva ricevere fino a quattro materiali attraverso quattro connessioni separate. I reservoir contenenti gli ink e il nozzle venivano fatti ruotare durante l’estrusione.
Contemporaneamente, la stampante traslava la testina lungo la traiettoria del componente.
Sono quindi presenti due movimenti:
traslazione lineare del nozzle
e
rotazione attorno al proprio asse.
Il rapporto fra velocità angolare e velocità di avanzamento determina la geometria elicoidale che i materiali assumono all’interno del filamento.
Ruotando più rapidamente la testina rispetto alla velocità di stampa si possono generare eliche più strette; riducendo la rotazione, l’angolo dell’elica cambia.
In termini semplificati:
geometria interna del filamento = geometria del nozzle + portate dei diversi ink + velocità di traslazione + velocità di rotazione.
La parte fondamentale è che il filamento viene strutturato durante l’estrusione, non assemblato successivamente.
Nel prototipo del 2023 il nozzle era molto più grande delle feature interne
La dimostrazione originale aiuta anche a comprendere perché il termine subvoxel non debba essere confuso con “nanoprinting”.
Nel paper Nature viene mostrato, fra le altre configurazioni, un nozzle multimateriale di circa 2,5 mm di diametro esterno.
Il sistema non cerca quindi di competere con microstereolitografia o two-photon polymerization per produrre la minima feature assoluta possibile.
L’obiettivo è strutturare con precisione l’interno di un filamento relativamente grande.
Questa filosofia è quasi l’opposto della corsa alla miniaturizzazione estrema: invece di ridurre continuamente il nozzle, si cerca di ottenere più complessità funzionale dalla stessa quantità di materiale estruso.
Le strutture elicoidali imitano principi molto comuni in natura
L’architettura elicoidale non è stata scelta soltanto per ragioni estetiche.
Strutture a spirale ed elica compaiono continuamente nei sistemi biologici:
- tendini;
- fibre muscolari;
- proteine;
- strutture vegetali;
- tentacoli;
- tessuti;
- fibre gerarchiche.
Un’elica permette di combinare deformazioni assiali, torsionali e radiali in modi difficili da ottenere con una semplice fibra omogenea.
La natura utilizza inoltre frequentemente strutture gerarchiche: piccoli elementi vengono organizzati in fibre, le fibre in fasci e i fasci in strutture ancora più grandi.
RM-3DP cerca di riprodurre un principio simile artificialmente.
Il materiale non viene considerato soltanto come una sostanza con determinate proprietà chimiche. La disposizione interna diventa parte delle proprietà del materiale.
Il primo risultato concreto: muscoli artificiali con elettrodi elicoidali
Nel lavoro pubblicato su Nature il gruppo ha dimostrato veri dispositivi funzionali, non soltanto filamenti colorati.
Uno degli esempi è costituito da Helical Dielectric Elastomer Actuators, HDEA.
All’interno di una matrice elastomerica dielettrica vengono stampati canali conduttivi disposti in forma elicoidale.
Applicando una tensione elettrica agli elettrodi, l’elastomero può deformarsi e il filamento può contrarsi.
Modificando l’architettura interna, in particolare la geometria dell’elica, è possibile modificare la risposta dell’attuatore.
In altre parole, la funzione meccanica non viene determinata soltanto dal materiale utilizzato, ma anche dalla topologia interna programmata durante la stampa.
È uno dei primi esempi molto chiari del concetto “una parte, più funzioni” citato oggi da Stanford.
Il secondo esempio: una molla rigida dentro una matrice morbida
Un’altra dimostrazione del paper 2023 riguarda filamenti nei quali una struttura rigida a forma di molla viene incorporata all’interno di una matrice più morbida.
I materiali utilizzati presentavano proprietà meccaniche estremamente differenti.
Nelle misure riportate dal gruppo, l’acrilico morbido aveva un modulo di Young nell’ordine di 0,52 MPa, mentre il materiale rigido raggiungeva circa 2.700 MPa.
La differenza supera quindi tre ordini di grandezza.
Distribuendo questi materiali all’interno dello stesso filamento è possibile ottenere un elemento che non si comporta né come il materiale morbido né come quello rigido preso separatamente.
La risposta emerge dall’architettura combinata.
Questa è una delle idee fondamentali degli architected materials: proprietà e funzione non dipendono esclusivamente dalla composizione chimica, ma dalla geometria con cui i materiali vengono organizzati.
Nel 2026 il concetto è stato applicato alla soft robotics pneumatica
La tecnologia non si è fermata al paper del 2023.
Un lavoro pubblicato su Advanced Materials nel 2026 da Jackson Wilt, Natalie Larson e Jennifer Lewis utilizza la stessa filosofia per produrre soft robotic matter con canali pneumatici asimmetrici incorporati direttamente nei filamenti.
La struttura comprende:
- una matrice elastomerica;
- un ink sacrificial;
- un canale interno posizionato in modo asimmetrico.
Dopo la stampa, l’elastomero viene reticolato e il materiale sacrificial viene rimosso.
Rimane così un canale cavo all’interno della struttura.
Introducendo aria in pressione, il canale tende a espandersi. Poiché non si trova necessariamente al centro del filamento, la deformazione può produrre:
- curvatura;
- torsione;
- piegamento;
- movimenti combinati.
L’orientamento locale del canale può essere cambiato durante la stampa modificando la rotazione della testina.
La funzione pneumatica è quindi codificata direttamente nell’architettura interna del filamento.
Un soft robot può essere prodotto senza costruire uno stampo dedicato
Molti attuatori pneumatici morbidi vengono tradizionalmente prodotti mediante stampaggio.
Si realizza uno stampo, si colano uno o più elastomeri, si formano i canali e successivamente vengono laminate o incollate diverse parti.
È un processo efficace ma rende laboriosa la personalizzazione.
Nel sistema RM-3DP il canale può essere formato durante la deposizione.
Nel lavoro del 2026 i ricercatori hanno prodotto geometrie 1D, 2D e 2.5D e utilizzato una strategia di percorso basata su una spirale di Fermat per realizzare oggetti più complessi.
Tra i dimostratori compare una struttura ispirata a una mano, con elementi assimilabili a dita capaci di piegarsi pneumaticamente.
Non siamo ancora davanti a una mano robotica industriale completa con sensori, controllo elettronico e capacità di manipolazione certificata. È una dimostrazione di come la funzione di attuazione possa essere incorporata durante la fabbricazione del materiale morbido.
Nel 2026 sono arrivati anche filamenti attivi che si piegano e torcono con il calore
Un secondo lavoro pubblicato nel 2026 su Proceedings of the National Academy of Sciences estende ulteriormente il concetto.
I ricercatori hanno combinato:
- Liquid Crystal Elastomers, LCE, attivi;
- elastomeri passivi.
Gli LCE possono cambiare dimensione in risposta alla temperatura perché l’ordine molecolare interno cambia attraversando la transizione nematico-isotropica.
Stampando regioni attive e passive in posizioni differenti all’interno del filamento, il gruppo riesce a programmare localmente:
- curvatura;
- torsione;
- direzione della deformazione.
Quando il materiale viene riscaldato oltre la temperatura di transizione, le zone attive si contraggono lungo l’orientamento dei mesogeni mentre quelle passive rimangono sostanzialmente invariate.
Il risultato può essere:
- bending;
- coiling;
- twisting;
- deformazioni tridimensionali più complesse.
La struttura ritorna reversibilmente verso lo stato precedente quando la temperatura viene modificata.
Questi risultati sono molto più concreti delle applicazioni future citate genericamente nel nuovo articolo: sono stati pubblicati e accompagnati da caratterizzazione sperimentale e modelli teorici.
Subvoxel non significa semplicemente multimateriale
È utile confrontare RM-3DP con altre tecniche.
Una normale stampante multimateriale potrebbe depositare:
filamento A → filamento B → filamento A
in zone differenti della parte.
Una macchina con switching molto rapido può addirittura alternare materiale lungo la stessa traiettoria:
AAAABBBBAAAABBBB.
Il controllo subvoxel aggiunge un’altra possibilità:
il singolo filamento stesso può essere composto internamente da:
A + B + C + D contemporaneamente.
E la posizione relativa di questi materiali può variare lungo il percorso.
Questa differenza è fondamentale.
MM3D di Harvard: fino a otto materiali e switching a 50 Hz
Il concetto subvoxel non nasce nel vuoto. Il gruppo di Jennifer Lewis ad Harvard lavorava già da anni alla stampa multimateriale ad alta velocità.
Nel 2019 aveva pubblicato su Nature il sistema Multimaterial Multinozzle 3D Printing, MM3D.
Quella piattaforma utilizza una rete di canali nella testina e sfrutta le proprietà reologiche degli ink per effettuare switching rapido.
Il lavoro dimostrava:
- fino a otto materiali;
- switching fino a circa 50 volte al secondo;
- array di nozzle;
- produzione di soft robots multimateriale.
In MM3D, però, il controllo avviene principalmente attraverso la successione dei materiali lungo il filamento.
RM-3DP introduce invece una distribuzione multimateriale all’interno della sezione del filamento, aggiungendo la possibilità di orientare quella struttura mediante rotazione.
Le due filosofie sono quindi complementari.
Non è corretto dire che RM-3DP possiede semplicemente una “risoluzione superiore” a MM3D
L’articolo originale suggerisce che il lavoro Larson spinga l’idea verso una risoluzione più fine.
La formulazione richiede però cautela.
Le due tecniche controllano la materia in modi differenti.
MM3D può generare voxels sequenziali estremamente brevi attraverso switching rapido fra materiali.
RM-3DP può controllare la distribuzione trasversale e azimutale di materiali all’interno di uno stesso filamento.
La superiorità non può quindi essere riassunta semplicemente attraverso un unico valore di “risoluzione”.
Una descrizione più precisa è:
MM3D aumenta il controllo lungo il percorso e in array di nozzle; RM-3DP aggiunge controllo sulla struttura interna del filamento.
Dai soft robot alla carne coltivata
Una delle applicazioni Stanford più insolite riguarda il cultivated meat.
Il progetto è sostenuto dal Stanford Sustainability Accelerator e coinvolge competenze provenienti da più laboratori.
Natalie Larson lavora sul bioprinting multimateriale.
Sarah Heilshorn sviluppa e caratterizza biomateriali proteici ingegnerizzati.
Helen Blau lavora sulle sorgenti cellulari bovine non geneticamente modificate.
Ellen Kuhl contribuisce agli aspetti di caratterizzazione del prodotto e della struttura.
La studentessa PhD Sofia Madrigal Gamboa svolge un ruolo di integrazione fra i gruppi.
L’obiettivo dichiarato è produrre strutture simili a tagli interi di carne anziché semplicemente aggregati cellulari o prodotti macinati.
Muscolo, grasso e materiale sacrificial dallo stesso nozzle
Il controllo subvoxel può essere particolarmente adatto a questo problema perché un vero tessuto animale non è costituito da un materiale uniforme.
Contiene:
- fibre muscolari;
- grasso;
- tessuto connettivo;
- vasi;
- interfacce;
- strutture gerarchiche.
Il gruppo vuole estrudere simultaneamente:
- bioink muscolare;
- bioink adiposo;
- ink sacrificial.
Il materiale sacrificial dovrebbe essere rimosso successivamente per creare canali aperti attraverso i quali trasportare nutrienti durante la coltura.
Questo problema è cruciale nei tessuti spessi.
Le cellule non possono sopravvivere a distanza arbitraria da una sorgente di ossigeno e nutrienti attraverso semplice diffusione. I tessuti naturali risolvono il problema attraverso una rete vascolare.
Creare canali artificiali può quindi aiutare a mantenere vitale una struttura di maggiore spessore.
Non è stato ancora dimostrato uno “steak stampato” pronto per il mercato
Qui è necessaria una distinzione importante rispetto al tono futuristico della notizia.
Il progetto Stanford è descritto come un programma di ricerca che mira a costruire tagli spessi, strutturati e appetibili.
Le fonti attuali non riportano:
- un prodotto alimentare commercializzato;
- un processo industriale validato;
- una linea produttiva;
- costo/kg;
- throughput industriale;
- nutrient delivery dimostrato su scala commerciale;
- equivalenza sensoriale con una bistecca convenzionale.
L’utilizzo di muscle, fat e sacrificial bioinks è quindi una strategia di ricerca in sviluppo, non la dimostrazione di una bistecca già pronta per il mercato.
Il dato del 14,5% sulle emissioni della carne/livestock è ormai datato
Sia Stanford sia 3D Printing Industry citano nel contesto del progetto il dato secondo cui la produzione convenzionale di carne/livestock sarebbe responsabile del 14,5% delle emissioni globali antropogeniche di gas serra.
È un valore molto utilizzato, ma proviene dalla valutazione FAO del 2013, basata su dati precedenti.
La FAO ha successivamente aggiornato le proprie stime.
Nel rapporto pubblicato nel dicembre 2023, utilizzando il Global Livestock Environmental Assessment Model, l’organizzazione ha stimato che i sistemi agroalimentari zootecnici abbiano prodotto nel 2015 circa 6,2 GtCO₂eq, equivalenti a circa 12% delle emissioni antropogeniche globali.
Nel 2026 la FAO continua a utilizzare circa 12% nelle proprie comunicazioni metodologiche.
Il 14,5% non è quindi un numero inventato, ma è meglio presentarlo come stima FAO storica del 2013, non come il valore più aggiornato disponibile.
La batteria che diventa anche parte strutturale del veicolo
Un secondo progetto appena avviato a Stanford riguarda i structural battery composites.
Larson collabora con Adam Boies, associate professor di Mechanical Engineering e membro del Precourt Institute for Energy.
Il progetto è sostenuto dal Precourt Institute e dal Sustainable Mobility Center.
Una batteria convenzionale svolge essenzialmente una funzione energetica e viene inserita all’interno di una struttura che svolge separatamente la funzione meccanica.
Questo comporta massa duplicata:
massa della batteria + massa della struttura che la sostiene.
Una structural battery tenta di utilizzare lo stesso materiale per:
- immagazzinare energia;
- sopportare carichi meccanici.
In un veicolo terrestre o aeronautico, per esempio, un pannello potrebbe essere contemporaneamente parte della carrozzeria o della struttura portante e dispositivo di accumulo.
Una parte che è insieme batteria e parete è oggi un obiettivo, non un risultato già ottenuto dal progetto Stanford
La Stanford University descrive esplicitamente il progetto come new project.
Non vengono ancora pubblicati dati relativi a:
- capacità specifica;
- energia specifica;
- modulo;
- resistenza;
- cicli;
- sicurezza;
- crashworthiness;
- velocità di carica;
- durata;
- dimensione dei prototipi.
L’espressione secondo cui una parte potrebbe essere “simultaneously a battery and the structural wall of a vehicle” descrive quindi l’obiettivo tecnologico.
Non è la descrizione di un componente Stanford già dimostrato in un veicolo.
Questo è particolarmente importante perché il settore delle batterie strutturali esiste già indipendentemente dalla stampa subvoxel e presenta forti compromessi fra proprietà elettrochimiche e proprietà meccaniche.
Multifunzionale non significa automaticamente migliore in ogni funzione
Questo concetto vale per tutte le applicazioni discusse.
Se si progettano due componenti separati, ciascuno può essere ottimizzato quasi esclusivamente per il proprio compito.
Una batteria può essere ottimizzata per:
- capacità;
- potenza;
- ciclo vita.
Una struttura può essere ottimizzata per:
- rigidezza;
- resistenza;
- peso.
Quando entrambe le funzioni vengono integrate nello stesso materiale, emerge un problema di multi-objective optimization.
Il materiale migliore come elettrodo non è necessariamente il migliore come struttura.
Il materiale più rigido non è necessariamente il migliore come elastomero attivo.
Il miglior conduttore può essere incompatibile reologicamente con l’ink adiacente.
Il vantaggio della stampa multimateriale non consiste quindi nel rendere ogni proprietà massima, ma nel consentire di distribuire materiali differenti là dove servono.
La vera unità progettuale diventa la distribuzione spaziale delle proprietà
Questa è probabilmente la conseguenza più importante del controllo subvoxel.
Nel manufacturing tradizionale il progettista sceglie spesso:
materiale → forma.
Con una piattaforma multimateriale avanzata il problema diventa:
materiale + posizione + orientamento + interfaccia + forma.
La struttura interna può quindi essere progettata come una variabile.
Un punto del componente potrebbe essere:
- rigido;
- un altro morbido;
- un altro conduttivo;
- un altro pneumatico;
- un altro biologico.
Non serve necessariamente produrre cinque componenti separati e assemblarli.
Antennas e metamaterials: arriva il finanziamento ONR
Nel febbraio 2026 l’Office of Naval Research ha selezionato Natalie Larson fra i 23 vincitori del proprio Young Investigator Program.
Il progetto si intitola:
Multimaterial Additive Manufacturing of Helically Architected Metamaterials and Antennas.
Il programma ONR 2026 distribuisce complessivamente circa 17 milioni di dollari fra 23 professori; i grant tipici sono dell’ordine di 750.000 dollari su tre anni.
L’obiettivo specifico del progetto Larson è sviluppare ulteriormente la stampa multimateriale di strutture elicoidali per metamateriali e antenne.
Questo è coerente con RM-3DP perché strutture elicoidali e distribuzioni conduttive possono avere proprietà elettromagnetiche fortemente dipendenti dalla geometria.
Ma, ancora una volta, bisogna distinguere finanziamento da risultato.
L’award dimostra che il progetto è stato selezionato e finanziato, non che una nuova antenna operativa sia già stata qualificata.
Il brevetto della tecnologia originale appartiene alla fase Harvard
Anche la proprietà intellettuale offre una precisazione utile.
Nel paper Nature del 2023 gli autori dichiarano esplicitamente che Harvard University aveva depositato una domanda di brevetto sulla ricerca.
Harvard ha successivamente confermato il deposito di IP relativo alla rotational multimaterial printing.
La tecnologia che Stanford sta oggi sviluppando deriva quindi da un percorso accademico che attraversa più istituzioni.
Non è corretto considerare automaticamente tutto il lavoro come proprietà originaria Stanford soltanto perché Larson oggi dirige un laboratorio nella California university.
Imaging 4D per vedere cosa succede dentro il materiale durante la stampa
Un’altra linea di lavoro del Larson Lab riguarda la caratterizzazione.
In sistemi multimateriale complessi, osservare soltanto l’esterno del filamento non è sufficiente.
La geometria interna può cambiare per:
- fluttuazioni di pressione;
- differenze di viscosità;
- instabilità dell’interfaccia;
- variazioni di velocità;
- errori nel rapporto di portata;
- deformazione dopo il nozzle.
Larson collabora quindi con Eric Darve e con la studentessa PhD Elise Yang per sviluppare tecniche di 4D imaging.
4D, in questo contesto, significa:
3D spaziale + tempo.
L’obiettivo è ricostruire come la struttura tridimensionale interna evolve durante il processo.
La prospettiva di lungo periodo è utilizzare queste informazioni anche per il controllo automatico.
Imaging 4D non significa ancora closed-loop printing operativo
Le fonti Stanford descrivono esplicitamente questa iniziativa come ricerca finalizzata a study and ultimately automate il processo.
Non risultano ancora pubblicati risultati che dimostrino una stampante RM-3DP capace di:
- acquisire continuamente una ricostruzione 3D interna;
- identificare automaticamente un difetto;
- modificare pressione, portata o rotazione;
- correggere la struttura in real time.
Siamo quindi nella fase di sviluppo degli strumenti necessari a raggiungere quel closed loop.
La distinzione è importante perché “computer vision” e “automated control” vengono spesso utilizzati insieme anche quando l’automazione completa non è ancora stata dimostrata.
Perché la misura interna è particolarmente difficile
In un normale processo FFF una telecamera può osservare abbastanza facilmente la superficie del bead.
Nel subvoxel printing il parametro più importante può trovarsi dentro il bead.
Immaginiamo una sezione circolare con quattro materiali disposti a spirale.
Dall’esterno il filamento può sembrare perfettamente regolare mentre internamente:
- un materiale ha occupato troppo volume;
- un’interfaccia è migrata;
- un canale è collassato;
- la struttura elicoidale ha cambiato angolo.
Tecniche volumetriche come X-ray computed tomography possono quindi diventare particolarmente importanti.
La difficoltà consiste nell’ottenere risoluzione, velocità e contrasto sufficienti senza rallentare il processo fino a renderlo inutilizzabile.
La reologia è uno dei veri limiti della stampa multimateriale
Il diagramma concettuale può far sembrare semplice pompare quattro materiali nello stesso nozzle.
In realtà gli ink devono essere compatibili dal punto di vista del processo.
Se un materiale ha una viscosità enormemente diversa da un altro, può fluire a una velocità differente.
Se le tensioni interfacciali sono sfavorevoli, i materiali possono mescolarsi o deformare l’interfaccia.
Se uno dei materiali richiede condizioni di curing incompatibili con gli altri, la struttura può non stabilizzarsi.
La Direct Ink Writing utilizza spesso materiali con comportamento shear-thinning: diventano più fluidi sotto shear durante l’estrusione e recuperano consistenza una volta depositati.
Nel multimateriale devono essere controllate contemporaneamente le proprietà di più ink.
Tra i parametri importanti vi sono:
- viscosità;
- yield stress;
- shear thinning;
- elasticità;
- densità;
- tensione interfacciale;
- cinetica di curing.
Il “software” della struttura non può essere separato dalla chimica dei materiali.
La rotazione della testina introduce un ulteriore campo di shear
RM-3DP aggiunge inoltre qualcosa che una DIW tradizionale non possiede: il nozzle ruota.
Questa rotazione crea shear aggiuntivo e influenza l’orientamento del materiale all’interno del filamento.
Nel paper del 2023 gli autori utilizzano proprio il rapporto fra velocità angolare e velocità traslazionale come parametro fondamentale.
Questo permette di creare angoli elicoidali differenti ma significa anche che la modellazione del processo deve tenere conto della fluidodinamica tridimensionale interna.
A velocità elevate potrebbero emergere:
- distorsioni delle interfacce;
- instabilità;
- variazioni di diametro;
- miscelazione indesiderata.
Non è quindi sufficiente “far girare il nozzle più velocemente” per ottenere strutture arbitrariamente fini.
Un nozzle più complesso significa anche più calibrazione
Ogni canale deve fornire la quantità prevista di materiale.
Se quattro materiali dovrebbero occupare ciascuno il 25% di una sezione e uno dei reservoir eroga il 30% in più rispetto al previsto, l’intera architettura interna cambia.
Sono quindi necessari:
- pressure calibration;
- flow calibration;
- centraggio della testina;
- allineamento dell’asse di rotazione;
- controllo del curing;
- caratterizzazione della geometria risultante.
Questo spiega perché Stanford stia investendo nella misura automatica.
La possibilità di progettare più funzioni nello stesso filamento aumenta inevitabilmente anche il numero di variabili che possono andare fuori controllo.
Un singolo processo non significa necessariamente un componente pronto all’uso
Un altro possibile equivoco riguarda il concetto di “one part”.
Alcuni dimostratori RM-3DP richiedono comunque operazioni successive.
Nel soft robot pneumatico del 2026, per esempio, l’ink sacrificial viene rimosso dopo la polimerizzazione per lasciare il canale vuoto.
Gli artificial muscles possono richiedere connessioni elettriche.
Un componente strutturale-batteria richiederebbe terminali, gestione elettrica e integrazione nel sistema.
La produzione multimateriale può ridurre l’assemblaggio, ma integrated printing ≠ zero post-processing.
Le interfacce fra materiali diventano contemporaneamente vantaggio e problema
Aggiungere molti materiali crea nuove funzioni ma crea anche nuove interfacce.
Ogni interfaccia può essere un punto nel quale si verificano:
- delaminazione;
- concentrazione di stress;
- incompatibilità chimica;
- diffusione;
- mismatch termico;
- mismatch elastico.
Nel lavoro del 2023, proprio la possibilità di programmare l’area interfacciale viene considerata una variabile progettuale.
Questo è significativo.
L’interfaccia non viene trattata soltanto come un difetto inevitabile: può essere deliberatamente aumentata o ridotta per ottenere un determinato comportamento.
Materiale multifunzionale non significa materiale intelligente in senso automatico
Un filamento contenente zone conduttive e morbide può essere multifunzionale senza essere autonomamente “intelligente”.
Per creare un vero sistema sensoriale o robotico occorrono anche:
- acquisizione del segnale;
- elettronica;
- alimentazione;
- controllo;
- software.
La stampa può integrare parte dell’hardware fisico ma non elimina necessariamente tutti i componenti esterni.
È quindi preferibile utilizzare espressioni come:
multifunctional material
o
architected functional material
piuttosto che attribuire genericamente “intelligenza” alla parte stampata.
La promessa più interessante è ridurre l’assemblaggio funzionale
Il vero potenziale della tecnologia può essere compreso confrontandola con una catena produttiva convenzionale.
Per realizzare un soft robot potrebbero servire:
- produzione di una struttura elastomerica;
- produzione dei canali;
- laminazione;
- incollaggio;
- inserimento dei condotti;
- sensori;
- cablaggio.
In un sistema multimateriale sufficientemente avanzato, una parte di queste funzioni potrebbe essere realizzata contemporaneamente.
Lo stesso principio vale per:
- batterie strutturali;
- wearable;
- dispositivi biomedicali;
- antenne;
- metamateriali.
Meno assemblaggi possono significare:
- meno giunti;
- meno errori di montaggio;
- minore massa;
- geometrie più complesse;
- maggiore personalizzazione.
Ma possono anche rendere la riparazione più difficile: se cinque funzioni sono integrate in un unico componente e una sola fallisce, può essere necessario sostituire l’intero oggetto.
La sostenibilità non è automatica
Stanford sottolinea anche il potenziale sostenibile della stampa 3D: niente stampi per produzioni limitate, produzione on demand, minori scorte e possibilità di fabbricazione distribuita.
Sono vantaggi possibili, ma non universali.
Per stabilire se una parte subvoxel sia realmente più sostenibile di un sistema assemblato servirebbe analizzare:
- energia della stampa;
- materiali;
- scarti;
- curing;
- post-processing;
- vita utile;
- riparabilità;
- riciclo;
- trasporto evitato.
Un componente multimateriale può essere particolarmente difficile da riciclare proprio perché materiali molto differenti sono intimamente integrati.
La multifunzionalità può ridurre il numero di componenti, ma può contemporaneamente complicare la separazione a fine vita.
La tecnologia oggi è una piattaforma di ricerca, non una stampante commerciale Stanford
Un’altra distinzione importante riguarda il livello di maturità.
Il Larson Lab descrive piattaforme custom sviluppate internamente.
Non viene presentata una macchina commerciale acquistabile con:
- volume di lavoro standard;
- catalogo materiali qualificati;
- tolleranze garantite;
- throughput dichiarato;
- software industriale;
- certificazioni.
L’obiettivo attuale è comprendere e ampliare la manufacturing science necessaria a controllare queste strutture.
L’industrializzazione richiederebbe standardizzazione di:
- nozzle;
- materiali;
- file format;
- toolpath;
- calibrazione;
- metrologia;
- quality assurance.
La proprietà finale non dipende più soltanto dalla forma macroscopica
La novità concettuale più significativa rimane però forte.
La stampa 3D tradizionale ha reso possibile creare forme esterne sempre più complesse.
Il subvoxel printing cerca ora di fare qualcosa di analogo all’interno del materiale.
Non basta più progettare:
“che forma deve avere il componente?”
Diventa possibile progettare anche:
“che cosa deve esserci in ogni zona della sua sezione interna?”
e:
“come devono orientarsi questi materiali mentre il filamento percorre la geometria?”
È un passaggio dal design della geometria al design della materia.
Ciò che è già dimostrato e ciò che resta un obiettivo
| Applicazione | Stato verificabile |
|---|---|
| Filamenti multimateriale elicoidali | Dimostrati, Nature 2023 |
| Artificial muscles dielectrici | Dimostrati sperimentalmente |
| Lattice morbido/rigido gerarchico | Dimostrato sperimentalmente |
| Soft robot con canali pneumatici integrati | Pubblicato, Advanced Materials 2026 |
| Filamenti LCE shape-morphing | Pubblicati, PNAS 2026 |
| Cultivated meat subvoxel | Progetto di ricerca in sviluppo |
| Structural battery stampata | Nuovo progetto di ricerca |
| Metamateriali e antenne ONR | Programma finanziato 2026 |
| Closed-loop 4D imaging | Ricerca in sviluppo |
| Stampante subvoxel commerciale | Non annunciata |
La tabella rende evidente perché il nuovo articolo debba essere letto su due livelli.
La piattaforma di base è reale e scientificamente dimostrata.
Molte delle applicazioni oggi associate a Stanford sono invece la roadmap lungo la quale il laboratorio intende estenderla.
Una piattaforma per far svolgere più lavori allo stesso materiale
Il titolo secondo cui una singola parte potrebbe svolgere più funzioni è quindi una buona sintesi dell’obiettivo generale, purché non venga interpretato come risultato già raggiunto in tutte le applicazioni citate.
Nei soft actuator la multifunzionalità è già visibile: struttura, canale e attuazione sono integrati.
Nei filamenti attivi-passivi struttura e shape morphing vengono programmati insieme.
Per batterie strutturali, cultivated meat, antenne e sistemi sensoriali più complessi il lavoro è invece ancora in corso.
Il salto concettuale consiste nel considerare l’estruso non come una semplice linea uniforme di materiale, ma come un micro-sistema tridimensionale continuo.
Se questa filosofia potrà essere portata a velocità, ripetibilità e controlli compatibili con la produzione, la stampa multimateriale potrebbe evolvere dall’attuale capacità di creare “oggetti fatti di materiali differenti” verso qualcosa di più radicale: oggetti nei quali la struttura interna di ogni filamento viene progettata per determinare direttamente ciò che il componente è capace di fare.
Ed è probabilmente questa, più della parola “subvoxel” in sé, la parte più interessante del lavoro di Natalie Larson.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).