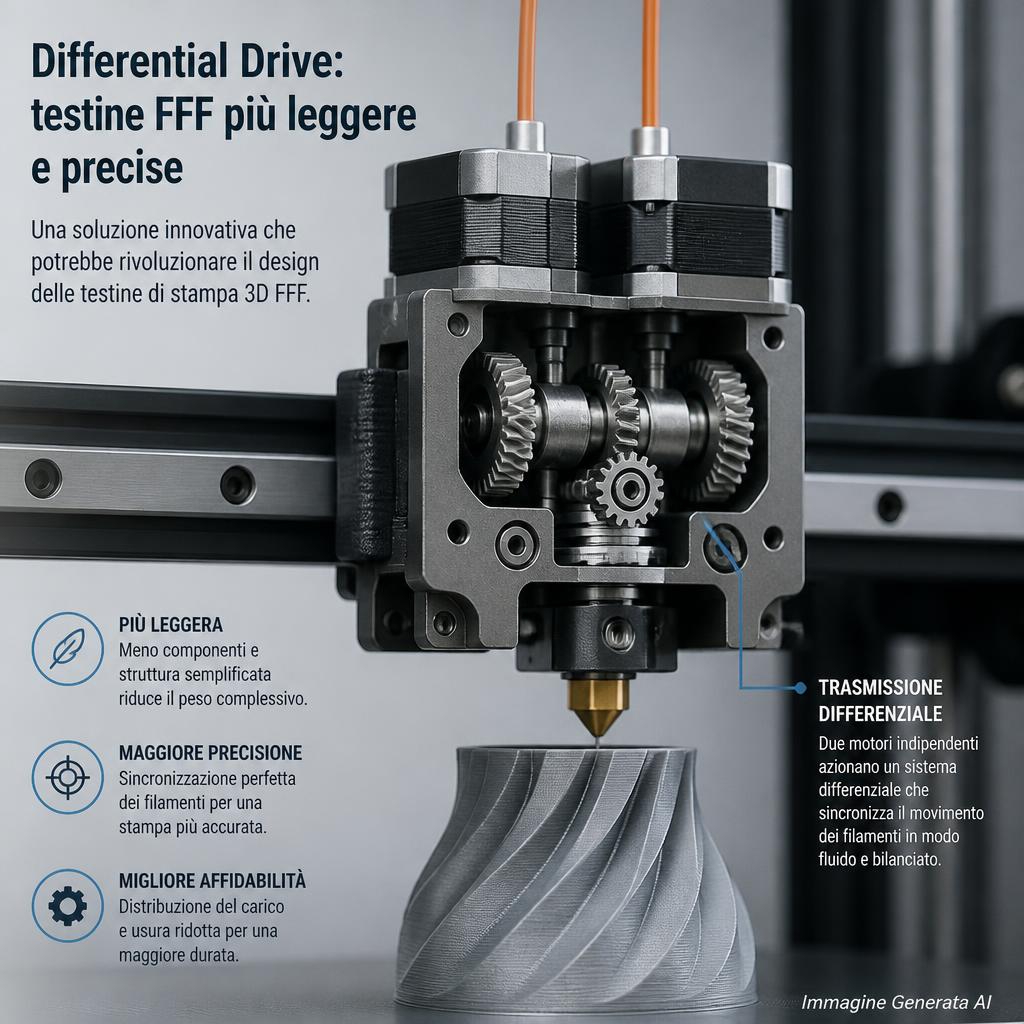
Un differential drive per alleggerire le testine FFF: movimento ed estrusione con gli stessi motori
Una nuova domanda di brevetto statunitense propone un’architettura insolita per risolvere uno dei compromessi storici della stampa 3D FFF ad alta velocità: ottenere la risposta immediata di un estrusore direct drive senza dover trasportare sulla testina il relativo motore. La domanda US20260273865A1, pubblicata il 17 settembre 2026 con il titolo “Differentially Driven Extrusion System for Additive Manufacturing”, descrive un sistema nel quale due motori rimangono fissi sul telaio della macchina e, attraverso due circuiti di cinghie, producono contemporaneamente due funzioni normalmente affidate a motori separati: traslazione della testina lungo un asse ed avanzamento o retrazione del filamento. Il principio è quello di un differenziale cinematico: non esiste più un motore identificabile esclusivamente come X e un altro identificabile esclusivamente come E. Movimento ed estrusione diventano invece combinazioni matematiche delle rotazioni dei due motori.
L’obiettivo è ridurre drasticamente la massa mobile senza tornare ai compromessi tipici di un Bowden lungo. Nel direct drive tradizionale il motore dell’estrusore, gli ingranaggi, l’hotend e le ventole viaggiano tutti insieme al nozzle. Questa soluzione permette un percorso del filamento molto corto e un controllo particolarmente diretto di avanzamento e retrazione, ma aggiunge massa alla testina. Aumentando l’accelerazione, quella massa deve essere continuamente accelerata e decelerata e genera forze sempre maggiori sulla struttura. Con il differential drive proposto, i motori più pesanti rimangono sul telaio mentre sulla testina restano essenzialmente l’albero dell’estrusore, il sistema di presa del filamento e l’hotend. Sulla carta significa poter conservare una risposta meccanica simile a quella di un direct drive con una massa mobile molto più vicina a quella di una configurazione Bowden.
Il compromesso storico fra Bowden e direct drive
Un estrusore FFF deve generare una forza sufficiente per spingere il filamento attraverso la zona di fusione. All’aumentare della portata volumetrica aumenta normalmente anche la forza richiesta all’estrusore, finché il limite può essere raggiunto dalla capacità dell’hotend di fondere il materiale oppure dalla presa degli ingranaggi sul filamento.
Nel direct drive il motore si trova vicino all’hotend:
motore → ingranaggi → pochi centimetri di filamento → hotend.
La catena meccanica è corta e relativamente rigida.
Nel Bowden:
motore sul telaio → ingranaggi → lungo tratto di filamento nel tubo → hotend.
Il vantaggio è evidente: la testina diventa molto più leggera. Ma il filamento, soprattutto all’interno di un tubo lungo, non si comporta come una barra perfettamente rigida. Può comprimersi, flettersi leggermente, sfregare sulle pareti e accumulare deformazione elastica.
Quando il motore cambia improvvisamente comando, il movimento effettivo del materiale all’hotend può quindi arrivare con un comportamento differente rispetto a quello teoricamente imposto.
Questo problema diventa particolarmente evidente con TPU e altri elastomeri.
Il differential drive cerca di prendere il meglio dei due sistemi
Il nuovo concetto mantiene i motori fuori dalla testina ma evita che l’avanzamento del filamento debba essere trasmesso attraverso un lungo Bowden.
La coppia necessaria all’estrusione viene trasmessa meccanicamente attraverso le cinghie direttamente a una puleggia montata sull’albero dell’estrusore della testina.
Si ottiene quindi una catena del tipo:
motori fissi → cinghie → puleggia estrusore sulla testina → ingranaggi → filamento.
Il filamento continua a essere trascinato localmente sulla testina.
Ciò che è stato remotizzato è il motore, non il punto nel quale il filamento viene afferrato.
È questa la differenza fondamentale rispetto a un Bowden tradizionale.
I due motori non hanno più compiti indipendenti
L’aspetto più interessante della proposta è la cinematica.
Immaginiamo due motori A e B che comandano due cinghie collegate alla stessa puleggia dell’estrusore.
In una configurazione semplificata, le due grandezze fisiche desiderate sono:
- spostamento della testina X;
- avanzamento del filamento E.
Il controller non può quindi inviare semplicemente X al primo motore ed E al secondo.
Deve calcolare:
Motore A = combinazione di X ed E
Motore B = altra combinazione di X ed E
Nel modello descritto nella domanda brevettuale, una componente differenziale fra i movimenti dei motori genera la traslazione della testina, mentre una componente comune genera la rotazione dell’albero dell’estrusore.
In forma concettuale:
X ∝ A − B
E ∝ A + B
I coefficienti reali dipendono naturalmente da diametro delle pulegge, rapporto di trasmissione e geometria delle cinghie.
Questo principio ricorda quello già utilizzato da cinematismi CoreXY, nei quali nessun singolo motore corrisponde esclusivamente all’asse X o Y.
È quasi un CoreXY fra X ed E
Il paragone è utile.
In una CoreXY convenzionale:
motore A + motore B → combinazioni di X e Y.
Nel differential extruder:
motore A + motore B → combinazioni di X ed E.
La differenza è che E non rappresenta un altro asse cartesiano, ma la quantità di filamento estrusa.
Questo significa che un movimento della testina senza estrusione richiede comunque una combinazione precisa delle rotazioni di entrambi i motori.
Allo stesso modo, estrudere materiale mantenendo ferma la testina richiede che i due motori si muovano in una combinazione differente tale da annullare la traslazione e sommare invece la coppia sulla puleggia.
| Comando desiderato | Motore A | Motore B | Risultato |
|---|---|---|---|
| Solo movimento X | combinazione 1 | combinazione opposta | traslazione |
| Solo estrusione E | combinazione comune | combinazione comune | rotazione estrusore |
| X + estrusione | X + E | X − E | movimento e deposito |
| Retrazione | combinazione comune inversa | combinazione comune inversa | filament retract |
La tabella è concettuale: segni e rapporti effettivi dipendono dal routing delle cinghie.
Il firmware deve quindi trasformare ogni comando
La domanda di brevetto descrive esplicitamente un livello software che riceve un vettore di comando:
u = [ΔX, ΔE]ᵀ
e lo trasforma in un vettore relativo ai motori:
θ = [ΔθA, ΔθB]ᵀ.
La relazione viene descritta attraverso una matrice di trasformazione:
θ = K · u
dove K contiene i coefficienti determinati dalla geometria del meccanismo, dai diametri delle pulegge e dai rapporti di trasmissione.
Dal punto di vista matematico non è particolarmente diverso da altre trasformazioni cinematiche utilizzate nelle stampanti 3D.
La complicazione nasce però dal fatto che posizionamento ed estrusione sono meccanicamente accoppiati.
Un errore che in una stampante convenzionale interesserebbe soltanto X potrebbe qui influire anche sull’estrusione.
Una cinghia che slitta può produrre due errori contemporaneamente
Questo è probabilmente uno dei maggiori compromessi dell’architettura.
In una macchina tradizionale:
- errore del motore X → errore geometrico;
- errore dell’estrusore → errore di flusso.
Nel sistema differenziale la separazione non è altrettanto netta.
Se una delle due cinghie:
- slitta;
- perde tensione;
- si allunga diversamente;
- salta un dente;
- presenta un errore di posizione;
il risultato può essere contemporaneamente:
- spostamento errato della testina;
- quantità errata di filamento.
Un difetto sulla superficie potrebbe quindi diventare più difficile da diagnosticare.
Il vero vantaggio deriva dalla riduzione della massa mobile
Nelle moderne stampanti high-speed, uno degli obiettivi principali è ridurre la massa della testina.
La forza necessaria per accelerare una massa è:
F = m · a
Se una toolhead da 500 g viene accelerata a 20 m/s²:
F = 0,5 × 20 = 10 N.
Riducendo la massa a 250 g:
F = 0,25 × 20 = 5 N.
A parità di accelerazione la forza inerziale viene dimezzata.
Oppure, teoricamente, lo stesso sistema meccanico potrebbe raggiungere accelerazioni più alte prima di incontrare lo stesso livello di sollecitazione.
Naturalmente questa semplificazione non considera massa delle cinghie, attriti, risonanze e distribuzione delle masse, ma mostra perché pochi centinaia di grammi possano diventare importanti.
L’estrusore è spesso uno dei componenti più pesanti della toolhead
Uno studio del 2026 dedicato ai limiti delle stampanti FFF ad alta velocità sottolinea proprio questo problema. Il motore stepper dell’estrusore è frequentemente uno degli elementi più pesanti della testina mobile.
Per ridurre la massa, numerosi produttori utilizzano oggi piccoli NEMA 14 oppure motori pancake.
Ma ridurre il motore comporta un altro compromesso: coppia e capacità di generare forza sull’ingranaggio.
Lo studio confronta anche diversi estrusori attraverso il rapporto fra forza massima e massa e mostra quanto questo parametro sia ormai rilevante per il design high-speed.
Il differential drive cambia completamente l’equazione perché il motore non deve più essere ottimizzato per il rapporto:
forza / massa mobile
ma può essere scelto quasi esclusivamente per:
forza, velocità e risposta dinamica, dato che la sua massa resta sul telaio.
Un motore più grande potrebbe quindi diventare un vantaggio
In un direct drive, un NEMA 17 più potente può migliorare la forza di estrusione ma penalizza l’accelerazione della testina.
Nel sistema differenziale un motore più potente rimane fermo.
In teoria questo permette di utilizzare motori con:
- maggiore coppia;
- rotori più grandi;
- migliore margine termico;
senza aumentare direttamente la massa sul carrello.
Il vantaggio non è gratuito: motori più grandi devono comunque accelerare le cinghie e la puleggia dell’estrusore, e una maggiore inerzia rotazionale può influenzare la risposta.
Ma il costo dinamico è molto differente dal trasportare fisicamente il motore lungo l’asse X.
La massa risparmiata non coincide con l’intero estrusore
È importante non esagerare.
La testina deve ancora trasportare:
- hotend;
- heatsink;
- ventola hotend;
- part cooling;
- nozzle;
- ingranaggi che afferrano il filamento;
- albero;
- puleggia del differential drive;
- sensori eventualmente presenti;
- struttura di supporto.
Viene eliminata soprattutto la massa del motore e di alcuni elementi del suo accoppiamento.
Non diventa quindi una testina praticamente priva di massa.
Il beneficio finale dipenderà dal peso effettivo del sistema di puleggia e trasmissione aggiunto.
Direct drive responsiveness è un’affermazione da verificare sperimentalmente
La domanda di brevetto afferma che il sistema mantiene una risposta comparabile al direct drive.
Dal punto di vista geometrico il filamento viene effettivamente trascinato in prossimità dell’hotend e questo elimina gran parte dell’elasticità introdotta da un Bowden lungo.
Ma fra motore e ingranaggio compaiono ora:
- cinghia A;
- cinghia B;
- pulegge;
- tensionatori;
- albero;
- eventuali deformazioni torsionali.
Anche le cinghie possiedono elasticità.
Il sistema potrebbe quindi avere un comportamento molto rigido, ma non è corretto assumere che sia matematicamente equivalente a un motore direttamente collegato agli ingranaggi.
La compliance si è semplicemente spostata dal percorso del filamento alla trasmissione meccanica.
La tensione delle cinghie diventa un parametro anche dell’estrusione
Su una stampante tradizionale la tensione della cinghia X influenza soprattutto il movimento.
Qui influenza potenzialmente anche la relazione fra comando motore e quantità di filamento.
Se Belt A e Belt B non possiedono caratteristiche sufficientemente simili, il modello differenziale ideale può essere alterato.
Potrebbero diventare importanti:
- tensione assoluta;
- differenza di tensione fra le cinghie;
- elasticità;
- temperatura;
- usura;
- numero di denti realmente in presa.
Questo rende il tensionatore un componente molto più importante di quanto potrebbe sembrare osservando soltanto lo schema meccanico.
Backlash e isteresi non scompaiono: cambiano posizione
Le cinghie dentate moderne hanno backlash molto ridotto quando correttamente pretensionate.
Non sono però perfettamente rigide.
Quando cambia il segno della coppia, si verificano variazioni dovute a elasticità della cinghia, denti e struttura.
Nel sistema proposto, le frequenti retrazioni dell’estrusore implicano inversioni rapide della coppia.
Durante un travel:
E positivo → E = 0 → E negativo → E positivo
può essere accompagnato contemporaneamente da forti accelerazioni X.
Il sistema di controllo deve quindi mantenere separati due segnali meccanicamente sovrapposti.
Questo può rendere particolarmente importante la compensazione dinamica.
Pressure Advance assumerebbe un significato ancora più interessante
Nei firmware moderni, Pressure Advance cerca di compensare la pressione accumulata nell’hotend.
Quando la velocità aumenta, l’estrusore anticipa leggermente il flusso.
Quando la testina rallenta, riduce anticipatamente l’estrusione.
In una stampante convenzionale X e E ricevono comandi separati ma temporalmente coordinati.
Nel differential drive entrambi vengono convertiti negli stessi due motori.
Un comando di Pressure Advance modifica quindi direttamente la velocità dei motori che stanno anche controllando X.
Il firmware deve garantire che la componente aggiuntiva E modifichi soltanto la rotazione dell’estrusore senza introdurre uno spostamento X indesiderato.
Matematicamente è possibile.
Nella pratica dipende dalla precisione del sistema.
Anche Input Shaping interagisce con la stessa cinematica
Input Shaping modifica la traiettoria degli assi per ridurre le vibrazioni strutturali.
Se viene applicato alla componente X, il comando trasformato produce variazioni simultanee delle velocità dei due motori.
L’estrusione deve rimanere coerente durante queste modifiche.
Questo significa che firmware di nuova generazione dovrebbe coordinare:
- accelerazione;
- input shaping;
- pressure advance;
- extrusion compensation;
- differential transform.
Il principio rimane lineare, ma l’implementazione real-time è più sofisticata di quella di un normale asse cartesiano.
La velocità massima dei motori potrebbe diventare un nuovo limite
Consideriamo un movimento X molto rapido mentre contemporaneamente viene richiesta una portata elevata.
Uno dei due motori potrebbe essere chiamato a produrre:
velocità dovuta a X + velocità dovuta a E
mentre l’altro produce:
velocità dovuta a X − velocità dovuta a E.
Il primo potrebbe quindi raggiungere una velocità molto superiore a quella necessaria per il solo movimento.
Questo introduce un possibile limite di saturazione.
Anche se la testina potrebbe teoricamente muoversi a una certa velocità e l’estrusore potrebbe teoricamente raggiungere una certa portata separatamente, la combinazione delle due richieste potrebbe superare il massimo regime di uno dei motori.
La domanda brevettuale prevede proprio controlli di fattibilità delle combinazioni cinematiche.
Non basta controllare l’accelerazione X: bisogna controllare l’accelerazione dei due motori risultanti
La stessa considerazione vale per l’accelerazione.
Un comando brusco di extrusion advance sommato a un’accelerazione X già elevata può aumentare fortemente l’accelerazione richiesta a uno dei due motori.
Il firmware deve quindi effettuare i limiti nel motor space, non soltanto nel task space.
È un concetto simile a quello utilizzato nella robotica.
L’utente comanda ciò che vuole ottenere:
X ed E.
Il controller deve verificare che gli attuatori fisici:
A e B
possano realmente eseguire quella combinazione.
L’architettura mostrata nel brevetto riguarda principalmente un asse X
Gli schemi pubblicati illustrano una configurazione nella quale il sistema differenziale gestisce la traslazione della testina lungo X e l’estrusione.
Il piano di stampa si muove indipendentemente lungo Y.
È quindi una configurazione più vicina a una macchina cartesiana con:
- X sulla testina;
- Y sul bed;
- E accoppiato a X.
La descrizione brevettuale afferma che il principio può essere applicato anche a configurazioni Cartesian, CoreXY o ibride, ma questo non significa che sia già stato dimostrato in tutte queste architetture.
Integrare E in una CoreXY completa potrebbe richiedere una trasformazione con più gradi di libertà e più motori.
Un CoreXY + E sarebbe matematicamente possibile, ma più complesso
Una normale CoreXY utilizza due motori per X e Y.
Aggiungere l’estrusione come ulteriore output mantenendo tutti i motori fissi richiederebbe almeno un numero sufficiente di gradi di attuazione indipendenti.
In termini generali, se il sistema deve controllare tre variabili indipendenti:
X, Y, E
deve possedere almeno tre gradi di libertà attuabili.
Le combinazioni potrebbero essere descritte da una matrice:
[A B C]ᵀ = K · [X Y E]ᵀ
ma la meccanica diventerebbe molto più articolata.
La domanda protegge concetti più generali, ma l’esempio principale a due motori rimane la dimostrazione più semplice.
Esistono precedenti concettualmente simili nella community
L’idea di utilizzare un differenziale per combinare X ed estrusione non compare per la prima volta nel 2026.
Nel 2023 era stata aperta sul repository Marlin una richiesta di supporto firmware per un “Differential Extruder”. L’autore descriveva esattamente il problema di far lavorare insieme X ed E, arrivando a un esempio nel quale un movimento X da 10 mm più 3 mm di estrusione avrebbe richiesto al motore associato una combinazione equivalente a 13 mm.
La discussione riportava anche l’esistenza di una soluzione meccanica funzionante con una massa aggiuntiva alla testina inferiore a circa 80 g su una Ender 3 V2.
Questo non stabilisce automaticamente una relazione con la domanda brevettuale del 2026 e non permette di giudicarne novità o validità.
Dimostra però che il concetto generale di extruder differenziale era già oggetto di sperimentazione nella community.
È quindi importante distinguere la pubblicazione di una domanda di brevetto dal riconoscimento definitivo di novità brevettuale.
Domanda pubblicata non significa brevetto concesso
US20260273865A1 è una patent application.
È stata depositata il 13 marzo 2026 e rivendica priorità da una provisional application del 16 marzo 2025.
La pubblicazione del documento significa che il contenuto è diventato accessibile pubblicamente.
Non significa che l’USPTO abbia già stabilito che tutte le rivendicazioni siano:
- nuove;
- inventive/non obvious;
- sufficientemente descritte;
- concedibili nella formulazione attuale.
Durante l’esame le claims possono essere:
- modificate;
- ristrette;
- respinte;
- concesse parzialmente.
Non è quindi corretto descrivere oggi l’architettura come “tecnologia brevettata” in senso definitivo.
Anche i risultati sperimentali provengono dalla domanda brevettuale
Il documento afferma che prove sperimentali hanno mostrato accelerazioni ottenibili significativamente superiori rispetto alle configurazioni convenzionali e una degradazione limitata con aumento del carico di estrusione.
È un’indicazione interessante.
Non sostituisce però uno studio scientifico indipendente.
Per valutare realmente il beneficio servirebbero almeno:
- massa toolhead convenzionale;
- massa differential toolhead;
- motori utilizzati;
- lunghezza e tipo delle cinghie;
- tensione;
- accelerazione massima;
- errore di posizione;
- extrusion force;
- flow rate;
- ringing;
- qualità superficiale;
- materiale;
- numero di cicli.
Senza un protocollo completo è corretto parlare di risultati sperimentali dichiarati nella domanda, non di superiorità universalmente dimostrata.
L’accelerazione non è comunque l’unico limite della stampa veloce
Ridurre la massa del carrello può aiutare molto sui segmenti brevi.
Ma non aumenta automaticamente la velocità produttiva di ogni stampa.
Una FFF ad alta velocità incontra almeno quattro famiglie di limiti:
- movimento della macchina;
- portata dell’estrusore;
- capacità dell’hotend di fondere materiale;
- raffreddamento del polimero depositato.
Se l’hotend raggiunge il limite a 30 mm³/s, alleggerire la testina non permette di estrudere 60 mm³/s.
Il vantaggio è maggiore nei modelli con:
- molti cambi direzione;
- piccoli dettagli;
- infill segmentato;
- brevi travel;
- frequenti accelerazioni.
Su una linea lunga, una macchina convenzionale può raggiungere comunque la propria velocità massima.
Il problema della portata resta indipendente
Uno studio del 2026 sui limiti dei sistemi FFF high-speed sottolinea come l’aumento della velocità di filamento faccia crescere la forza di estrusione necessaria.
A portate molto elevate, l’estrusore può arrivare a esercitare una forza maggiore ma il materiale non viene comunque fuso abbastanza rapidamente.
Si può arrivare al punto in cui gli ingranaggi fresano il filamento.
Il differential drive potrebbe consentire motori potenti senza penalizzare la massa mobile, ma non elimina il limite termico del liquefier.
Per sfruttare completamente accelerazioni elevate servono quindi anche hotend high-flow adeguati.
Una testina leggera riduce ringing, ma non elimina la flessibilità del telaio
Le vibrazioni dipendono dal sistema completo.
Ridurre la massa mobile generalmente sposta le frequenze proprie e diminuisce le forze inerziali.
Ma rimangono:
- flessibilità delle guide;
- struttura;
- belt stretch;
- gioco dei carrelli;
- rigidità del bed;
- supporto del telaio.
Un differential drive montato su una struttura molto flessibile non trasforma automaticamente la macchina in un sistema high-speed.
L’architettura permette di ridurre una delle sorgenti di eccitazione.
La maggiore lunghezza delle cinghie può introdurre nuove risonanze
Per portare la coppia dai motori fissi fino alla puleggia dell’estrusore devono essere utilizzati percorsi di cinghia relativamente lunghi.
Una cinghia può essere vista, in prima approssimazione, come un elemento elastico in tensione.
La sua dinamica dipende da:
- lunghezza;
- tensione;
- massa lineare;
- materiale;
- larghezza.
Aggiungere un secondo circuito aumenta il numero di elementi elastici del sistema.
La testina può diventare più leggera ma la trasmissione può avere modi vibrazionali propri.
La progettazione dovrà quindi ottimizzare massa mobile e rigidità della trasmissione contemporaneamente.
L’usura potrebbe modificare la calibrazione nel tempo
Una differenza fra le due cinghie che aumenta lentamente con l’uso potrebbe produrre un errore sistematico.
In una CoreXY tradizionale l’effetto appare come errore di posizione o squadratura.
Nel differential extruder potrebbe apparire anche come variazione dell’estrusione.
Sarebbe quindi utile un sistema di calibrazione capace di identificare periodicamente:
- effective belt ratio;
- extruder ratio;
- X displacement ratio.
In futuro si potrebbero immaginare encoder o sensori sul filamento, ma il brevetto non richiede necessariamente un closed-loop di questo tipo.
Un sensore di flusso diventerebbe particolarmente interessante
La ricerca 2026 di Kunz, Mößner e Werner mostra quanto sia complesso controllare realmente il flusso FFF.
Il comando dato all’estrusore non garantisce automaticamente che il volume depositato sia quello previsto, perché il polimero presenta comportamento viscoelastico e non lineare.
Gli autori utilizzano misure ottiche della larghezza estrusa per costruire un modello dinamico e applicare un Model Predictive Controller.
Un differential drive potrebbe beneficiare particolarmente di un sistema di feedback sul flusso perché permetterebbe di separare:
- errore cinematico;
- comportamento della cinghia;
- compressione del filamento;
- dinamica dell’hotend.
Un sistema del genere aumenterebbe però ulteriormente complessità e costo.
TPU potrebbe essere uno dei casi più interessanti
Il TPU è problematico nei Bowden perché può comprimersi e piegarsi nel tubo.
Il direct drive riduce fortemente questo problema, ma aggiunge massa.
Un estrusore differenziale conserva un ingranaggio di spinta vicino all’hotend senza il motore sulla testina.
Se il percorso libero fra gear e melt zone rimane molto corto, potrebbe quindi essere particolarmente adatto ai materiali flessibili.
La domanda brevettuale presenta la versatilità dei materiali come uno dei vantaggi attesi.
Serviranno però prove concrete con:
- TPU 95A;
- TPU più morbidi;
- alte accelerazioni;
- frequenti retrazioni.
Il comportamento del sistema con elastomeri non può essere dedotto soltanto dalla cinematica.
La retrazione rimarrebbe localmente direct drive
Questo è un vantaggio concettuale importante.
Nel Bowden, quando l’estrusore retrae 1 mm, una parte del movimento può inizialmente ridurre la compressione accumulata nel filamento invece di produrre immediatamente 1 mm di movimento all’ingresso dell’hotend.
Nel differential drive, la puleggia trasmette la rotazione direttamente all’ingranaggio locale.
La catena fra gear e nozzle rimane corta.
La risposta della retrazione dovrebbe quindi essere molto più vicina a quella di un direct drive.
La precisione effettiva dipenderà però dall’elasticità della trasmissione a cinghia.
Il sistema non è un remote direct drive tradizionale
Esistono già soluzioni dette remote direct drive nelle quali il motore viene spostato sul telaio e la rotazione viene trasmessa alla testina attraverso:
- albero flessibile;
- cavo torsionale;
- altre trasmissioni.
Il principio generale è simile: togliere massa dalla testina senza trasformare il percorso filamento in un Bowden tradizionale.
Il differential drive si differenzia perché utilizza gli stessi attuatori anche per il movimento dell’asse.
Non aggiunge quindi necessariamente un motore remoto dedicato soltanto all’estrusione.
È questo accoppiamento funzionale a rappresentare l’elemento più originale del sistema descritto.
Due motori svolgono il lavoro che normalmente richiede X + E
In una semplice stampante cartesiana sono normalmente presenti:
- motore X;
- motore Y;
- motore Z;
- motore E.
Nella configurazione proposta, i due motori differenziali possono prendere il posto del classico:
motore X + motore E.
Y e Z rimangono indipendenti.
Il numero totale di motori non diminuisce necessariamente in modo spettacolare, ma cambia la loro distribuzione.
I due motori X/E possono essere entrambi montati sul telaio.
È quindi il posizionamento delle masse, più che il numero assoluto di motori, a produrre il beneficio.
Il costo hardware potrebbe non essere elevato
Il sistema utilizza componenti relativamente comuni:
- stepper;
- timing belts;
- pulley;
- idler;
- tensioner;
- extruder gears.
Non richiede necessariamente:
- servo costosi;
- encoder assoluti;
- linear motor;
- attuatori proprietari.
Questo rende l’idea potenzialmente interessante anche per macchine consumer.
Ma il costo industriale non deriva soltanto dai componenti.
Aumentano:
- numero di pulegge;
- precisione del routing;
- tempo di assemblaggio;
- calibrazione;
- firmware;
- controllo qualità.
Una soluzione meccanica apparentemente economica può diventare costosa se richiede regolazioni manuali in fabbrica.
La manutenzione potrebbe essere il principale ostacolo consumer
Una stampante moderna tende a nascondere sempre più la meccanica all’utente.
Il differential drive introduce invece due percorsi cinghia strettamente correlati.
Se dopo centinaia di ore una cinghia perde tensione, un utente deve capire:
- quale cinghia;
- di quanto;
- se tensionare entrambe;
- se serve ricalibrare E;
- se serve ricalibrare X.
Un sistema commerciale dovrebbe probabilmente includere tensionatori automatici o una procedura guidata di calibrazione.
Senza questo, il vantaggio prestazionale potrebbe essere compensato da una manutenzione troppo complessa per l’utente medio.
La diagnostica software potrebbe però risolvere parte del problema
Le stampanti moderne utilizzano già:
- accelerometri;
- sensori di forza;
- encoder;
- monitoraggio motori;
- telecamere.
In futuro sarebbe possibile monitorare la risposta del sistema e identificare variazioni della trasmissione.
Per esempio, una routine potrebbe muovere X senza estrudere e verificare se l’albero dell’estrusore rimane effettivamente fermo.
Successivamente potrebbe comandare E mantenendo X nominalmente fermo e verificare che il carrello non si sposti.
Qualsiasi movimento residuo indicherebbe uno squilibrio del sistema differenziale.
Il brevetto non dimostra un’autocalibrazione di questo tipo, ma la natura matematica della cinematica la rende concettualmente interessante.
Il principio potrebbe andare oltre il filamento
La domanda utilizza il termine più generale extrudent, non soltanto filament.
In linea teorica, una cinematica differenziale potrebbe comandare anche altri meccanismi di alimentazione se compatibili con una trasmissione rotativa.
Potrebbero rientrare:
- pellet;
- paste con vite;
- sistemi a microgranulo.
Ma ciascuna applicazione richiederebbe forze, rapporti e dinamiche differenti.
Non è sufficiente che il brevetto utilizzi una formulazione ampia per dimostrare che tutte queste configurazioni siano già state costruite.
La pubblicazione mostra soprattutto quanto le stampanti high-speed stiano diventando sistemi meccatronici integrati
Per anni le stampanti FFF sono state progettate come insieme di assi sostanzialmente indipendenti:
- X;
- Y;
- Z;
- E.
Il differential drive rompe questa separazione.
Due attuatori producono contemporaneamente due fenomeni fisici differenti e il software deve ricostruire matematicamente i comandi necessari.
È la stessa evoluzione già vista con CoreXY, input shaping, pressure advance e controllo closed-loop: prestazioni più elevate vengono ottenute non soltanto attraverso componenti migliori, ma attraverso una crescente integrazione fra meccanica, elettronica e algoritmi.
Il vantaggio è che la stessa quantità di hardware può essere utilizzata in modo più efficiente.
Lo svantaggio è che il comportamento della macchina diventa meno intuitivo da diagnosticare senza gli strumenti software appropriati.
Il vero confronto non sarà soltanto con il direct drive tradizionale
Nel 2026 i direct drive sono già molto più leggeri rispetto a quelli di pochi anni fa.
NEMA 14 compatti, ingranaggi ad alto rapporto, alloggiamenti skeletonizzati e hotend integrati hanno ridotto significativamente la massa.
Uno studio pubblicato nello stesso anno mostra estrusori nell’ordine di poche centinaia di grammi e rapporti forza/peso molto elevati; il Sherpa Heavy citato nella ricerca raggiunge 160 N dichiarati con una massa di circa 160 g.
Perché il differential drive abbia realmente senso commerciale deve quindi battere un concorrente che è già migliorato molto.
Non basta essere più leggero di un vecchio direct drive NEMA 17.
Deve offrire un vantaggio sufficiente rispetto alle moderne toolhead da alta velocità da giustificare:
- doppie cinghie;
- routing più complesso;
- firmware dedicato;
- manutenzione.
Il vantaggio potrebbe essere maggiore sulle macchine realmente estreme
Per una stampante che lavora a 3.000 mm/s², risparmiare 100 g può essere relativamente poco importante.
Su sistemi progettati per 30.000 o 50.000 mm/s², la stessa massa produce forze dieci volte maggiori.
Il valore della nuova architettura cresce quindi con l’accelerazione richiesta.
Questo potrebbe renderla più interessante per:
- speed printing;
- piccole CoreXY molto rigide;
- macchine industriali high-throughput;
- sistemi con assi leggeri.
Meno interessante per grandi bedslinger nei quali la massa dominante rimane il piano mobile.
Su una bedslinger resta comunque il problema dell’asse Y
L’implementazione mostrata nella domanda usa una piattaforma mobile lungo Y.
Alleggerire la testina migliora X, ma il piano con il modello sopra può diventare la principale massa mobile.
Su una parte alta e pesante, l’accelerazione Y deve essere mantenuta relativamente bassa per evitare vibrazioni e perdita di adesione.
Questo significa che la piena utilità di una testina ultraleggera potrebbe emergere maggiormente su architetture nelle quali anche Y viene mantenuto leggero o il bed rimane fisso.
Il brevetto considera implementazioni più generali, ma il prototipo illustrato non elimina questo limite.
La prova decisiva sarà confrontare massa, flow e qualità contemporaneamente
Per valutare seriamente un differential extruder non basterà mostrare un’accelerazione massima più alta.
Il confronto dovrebbe misurare almeno:
| Parametro | Perché conta |
|---|---|
| Massa toolhead | vantaggio inerziale reale |
| Accelerazione raggiungibile | obiettivo principale |
| Extrusion force | capacità di spingere il materiale |
| Maximum volumetric flow | produttività reale |
| Retraction response | vantaggio rispetto al Bowden |
| TPU performance | verifica del percorso corto |
| Dimensional accuracy | eventuali errori X/E |
| Ringing | effetto della massa ridotta |
| Belt drift nel tempo | stabilità del sistema |
| E-steps stability | precisione di estrusione |
| Rumore | effetto delle doppie trasmissioni |
| Manutenzione | fattibilità consumer |
Soltanto un test di questo tipo permetterebbe di stabilire se il risparmio di massa vale realmente la complessità aggiunta.
Un’idea elegante che trasforma un compromesso meccanico in un problema di controllo
Il valore concettuale del differential drive è semplice da riassumere.
Il direct drive dice:
metti il motore vicino al filamento e accetta la massa.
Il Bowden dice:
sposta il motore e accetta l’elasticità del filamento.
Il sistema proposto prova una terza strada:
sposta il motore, ma porta la sua coppia fino all’estrusore locale attraverso la stessa trasmissione che muove la testina.
Il prezzo da pagare non è più principalmente nella massa o nel tubo Bowden.
È nella complessità della cinematica.
Motore, movimento ed estrusione diventano parte di un unico sistema matematico.
Questa architettura potrebbe quindi avere molto senso proprio sulle stampanti FFF del futuro, nelle quali firmware e controllo diventano sempre più sofisticati e la meccanica può essere progettata assumendo che trasformazioni cinematiche complesse siano gestite automaticamente dal software.
Per ora, però, siamo ancora davanti a una domanda di brevetto pubblicata, non a un’architettura commerciale affermata. Il documento descrive prove sperimentali favorevoli, ma non dispone ancora del corpus di benchmark indipendenti necessario per dimostrare che il vantaggio teorico sopravviva a migliaia di ore di stampa, usura delle cinghie, variazioni termiche, TPU, elevate portate e manutenzione reale.
L’idea rimane comunque notevole perché affronta uno dei limiti della FFF ad alta velocità in modo poco convenzionale: invece di costruire semplicemente un motore dell’estrusore sempre più piccolo, elimina il motore dalla testina e fa lavorare in modo differenziale i motori che la stampante deve già utilizzare per muoversi.
Se il controllo e la stabilità meccanica riusciranno a mantenere nel tempo la precisione richiesta, potrebbe essere una delle strade più interessanti per ottenere testine estremamente leggere senza rinunciare alla risposta del direct drive.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).