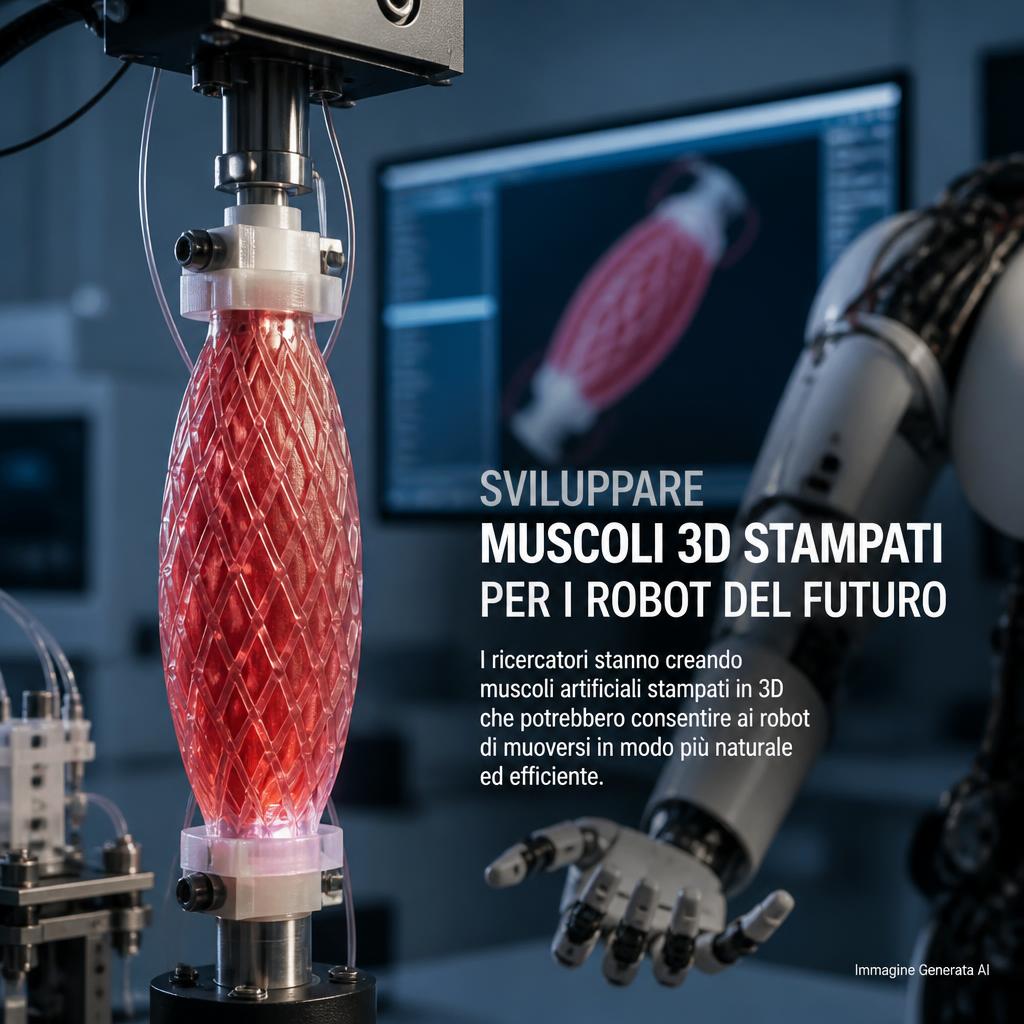
Un muscolo artificiale non deve necessariamente assomigliare a un muscolo umano per riprodurne alcune funzioni. Può essere una struttura geometrica progettata per deformarsi, reagire agli stimoli e produrre un segnale misurabile. È questa la prospettiva della ricerca che Meisam Abdi condurrà alla De Montfort University di Leicester grazie a una Royal Academy of Engineering/Leverhulme Trust Research Fellowship per il 2026–2027. Il progetto, annunciato dall’ateneo il 20 ottobre 2026, esplorerà l’uso della stampa 3D per realizzare metamateriali piezoelettrici destinati alla robotica morbida. Non è il lancio di un muscolo artificiale pronto all’impiego: l’obiettivo dichiarato è sviluppare un prototipo e stabilire metodi di progettazione e fabbricazione.
Perché i robot morbidi hanno bisogno di attuatori differenti
I robot industriali tradizionali impiegano spesso motori elettrici, riduttori, ingranaggi e giunti rigidi. Questa architettura funziona molto bene quando servono movimenti ripetitivi, carichi definiti e traiettorie controllate. Diventa però meno naturale quando una macchina deve interagire con oggetti fragili o lavorare a stretto contatto con persone. La soft robotics cerca soluzioni capaci di deformarsi e adattarsi al contesto, distribuendo il contatto su superfici più ampie e riducendo, in determinati scenari, i picchi di forza.
Una struttura morbida non è automaticamente sicura: anche un attuatore flessibile può esercitare forze elevate o muoversi in modo imprevedibile. Il vantaggio potenziale consiste nella possibilità di progettare proprietà meccaniche diverse e di integrarle nel comportamento del dispositivo. Questo richiede materiali, controllo e sensori adeguati. Molti sistemi morbidi oggi dipendono da pompe, circuiti pneumatici, componenti idraulici o alimentazioni esterne che occupano spazio e complicano la miniaturizzazione. Il nuovo progetto britannico punta a esaminare una strada diversa, fondata su materiali intelligenti e architetture stampate.
Il principio piezoelettrico, spiegato senza scorciatoie
Un materiale piezoelettrico può generare una risposta elettrica quando viene deformato meccanicamente e, in condizioni opportune, deformarsi quando è sottoposto a un campo elettrico. La reciprocità del fenomeno rende interessante una stessa classe di materiali per funzioni di attuazione e di rilevamento. La piezoelettricità non implica tuttavia che qualsiasi materiale possa compiere grandi movimenti. Molti piezoelettrici efficienti producono deformazioni relativamente piccole; per ottenere uno spostamento utile occorre considerare la geometria, la rigidezza, la trasmissione del movimento e il sistema di controllo.
La sfida cresce quando l’obiettivo è un attuatore morbido. Materiali con prestazioni piezoelettriche elevate possono essere rigidi e fragili, mentre le formulazioni più flessibili possono presentare limiti nella conversione elettromeccanica. Alcuni materiali diffusi contengono piombo, elemento che introduce questioni ambientali e di compatibilità per determinate applicazioni. La Royal Academy of Engineering indica esplicitamente la ricerca di materiali piezoelettrici privi di piombo come uno degli indirizzi del lavoro. La sostenibilità viene quindi trattata come requisito di progettazione, non come beneficio già misurato del prototipo.
I metamateriali: quando conta anche la forma interna
Il termine metamateriale descrive, in questo contesto, una struttura le cui proprietà dipendono in misura rilevante dall’architettura interna, oltre che dalla composizione. Una stessa famiglia di materiali può comportarsi diversamente se viene organizzata in celle, reticoli o configurazioni spaziali differenti. L’obiettivo è modificare la risposta complessiva a un carico o a uno stimolo senza dipendere soltanto dalla scelta di una nuova formulazione chimica.
Nella ricerca di Abdi la progettazione parametrica e la simulazione dovrebbero precedere la produzione di campioni fisici. Le geometrie studiate potranno essere confrontate per capire quali combinazioni di materiale e architettura offrano una risposta utile. La stampa 3D è uno strumento adatto a questo tipo di esplorazione perché consente di realizzare geometrie interne difficili da ottenere con tecniche tradizionali, spesso senza dover produrre stampi dedicati a ogni variante. La libertà geometrica resta però condizionata dalla risoluzione della macchina, dalla continuità dei materiali e dalla capacità di realizzare le parti senza danneggiarle nella post-lavorazione.
Tre funzioni nello stesso dispositivo: movimento, percezione, recupero energetico
Il progetto intende studiare la combinazione di tre funzioni. La prima è l’attuazione, cioè la capacità di produrre un cambiamento di forma o una forza utile. La seconda è il sensing: una struttura che restituisce un’informazione sul proprio stato potrebbe contribuire al controllo del movimento. La terza è l’energy harvesting, ovvero il recupero di piccole quantità di energia da vibrazioni o deformazioni. Questi tre risultati non devono essere confusi con l’autosufficienza energetica di un robot: recuperare energia da un movimento non dimostra che il sistema possa alimentarsi senza sorgenti esterne.
L’integrazione multifunzionale potrebbe ridurre il numero di componenti distinti, ma potrebbe anche introdurre accoppiamenti indesiderati. Una misura elettrica prodotta durante la deformazione, per esempio, deve essere interpretata separando il contributo del comando, del carico e delle condizioni ambientali. Allo stesso modo, le proprietà utili a produrre movimento potrebbero non essere quelle migliori per misurarlo. Trovare un compromesso è una parte della ricerca, non una caratteristica da dare per acquisita.
Come si valuterà un futuro prototipo
Un risultato scientifico convincente dovrà andare oltre la semplice dimostrazione visiva di una struttura che si muove. Sarà necessario descrivere le condizioni di prova, la ripetibilità dei cicli, il rapporto fra stimolo e risposta, le variazioni nel tempo e gli eventuali cambiamenti delle caratteristiche meccaniche. In robotica morbida interessano tanto lo spostamento quanto la forza erogabile, il tempo di risposta, il consumo energetico e la capacità di conservare le prestazioni durante un utilizzo prolungato.
Per le architetture cellulari sarà inoltre importante osservare la presenza di difetti introdotti dalla stampa e la sensibilità alle tolleranze. Piccole variazioni nello spessore degli elementi o nella qualità delle interfacce possono produrre grandi variazioni nella risposta di una struttura sottile. Per questo la misura della geometria effettivamente realizzata dovrebbe accompagnare il confronto con il modello numerico. Il comunicato dell’università non pubblica ancora una campagna di prove con valori prestazionali: sarebbe prematuro indicare capacità di sollevamento, frequenze operative, durate o rendimenti specifici.
Che cosa sappiamo oggi e che cosa resta da dimostrare
| Aspetto | Stato delle informazioni al 20 ottobre 2026 |
|---|---|
| Responsabile | Meisam Abdi, De Montfort University |
| Finanziamento | Fellowship RAEng/Leverhulme Trust 2026–2027 |
| Obiettivo | Metamateriali piezoelettrici architettati per soft robotics |
| Materiali | Studio di soluzioni strutturali, conduttive e piezoelettriche, con attenzione alle alternative senza piombo |
| Metodo previsto | Progettazione e simulazione, produzione additiva e prove di laboratorio |
| Risultati pubblici | Programma e finalità di ricerca; non una scheda prestazionale di un muscolo già qualificato |
| Traguardo dichiarato | Prototipo dimostrativo da sviluppare nel corso della ricerca |
Stampa multimateriale e interfacce: un problema spesso sottovalutato
Per ottenere funzioni elettriche e strutturali nella stessa architettura, la compatibilità fra materiali è decisiva. Una combinazione promettente nella simulazione può rivelarsi difficile da fabbricare quando richiede zone con rigidezze differenti, percorsi conduttivi e interfacce resistenti a deformazioni ripetute. Il problema non riguarda soltanto la risoluzione geometrica: contano adesione, continuità elettrica, stabilità del comportamento e ripetibilità del processo. Anche la scelta del metodo additivo dipenderà dalle formulazioni disponibili e dalle proprietà da mantenere dopo il trattamento del materiale.
Nella letteratura tecnica sulla fabbricazione additiva, una struttura multifunzionale viene spesso descritta come un unico componente. In realtà il passaggio da più funzioni separate a una parte integrata può spostare la difficoltà dall’assemblaggio alla fabbricazione e al controllo qualità. Se una funzione cessa di operare, potrebbe non essere semplice sostituire soltanto un sottocomponente. Anche la riparabilità è quindi un criterio da valutare insieme alla miniaturizzazione.
Applicazioni possibili: dalla presa delicata ai dispositivi assistivi
Gli ambiti evocati dal progetto comprendono sanità, assistenza, produzione e interazione uomo–robot. Un dispositivo capace di adattarsi alla forma di un oggetto potrebbe essere utile nella manipolazione delicata. Strutture leggere e deformabili potrebbero trovare spazio nei dispositivi indossabili e nei sistemi robotici di piccola scala. In ambito medicale, tuttavia, la possibilità di realizzare una funzione di laboratorio è molto distante dalla certificazione e dall’impiego su persone. Sicurezza elettrica, biocompatibilità, affidabilità e comportamento in condizioni reali richiedono verifiche dedicate.
Un altro settore potenziale è il monitoraggio ambientale attraverso dispositivi che utilizzano piccole deformazioni o vibrazioni per produrre segnali. Anche qui bisogna evitare automatismi: la tecnologia piezoelettrica è nota, ma una particolare architettura stampata deve dimostrare un vantaggio rispetto a sensori e attuatori già presenti sul mercato. Il valore aggiunto non può essere dedotto dalla presenza della stampa 3D nel processo produttivo; dovrà emergere dalle prestazioni misurate.
Il significato della fellowship
La Royal Academy of Engineering e il Leverhulme Trust finanziano queste fellowship per consentire a ricercatori già attivi di dedicare un periodo consistente al lavoro scientifico, sostenendo la sostituzione di parte delle attività accademiche ordinarie. Abdi è fra gli otto beneficiari della tornata 2026–2027. Questo dato misura il riconoscimento ricevuto dal progetto, non ne anticipa l’esito. La ricerca può produrre risultati interessanti anche se un primo prototipo non raggiungesse tutte le funzioni desiderate: comprendere i limiti di una nuova architettura è già un risultato utile per la comunità scientifica.
Perché la notizia merita attenzione
Il progetto di Leicester è significativo perché sposta l’attenzione dal materiale «intelligente» considerato isolatamente alla progettazione congiunta di composizione e geometria. La stampa 3D potrebbe consentire di esplorare soluzioni che sarebbero difficili da fabbricare con processi tradizionali. È un approccio coerente con l’evoluzione verso componenti in cui struttura, sensori e attuazione si influenzano reciprocamente.
Al momento la descrizione corretta è quella di una ricerca finanziata, con obiettivi espliciti e un prototipo ancora da sviluppare. Le domande più importanti riguardano l’entità dei movimenti ottenibili, la durata nel tempo, l’efficienza, la fabbricabilità e la reale convenienza rispetto agli attuatori già disponibili. Saranno i dati sperimentali futuri, non il solo annuncio della fellowship, a stabilire se queste architetture potranno diventare muscoli artificiali utili per la prossima generazione di robot morbidi.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).