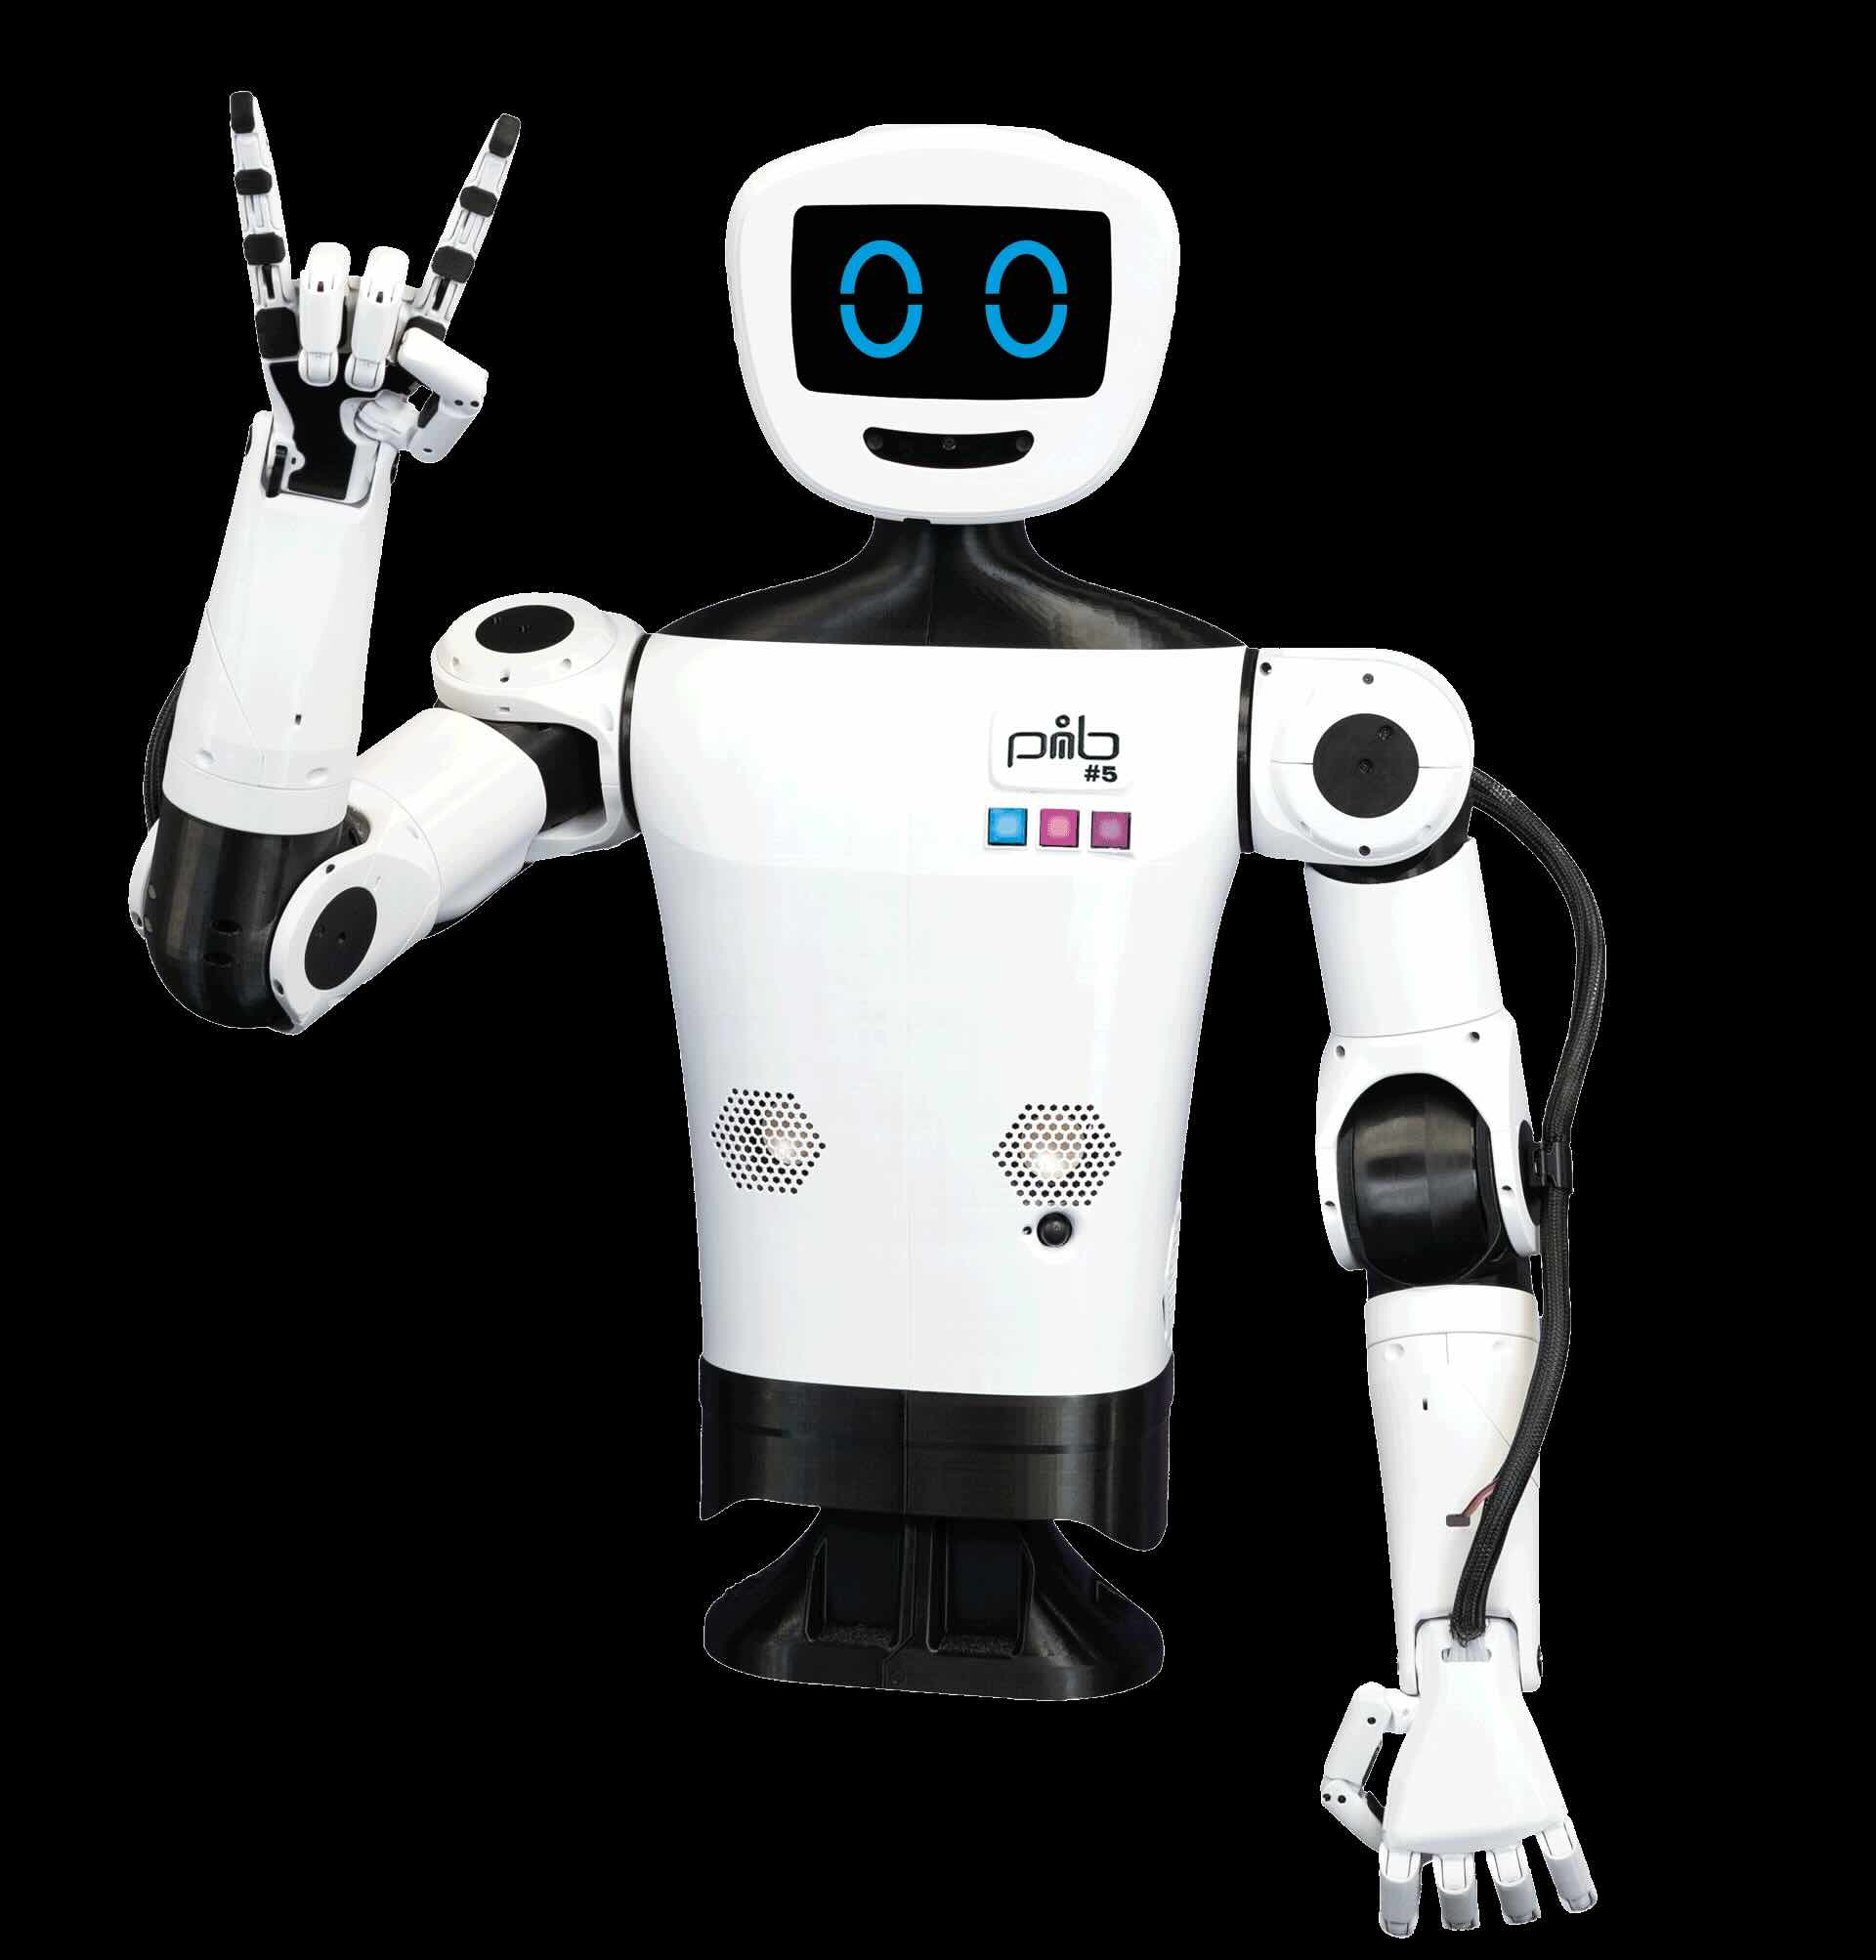
La quinta generazione di pib, robot umanoide aperto sviluppato dalla tedesca isento, è stata presentata come una piattaforma didattica e sperimentale che può essere costruita con parti stampate in 3D e componenti elettronici acquistabili separatamente. pib#5 introduce una meccanica rivista, mani e polsi aggiornati, motori più potenti e un cablaggio semplificato. Non si tratta di un robot domestico universale, né di un umanoide capace di camminare. È un sistema da banco con busto, braccia, mani e testa articolata, pensato per studiare manipolazione, visione artificiale e interazione tra software e meccanica.
Un progetto che unisce stampa FDM e robotica aperta
Il modello segue un percorso iniziato diversi anni fa e sviluppato pubblicamente: il sito del progetto conserva istruzioni e file delle generazioni precedenti, compresa pib#4. La nuova edizione è indicata come versione 2026 e non impone agli utilizzatori di buttare via il robot precedente. La modularità consente di sostituire mani, polsi e parti elettroniche, nei limiti delle interfacce meccaniche ed elettriche. È un aspetto spesso più importante del clamore suscitato dalla parola «umanoide»: una piattaforma educativa deve poter essere riparata, ricalibrata e modificata da studenti e docenti.
Come vengono prodotti i componenti
Secondo la documentazione ufficiale, il processo principale è FDM con PETG e il volume minimo della macchina raccomandata è 220 × 220 × 250 mm. Sono valori che descrivono l’accessibilità del progetto, ma non garantiscono che qualsiasi stampante produca pezzi equivalenti. Per parti articolate contano orientamento degli strati, dimensioni finali dopo il raffreddamento, calibrazione dell’estrusione e comportamento dei fori per inserti e cuscinetti. Le superfici di contatto soggette a scorrimento possono richiedere finitura o componenti commerciali. Le giunzioni a vite devono sopportare cicli di montaggio e smontaggio: ecco perché un oggetto stampabile non coincide con un meccanismo affidabile nel tempo.
Che cosa cambia nella nuova generazione
Le note di rilascio parlano di un solo connettore di alimentazione al posto della configurazione precedente e di coppia delle braccia fino a tre volte maggiore, a seconda del sottosistema. Il produttore dichiara inoltre una mano riprogettata e un polso con più possibilità di movimento. L’aumento di coppia è utile per il controllo dei giunti, ma non va trasformato senza prove in un triplicamento del carico utile dell’intero robot. Le prestazioni dipendono da leva, velocità, temperatura dei servomotori e cinematica. Un braccio che produce una coppia elevata in una posizione può avere un margine assai minore quando è esteso.
Il ruolo della scheda Raspberry Pi 5
Il progetto utilizza Raspberry Pi 5 nella testa per eseguire logica di controllo, interfaccia e parte dell’elaborazione visiva. Lo stack comprende Cerebra, un’interfaccia accessibile via browser, Blockly per esercizi di programmazione visuale, Python, container Docker e integrazione con ROS 2 Humble. È una scelta adatta a studenti che desiderano passare da comandi elementari a gestione di stati, cinematica e visione. La disponibilità del software su rete locale, senza un servizio cloud obbligatorio per le funzioni fondamentali, offre un vantaggio didattico in scuole con infrastrutture limitate e in contesti dove si desidera controllare il trattamento delle immagini raccolte.
Robotica aperta non significa costo nullo
I file stampabili sono liberamente consultabili, ma elettronica, servomotori, telecamere, cuscinetti, viti e alimentatori non vengono creati dalla stampante. pib distribuisce kit Makerbox ed Edubox che raccolgono i componenti non stampabili, e pubblica distinte base per procurarseli separatamente. Bisogna considerare anche molte ore di stampa, eventuali scarti, attrezzature per assemblaggio e tempo di calibrazione. Il modello di licenza descritto dal progetto è aperto, con riferimento AGPL-3.0 per hardware e software nel materiale informativo; chi ridistribuisce modifiche o integra il progetto commercialmente deve comunque leggere le condizioni specifiche dei singoli repository.
Le mani come laboratorio di meccatronica
Per chi studia robotica le mani di pib sono un caso didattico significativo. Un meccanismo con molte articolazioni richiede di trasformare un gesto desiderato in comandi coerenti ai servomotori. Anche movimenti semplici, come afferrare un cilindro, coinvolgono attrito, compliance, geometria delle dita e posizione del polso. La stampa 3D permette di sostituire facilmente un elemento e sperimentare diverse forme, ma il risultato deve essere provato su oggetti differenti. La resistenza di un gripper stampato e la durata di un giunto non si possono dedurre dal semplice numero di dita o gradi di libertà indicati nella documentazione.
Apprendere con un robot reale
La possibilità di osservare il rapporto tra modello CAD, pezzo fisico e movimento rende pib#5 utile per laboratori scolastici, istituti tecnici e corsi universitari. Un esercizio può partire da una modifica della geometria della pinza, continuare con la stampa e culminare nella regolazione del controllo. Il robot diventa così un punto d’incontro tra progettazione, materiali, elettronica, visione e software. L’accessibilità, tuttavia, richiede supervisione: bracci e dita motorizzati possono pizzicare, le alimentazioni devono essere corrette e il codice scritto dagli studenti dovrebbe prevedere arresti e limiti sicuri.
Cosa non promette pib#5
L’assenza di gambe nella versione standard è deliberata. I progettisti privilegiano la manipolazione da banco rispetto alla locomozione bipede, più costosa e complessa. Nel materiale del progetto si parla anche di sviluppi futuri su soluzioni mobili, ma non sono caratteristiche della configurazione attuale. Analogamente, supportare un ambiente ROS non equivale a possedere già la percezione e la destrezza di sistemi robotici industriali. La distinzione fra dimostrazioni software e prestazioni autonome è essenziale per non attribuire al robot capacità non documentate.
Come valutare il robot in un laboratorio scolastico
Un progetto didattico efficace richiede criteri di verifica adeguati. Si può chiedere a più gruppi di stampare la stessa parte e misurarne lo scostamento dimensionale, poi osservare come questo influisca sull’assemblaggio. Una seconda prova consiste nell’impostare movimenti ripetuti e misurare se il punto finale del braccio ritorna nella stessa posizione. Il risultato dipenderà non solo dalla precisione delle parti stampate, ma anche da servomotori, gioco dei collegamenti e calibrazione. La grande utilità di una macchina costruita dagli studenti è che ogni fonte di errore diventa un problema fisico osservabile, sul quale si possono formulare ipotesi e sperimentare correzioni.
Il confine fra intelligenza artificiale e controllo del movimento
L’integrazione con moduli software di percezione e comandi in linguaggio naturale può rendere il robot più intuitivo, ma le funzioni di movimento devono restare vincolate a limiti verificabili. Un modello linguistico può interpretare un compito, non determinare da solo se una traiettoria sia meccanicamente sicura. Il livello inferiore del controllo dovrebbe verificare angoli, velocità, coppia disponibile e possibili collisioni. Questa separazione fra intenzione espressa dall’utente e capacità effettiva della macchina è uno degli insegnamenti più importanti che una piattaforma aperta può offrire. Presentare pib#5 come un robot capace di qualunque attività grazie all’AI nasconderebbe il lavoro ingegneristico necessario.
Il problema della manutenzione nel tempo
Le parti FDM risultano economiche da sostituire, ma i cicli di carico possono generare cricche in zone sottili o nei punti di fissaggio. Il PETG non si comporta come un metallo: temperatura, durata del carico e direzione di stampa influenzano la deformazione. Un piano di manutenzione didattico può prevedere verifiche dei giunti, controllo dei cavi e sostituzione preventiva dei componenti più sollecitati. La possibilità di modificare un file non va confusa con l’autorizzazione a usare qualsiasi nuova geometria in presenza di studenti. La libertà progettuale funziona meglio quando ogni cambiamento è tracciato, provato e, se necessario, annullato.
La presenza di una comunità attiva può essere considerata una risorsa tecnica soltanto se le modifiche vengono discusse, documentate e mantenute disponibili. Un file alternativo per la mano deve essere accompagnato dall’indicazione di compatibilità con le versioni dei motori e delle altre parti meccaniche, altrimenti il miglioramento diventa difficile da riprodurre. Questo è un aspetto centrale dei progetti open hardware: la trasparenza dei disegni è il punto di partenza, mentre l’affidabilità nasce dall’accumulo di prove, correzioni e revisioni condivise.
Una piattaforma migliorabile nel tempo
Il punto forte della quinta generazione è la filosofia di prodotto: parti replicabili con una stampante comune, manutenzione possibile da parte degli utilizzatori e informazioni tecniche consultabili. La domanda più interessante non è quanto pib somigli esteticamente a un umano, ma quanto bene possa aiutare le persone a comprendere una macchina reale, individuare errori e iterare il progetto. Con pib#5 la stampa 3D rimane la tecnologia che rende economica la variazione delle parti meccaniche; l’intelligenza del sistema, invece, dipende dalla qualità del software, dei sensori e del lavoro degli sviluppatori.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).