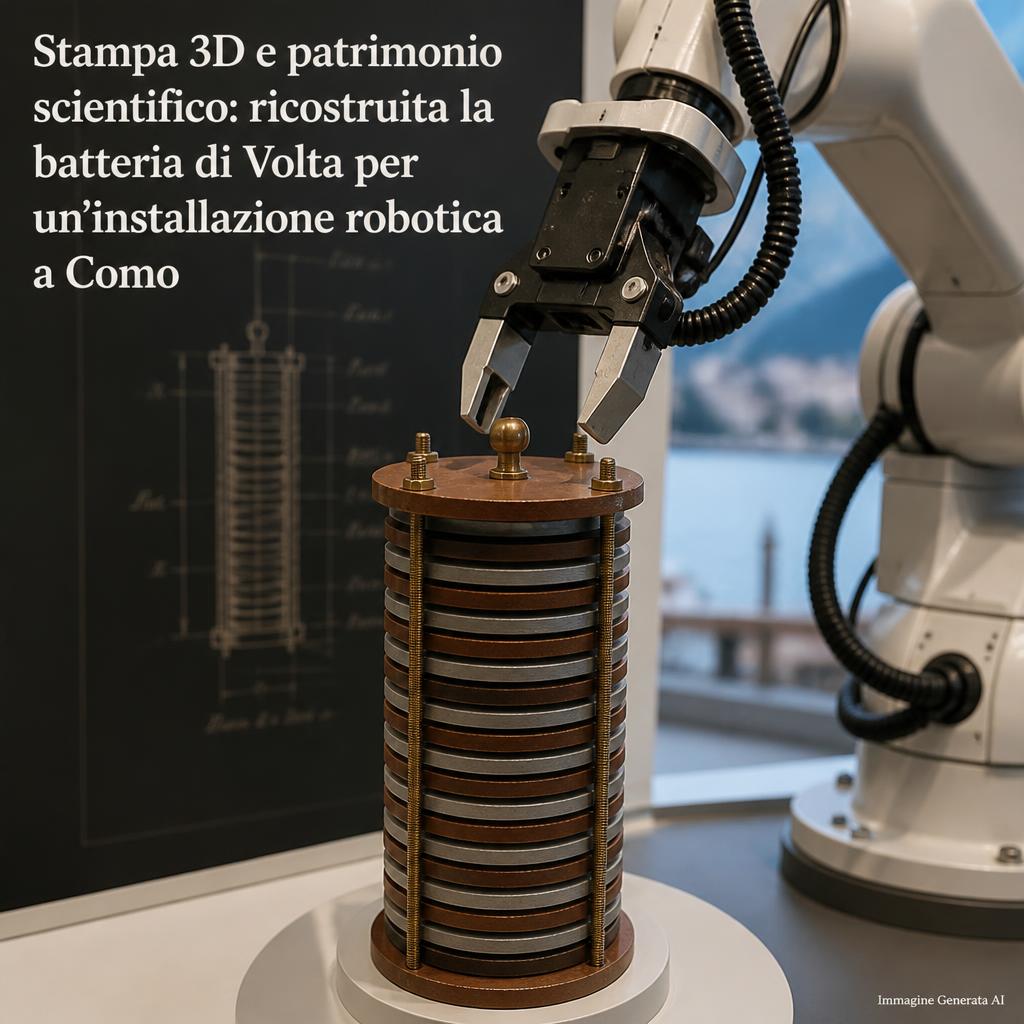
A Como la pila di Volta viene ricostruita da un cobot con componenti stampati in 3D
Al Teatro Sociale di Como la pila di Alessandro Volta è diventata il centro di un’installazione che mette insieme storia della scienza, robotica collaborativa, produzione additiva e intelligenza artificiale. “Volta: dalla pila al futuro”, curata da ComoNExT Innovation Hub e visitabile nella Sala Pasta dal 5 al 27 settembre 2026, utilizza un cobot KUKA LBR iisy per ricostruire ciclicamente una pila voltiana: il robot preleva uno dopo l’altro i diversi dischi, li sovrappone su una base, completa la colonna con un elemento superiore, una lampadina si accende e successivamente il robot smonta la struttura per ricominciare l’intera sequenza. La parte interessante per l’additive manufacturing è stata sviluppata dalla società italiana NUGAE, insediata proprio nel polo ComoNExT di Lomazzo, che partendo da disegni bidimensionali ha ricostruito in CAD e stampato i componenti necessari alla dimostrazione e persino le griffe personalizzate utilizzate dal robot per manipolarli. Il progetto è apparentemente semplice, ma mostra bene una caratteristica della stampa 3D che tende a essere sottovalutata: non serve soltanto a riprodurre un oggetto storico, ma permette di riprogettarlo in funzione di un processo automatico, controllando massa, geometria, superfici di presa e resistenza a migliaia di cicli ripetitivi.
24 dischi, due basi, due cappelli e griffe progettate per il robot
NUGAE dichiara di avere realizzato 24 dischi con diametri di 80 e 74 mm, distinti visivamente attraverso finiture color rame, color nichel e bianco sporco per richiamare rispettivamente gli elettrodi e gli strati separatori della pila. A questi si aggiungono due basi, due cappelli con finitura effetto legno, piccoli elementi porta-cappello e le griffe destinate alla pinza robotica. Il dato più interessante non è tanto il numero dei componenti quanto il processo di progettazione. Il materiale di partenza non era un modello CAD già pronto: NUGAE ha ricevuto disegni 2D e li ha trasformati in geometrie tridimensionali adattate alla cella robotica. La replica doveva essere riconoscibile come pila di Volta, ma contemporaneamente abbastanza leggera da poter essere manipolata continuamente senza imporre carichi inutili al cobot e sufficientemente resistente da tollerare migliaia di cicli di presa, deposito e rimozione. È quindi una ricostruzione scenografica e funzionale per automazione, non una semplice copia museale ottenuta digitalizzando un oggetto storico.
Un punto va chiarito: le fonti non dimostrano che i dischi stampati producano realmente l’elettricità
Qui emerge la principale ambiguità delle comunicazioni pubblicate sull’installazione. ComoNExT e diverse fonti locali descrivono il KUKA mentre sovrappone rame, zinco e separatori imbevuti e affermano che, una volta completata la pila, il circuito viene chiuso e una lampadina si accende. La pagina tecnica di NUGAE, però, specifica che i 24 dischi sono stampati in 3D e identificati soprattutto attraverso il colore: rame e nichel per gli elementi che rappresentano gli elettrodi, bianco sporco per quelli che richiamano il feltro. Non vengono pubblicati il materiale di stampa dei dischi, la loro conducibilità, la presenza di rivestimenti metallici, la composizione dell’eventuale elettrolita, la tensione prodotta o una misura di corrente. Di conseguenza non è possibile affermare, sulla base della documentazione disponibile, che sia la reazione elettrochimica dei componenti stampati ad alimentare direttamente la lampadina. L’accensione fa certamente parte della sequenza dell’installazione, ma il meccanismo elettrico preciso non è documentato pubblicamente. Potrebbe esistere una soluzione ibrida con elementi conduttivi, oppure l’accensione potrebbe essere comandata dall’automazione quando la sequenza viene completata; attribuire una delle due configurazioni senza dati sarebbe speculativo. È quindi più corretto parlare di replica robotizzata della pila, non di “batteria stampata in 3D funzionante” finché gli organizzatori non pubblicheranno dettagli elettrici.
Anche “rame, zinco e feltro” è una semplificazione storica
La ricostruzione moderna richiama la versione della pila comunemente mostrata nei laboratori didattici, con dischi di rame e zinco e separatori in feltro imbevuti di soluzione salina. La descrizione originale di Volta era più flessibile. Nella celebre lettera del 20 marzo 1800 a Sir Joseph Banks, presidente della Royal Society, lo scienziato comasco parlava di decine di dischi di rame o, meglio ancora, argento, accoppiati a stagno o, preferibilmente, zinco, separati da acqua o da pezzi porosi come cartone o pelle impregnati di acqua salata, liscivia o altri liquidi conduttori. Volta stesso sottolineava che forma e dimensioni precise dei dischi non erano decisive, purché gli elementi potessero essere sovrapposti. Il feltro è dunque perfettamente coerente con il principio della pila come separatore poroso imbevuto, ma non è l’unico materiale indicato originariamente dallo scienziato. La scelta contemporanea rende soprattutto più intuitivo e visivamente leggibile il funzionamento dell’apparato.
La pila del 1800 fu importante perché offrì corrente continua senza una ricarica elettrostatica preventiva
Prima di Volta, gran parte degli esperimenti sull’elettricità utilizzava macchine elettrostatiche e bottiglie di Leida che accumulavano una carica e la rilasciavano rapidamente. La pila modificò radicalmente il tipo di esperimento possibile perché forniva una sorgente capace di mantenere una differenza di potenziale e far circolare corrente per un periodo molto più lungo. Volta la descrisse come una sorta di “organo elettrico artificiale”, ispirandosi anche agli organi elettrici naturali di pesci come la torpedine. La struttura base consiste in celle galvaniche ripetute in serie: ogni coppia di metalli differenti, in presenza di un elettrolita, contribuisce con una certa differenza di potenziale e la sovrapposizione di più elementi aumenta la tensione totale. La lettera arrivò alla Royal Society nella primavera del 1800 e fu letta il 26 giugno. La conseguenza scientifica fu rapidissima: William Nicholson e Anthony Carlisle costruirono una pila e utilizzarono la corrente per decomporre l’acqua, aprendo una fase completamente nuova dell’elettrochimica.
Il valore della stampa 3D, nel progetto di Como, non è quindi la ricostruzione elettrochimica
È invece il collegamento fra digitalizzazione e robotica. Un oggetto pensato nel 1800 per essere montato a mano viene ridisegnato nel 2026 affinché un manipolatore industriale possa ripetere l’operazione autonomamente per settimane. Questa trasformazione richiede decisioni diverse da quelle necessarie per una replica destinata semplicemente a una vetrina. Un disco manipolato da un robot deve avere una geometria che consenta al gripper di identificarlo, afferrarlo, sollevarlo, posizionarlo e rilasciarlo in modo ripetibile. Il peso deve rimanere sufficientemente basso da minimizzare inerzia e sforzi durante le accelerazioni. Le superfici di presa devono essere compatibili con le griffe. Le tolleranze devono lasciare margine sufficiente affinché piccoli errori di posizionamento non blocchino la sequenza. Inoltre bordi e dettagli devono sopravvivere a migliaia di contatti meccanici.
È un piccolo esempio di Design for Robotic Assembly
Nel manufacturing tradizionale si parla normalmente di Design for Assembly, DFA. Quando l’assemblatore è un robot alcuni requisiti diventano ancora più stringenti. L’operatore umano riesce a compensare spontaneamente un componente leggermente ruotato, a cambiare la presa o a percepire quando una parte sta entrando male. Un robot segue invece coordinate, sensori e logiche programmate. Più l’oggetto viene progettato per rendere evidente la presa e autoallineante l’inserimento, più il processo diventa affidabile. La stampa 3D è utile perché consente di modificare rapidamente dettagli come geometria del bordo, spessore, sedi di presa e riferimenti senza costruire nuovi stampi o attrezzaggi. In questo progetto NUGAE ha applicato lo stesso principio anche all’end-effector: le griffe sono state progettate e stampate specificamente per i dischi, collegando direttamente il design della parte a quello dello strumento che deve manipolarla.
Le griffe personalizzate sono forse l’applicazione industrialmente più significativa
In una dimostrazione dedicata alla pila di Volta, l’attenzione cade naturalmente sui dischi colorati. Dal punto di vista della produzione industriale, però, le griffe sono probabilmente l’esempio più rappresentativo del valore dell’AM. I robotic fingers sono fra le applicazioni classiche della stampa 3D perché quasi ogni nuovo oggetto da manipolare può richiedere superfici di contatto differenti. Produrre dita custom con lavorazioni convenzionali significa disegnare il componente, preparare materiale, lavorarlo, rifinirlo e spesso aggiungere inserti. Con la stampa 3D la geometria può essere adattata direttamente alla forma dell’oggetto e prodotta senza tooling specifico. Si possono inoltre incorporare alleggerimenti, cavità, superfici conformali e riferimenti che sarebbero più complessi da ottenere per sottrazione. Per un robot collaborativo ridurre la massa dell’end-effector è particolarmente utile perché una parte della capacità di carico disponibile deve sempre essere sottratta dal peso della pinza stessa.
Il KUKA LBR iisy è una famiglia di cobot industriali a sei assi
Le comunicazioni di ComoNExT identificano il robot come KUKA LBR iisy, ma non specificano pubblicamente quale variante della famiglia sia stata utilizzata. È quindi improprio attribuirgli un payload preciso. KUKA offre versioni da 3 a 15 kg di carico nominale, con raggio d’azione compreso approssimativamente fra 760 e 1.300 mm e ripetibilità dichiarata di ±0,1 mm. Tutte utilizzano sei assi e sono concepite per applicazioni quali assemblaggio, material handling, machine tending e altre operazioni collaborative. La manipolazione della pila rappresenta quindi un utilizzo scenografico di capacità del tutto industriali: pick-and-place, controllo della traiettoria e ripetizione di una sequenza di montaggio.
Collaborativo non significa che qualsiasi movimento del robot sia automaticamente privo di rischio
Il termine cobot viene spesso interpretato come sinonimo di robot che può sempre operare senza protezioni accanto a una persona. In realtà la sicurezza dipende dall’applicazione completa: velocità, massa manipolata, forma dell’utensile, distanza e valutazione del rischio. LBR iisy dispone di funzioni dedicate alla collaborazione e al rilevamento di collisioni, ma la cella deve essere configurata in maniera coerente con il contesto espositivo. Questo è particolarmente importante in un’installazione museale dove il pubblico può avvicinarsi alla dimostrazione. La scelta di componenti leggeri aiuta anche da questo punto di vista, oltre a diminuire i carichi sul manipolatore.
I pezzi della pila e i grandi oggetti CoreLight3D non vanno confusi
L’articolo di 3Druck cita anche alcuni dimostratori di grande formato presenti nella mostra e realizzati in CoreLight3D, materiale proprietario di NUGAE contenente, secondo l’azienda, fino al 70% di materia riciclata. È importante però separare le due cose. NUGAE specifica che in CoreLight3D sono realizzati Lighea, una grande coda di balena, e alcuni tentacoli esposti accanto all’installazione e destinati anche a essere toccati dai visitatori. La società non dichiara che i 24 dischi della pila siano realizzati in CoreLight3D. L’articolo secondario può indurre facilmente a collegare i due elementi, ma la fonte primaria li presenta come produzioni distinte.
CoreLight3D è un compound a base di polipropilene riciclato per UL-LFAM
Il materiale merita comunque una nota perché mostra l’attività principale di NUGAE, molto diversa dai piccoli dischi della pila. CoreLight3D è descritto dalla società come un compound basato su polipropilene riciclato, sviluppato per il processo proprietario UL-LFAM, Ultra-Light Large Format Additive Manufacturing. Il sistema utilizza robot antropomorfi ed estrusione da pellet per produrre gusci sottili con nervature cave integrate. La parte stampata può essere successivamente utilizzata come anima di strutture sandwich laminate in vetro o carbonio. NUGAE dichiara fino al 70% di materiale riciclato nella formulazione e utilizza questa tecnologia soprattutto per nautica, hard top, pannelli, arredi e forme di grande dimensione. I campioni esposti a Como servono quindi più a mostrare quanto possano essere leggere grandi geometrie stampate che a spiegare la pila.
La stampa a sei assi permette di superare alcuni limiti del classico piano XY
NUGAE lavora normalmente con robot industriali a sei assi equipaggiati con un estrusore a pellet proprietario. In un normale sistema cartesiano l’ugello deposita materiale principalmente per layer orizzontali; con un braccio robotico l’orientamento della testa può essere modificato nello spazio. L’azienda ha sviluppato un estrusore da circa 17 kg capace di funzionare anche in orientamenti differenti e una strategia per creare nervature cave direttamente insieme al guscio esterno. In un lavoro pubblicato con il Politecnico di Milano, NUGAE descrive una configurazione con robot FANUC, vite da 15 mm, ugello da 1 mm, velocità di deposizione nell’ordine di 250–300 mm/s, layer da circa 0,4 mm e pareti di 1,5–2 mm. Questi sono dati relativi al sistema UL-LFAM e non alle piccole parti della pila, per le quali l’azienda non ha pubblicato macchina, materiale o parametri di fabbricazione.
Questa distinzione è importante: non sappiamo quale processo abbia prodotto i dischi
Le comunicazioni disponibili affermano semplicemente che i pezzi sono stati stampati in 3D da NUGAE. Non indicano se siano stati utilizzati il sistema robotico a pellet, una macchina FFF più convenzionale, un materiale proprietario o un altro processo. Considerando le dimensioni di 74–80 mm, un grande robot UL-LFAM sarebbe tecnicamente sovradimensionato rispetto al componente, ma questa osservazione non è una prova del processo effettivamente scelto. Qualunque attribuzione di PLA, PETG, polipropilene, CoreLight3D o altra formulazione sarebbe quindi al momento non documentata.
I due diametri non ricostruiscono necessariamente una specifica originale del 1800
NUGAE indica dischi da 80 e 74 mm, ma non spiega quali categorie usino ciascuna misura né se derivino da uno strumento storico specifico. Volta stesso scriveva che la forma e la dimensione non erano determinanti. Esistono inoltre numerose pile storiche e ricostruzioni museali con dimensioni differenti: per esempio un esemplare catalogato dal Ministero della Cultura ha un diametro di circa 103 mm, mentre altre ricostruzioni del Novecento utilizzano dischi intorno ai 73 mm. L’installazione di Como deve quindi essere interpretata principalmente come evocazione della pila voltiana, non come replica metrologica certificata di un singolo apparato conservato nel Tempio Voltiano.
Como possiede già una relazione museale profonda con gli strumenti di Volta
Il contesto locale non è casuale. Il Tempio Voltiano, inaugurato nel 1928 e oggi parte dei Musei Civici di Como, fu creato proprio per conservare originali e ricostruzioni degli strumenti dello scienziato. L’installazione del Teatro Sociale non tenta quindi di sostituire la ricostruzione museologica tradizionale. Il suo obiettivo è differente: utilizzare linguaggi contemporanei — cobot, stampa 3D, AI e realtà virtuale — per creare un ponte fra il gesto scientifico del 1800 e tecnologie industriali odierne. La stagione 2026–2027 del Teatro è intitolata “VOLT – Non esiste progresso senza curiosità” e accompagna il territorio verso il bicentenario della morte di Alessandro Volta, che ricorrerà nel 2027: Volta morì infatti a Camnago, presso Como, il 5 marzo 1827.
L’avatar AI aggiunge un ulteriore livello alla ricostruzione
Accanto al cobot è presente un avatar digitale di Alessandro Volta sviluppato dalla società comasca DKR mediante tecnologie di intelligenza artificiale generativa. I visitatori possono interrogarlo sulla pila, sulla storia dello scienziato e sulle aziende che partecipano all’installazione. Anche qui è utile separare comunicazione e ricostruzione storica: un avatar generativo non costituisce evidentemente una fonte primaria su Volta. Il suo ruolo è di interfaccia narrativa e didattica. Le informazioni storiche più precise restano quelle provenienti dagli archivi, dagli strumenti conservati e soprattutto dalla corrispondenza originale dello scienziato.
La mostra collega anche la pila a tecnologie energetiche contemporanee
Nello spazio sono presenti altre società della community ComoNExT: oltre a NUGAE e DKR, vengono citate PoliCubo, Renovo e Volta Structural Energy. Le tecnologie presentate spaziano dall’infrastruttura energetica alla circular economy e ai sistemi di accumulo strutturale. Il collegamento con Volta è soprattutto concettuale: partire dalla prima sorgente elettrochimica capace di erogare corrente continuativamente e arrivare a sistemi moderni di accumulo, gestione dell’energia e produzione avanzata. Sarebbe però improprio attribuire queste tecnologie alla cella robotica stessa: fanno parte del percorso espositivo più ampio.
La robotizzazione della pila evidenzia un’altra differenza rispetto al gesto originale di Volta
Per Volta l’assemblaggio manuale era parte dell’esperimento. Ogni coppia di metalli doveva essere disposta nello stesso ordine e il materiale poroso doveva essere sufficientemente imbevuto senza gocciolare eccessivamente. Nel sistema robotizzato la sequenza viene invece trasformata in una procedura deterministica. Il cobot non “comprende” la pila: esegue una sequenza programmata di pick-and-place. Proprio questa trasformazione è però didatticamente interessante perché mostra il principio dell’automazione industriale: tradurre un’attività umana in una successione di stati, coordinate e azioni sufficientemente ripetibili da poter essere eseguite migliaia di volte.
La leggerezza dei componenti riduce l’inerzia e facilita la manipolazione
Un oggetto destinato a un’installazione di questo tipo non deve necessariamente possedere massa e materiali identici all’originale. Anzi, alleggerirlo può migliorare il sistema. A parità di accelerazione, una massa inferiore richiede meno forza e genera minori sollecitazioni sul robot e sul gripper. Riduce anche l’energia cinetica nelle fasi di movimento e rende meno critici eventuali contatti accidentali. Questo è uno dei motivi per cui la stampa 3D può essere più utile di una riproduzione completamente metallica quando l’obiettivo è una dimostrazione robotica ripetitiva.
La resistenza richiesta è diversa da quella di un componente strutturale
Dire che i dischi devono sopportare migliaia di cicli non significa che siano sottoposti a carichi meccanici elevati. Il problema principale è la durabilità locale delle zone di presa e appoggio. Un gripper che afferra sempre la stessa regione può produrre progressivamente abrasione, indentazione o delaminazione dei layer. Il progettista deve quindi evitare bordi eccessivamente sottili, concentrazioni di tensione e geometrie che rendano la presa instabile. È un problema molto simile a quello affrontato nella progettazione di tray, separator e fixture stampate per linee automatiche.
La stampa 3D evita soprattutto il tooling per una produzione praticamente unica
Costruire stampi dedicati per poche decine di dischi, due basi e alcuni elementi di presa non avrebbe senso economico. Sono componenti destinati a un’installazione temporanea e potenzialmente soggetti a modifiche durante l’integrazione con il robot. È esattamente il tipo di produzione in cui l’additive manufacturing offre un vantaggio evidente: il costo di modificare il progetto consiste principalmente nel cambiare il file e ristampare il componente. Non servono nuovi utensili. Se durante le prove una griffa risulta troppo larga o un disco necessita di una sede differente, l’iterazione può essere effettuata direttamente nel CAD.
Il passaggio 2D-CAD-parte fisica è una piccola dimostrazione di digital manufacturing
NUGAE descrive esplicitamente una catena nella quale i disegni bidimensionali vengono convertiti in modelli tridimensionali e quindi prodotti. Questo workflow può sembrare banale rispetto a un’applicazione aerospace, ma rappresenta precisamente il passaggio che permette di trasformare patrimonio storico e documentazione tecnica in oggetti nuovamente producibili. Lo stesso principio è già impiegato per ricambi obsoleti: disegno storico o parte fisica → ricostruzione CAD → adattamento al processo moderno → produzione on demand. Nel caso del Teatro Sociale la finalità è culturale; in ambito industriale lo stesso approccio viene utilizzato per mantenere operativi macchinari dei quali stampi, attrezzature o supplier non esistono più.
Non è però reverse engineering metrologico
I componenti non risultano derivati da scansioni 3D di reperti originali o da campagne metrologiche sul patrimonio del Tempio Voltiano. NUGAE parla di disegni 2D forniti dal curatore. Di conseguenza il termine “ricostruzione” va interpretato correttamente: si ricostruisce l’oggetto e il gesto concettuale della pila, non si realizza un digital twin archeometrico di un preciso manufatto del 1800.
Anche l’accensione della lampadina è soprattutto un gesto narrativo
La scelta è molto efficace dal punto di vista espositivo. Una pila completata ma priva di conseguenze visibili sarebbe poco intuitiva per molti visitatori. L’accensione della luce rende immediatamente comprensibile la relazione fra l’assemblaggio e la generazione di energia. Ma proprio perché le fonti non descrivono il circuito elettrico, il fenomeno deve essere trattato come elemento della dimostrazione e non come prova pubblicata delle prestazioni elettrochimiche dei dischi stampati. Sarebbe interessante conoscere tensione e corrente effettivamente misurate sulla colonna, materiali degli elettrodi e modalità con cui i separatori vengono mantenuti umidi durante migliaia di cicli: sono tutti dati che al momento non risultano disponibili.
Se i dischi fossero puramente polimerici, la pila storica sarebbe rappresentata ma non replicata elettricamente
Questa distinzione è fondamentale. Per creare una vera cella voltiana servono due materiali con differente potenziale elettrochimico e un elettrolita ionicamente conduttivo. Una colorazione rame non rende un polimero un elettrodo di rame; allo stesso modo una finitura grigia non lo trasforma in zinco. Esistono filamenti conduttivi e tecnologie di metallizzazione, ma una conduttività elettrica generica non è sufficiente: occorre che il materiale abbia il comportamento elettrochimico necessario. Proprio per questo non si può dedurre la funzionalità della batteria dalla sola frase “stampata in 3D”.
La vera applicazione AM è quindi meno spettacolare ma industrialmente più solida
Non occorre sostenere che NUGAE abbia stampato una batteria funzionante per rendere il progetto interessante. L’azienda ha trasformato un set di geometrie storiche in componenti robot-ready, prodotto rapidamente elementi custom e creato anche l’attrezzatura di presa. Questo è un uso dell’additive manufacturing molto vicino a ciò che avviene nelle fabbriche: piccoli lotti, geometrie specifiche, iterazioni rapide e tooling personalizzato. La pila diventa un modo particolarmente efficace per mostrarlo al pubblico perché rende visibile l’intera sequenza.
Da Volta alla fabbrica digitale: due modi diversi di trasformare una sequenza di elementi in una funzione
Nel 1800 la grande intuizione di Volta fu capire che ripetendo in un ordine controllato metallo A – metallo B – conduttore umido era possibile sommare gli effetti di ogni elemento e ottenere una sorgente continua di elettricità. Nel 2026 la cella di Como trasforma a sua volta una sequenza in funzione, ma in un senso differente: modello CAD – componente stampato – presa robotica – posizionamento – controllo. La somiglianza è soprattutto narrativa, ma funziona perché entrambe le tecnologie dipendono dalla ripetibilità di unità elementari.
Un progetto piccolo che spiega bene perché additive manufacturing e robotica si stanno avvicinando
La produzione additiva è spesso descritta come processo autonomo: il file entra nella stampante e il pezzo esce. Nella produzione industriale reale il componente deve però essere movimentato, controllato, assemblato e integrato. Progettare contemporaneamente il pezzo e il sistema robotico che lo gestisce riduce molti problemi a valle. Le griffe NUGAE rappresentano bene questo punto: non si tratta più di chiedere al robot di adattarsi a una parte progettata senza considerarne la presa, ma di fare in modo che parte e gripper nascano dallo stesso ambiente digitale.
L’installazione di Como resterà aperta soltanto per poche settimane, ma il concetto che dimostra è molto più generale. La stampa 3D non serve qui a “modernizzare” artificialmente un’invenzione di due secoli fa né a sostituire rame e zinco. Serve a rendere economicamente possibile un oggetto personalizzato, leggero e ripetibile progettato espressamente per un ciclo robotico. È questo il dato più interessante: la pila di Volta diventa un caso di Design for Automation, nel quale il patrimonio scientifico viene reinterpretato attraverso gli stessi strumenti digitali che oggi stanno modificando fixture, gripper, attrezzature e linee di assemblaggio industriali.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).