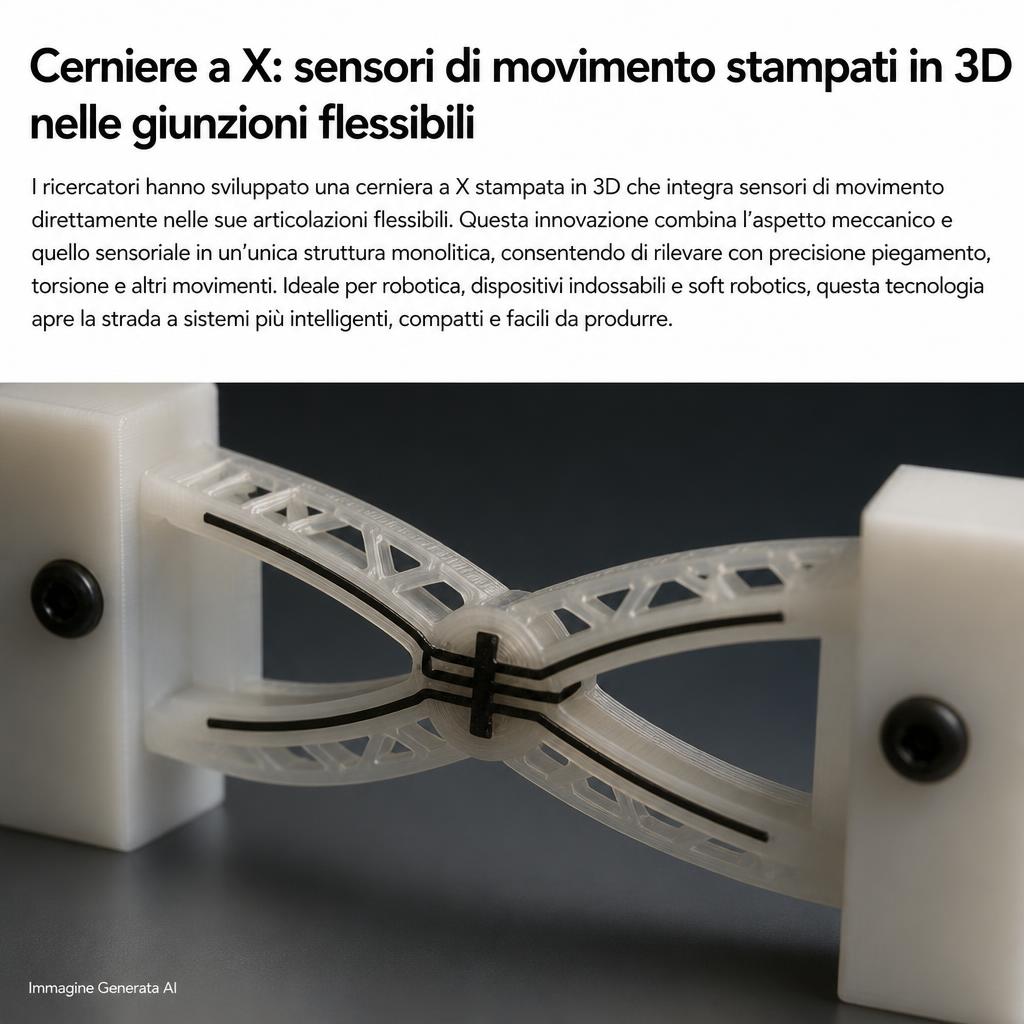
Un gruppo di ricercatori del MIT Computer Science and Artificial Intelligence Laboratory, CSAIL, della Tianjin University e della Zhejiang University ha sviluppato X-Hinges, un sistema che permette di stampare in 3D meccanismi flessibili capaci di misurare autonomamente come si stanno deformando. Il progetto utilizza stampa FDM multimateriale e tre filamenti differenti per integrare nello stesso componente il corpo elastico, i sensori resistivi e le piste elettricamente conduttive. L’obiettivo è eliminare buona parte del lavoro normalmente necessario per applicare sensori, cablaggi, adesivi e supporti a un componente flessibile dopo la stampa. Il risultato è un compliant mechanism nel quale struttura meccanica e funzione di misura vengono fabbricate contemporaneamente. I ricercatori hanno dimostrato il concetto con un guanto per teleoperazione robotica, un controller a forma di orca, una lampada origami e una matrice tattile capace di distinguere alcuni oggetti. X-Hinges non è però ancora un sensore industriale plug-and-play: servono elettronica esterna, connessioni elettriche, calibrazione e modelli software per trasformare le variazioni di resistenza in una misura affidabile del movimento. Il lavoro, firmato da Xiang Chang, Haiyang Yan, Stefanie Mueller e Jiaji Li, è stato accettato per ACM UIST 2026, in programma dal 2 al 5 novembre a Detroit.
Il problema: un giunto flessibile è facile da stampare, molto meno facile da strumentare
Con materiali come il TPU è relativamente semplice realizzare tramite FDM una cerniera flessibile, un dito robotico, un elemento deformabile o un wearable. La difficoltà aumenta quando si vuole conoscere in tempo reale l’angolo di flessione, la compressione o l’allungamento della parte. Una soluzione tradizionale consiste nell’aggiungere successivamente strain gauge, sensori resistivi, potenziometri, IMU o altri elementi. Questo introduce però massa, rigidità, cablaggi e operazioni di assemblaggio proprio nella regione che dovrebbe rimanere flessibile. In un compliant mechanism il movimento deriva dalla deformazione elastica della struttura e non dalla rotazione fra parti rigide collegate da perni. Qualsiasi componente aggiunto può quindi modificare il comportamento meccanico che si sta cercando di misurare. X-Hinges tenta di risolvere il problema trasferendo il sensore dentro la geometria del giunto. Il pezzo viene progettato fin dall’inizio affinché alcune regioni si deformino e contemporaneamente cambino la propria resistenza elettrica.
Tre materiali, non semplicemente un TPU conduttivo
L’architettura X-Hinges utilizza tre materiali distinti. Il corpo meccanico viene prodotto in TPU 95A non conduttivo. Gli elementi che funzionano effettivamente da sensore utilizzano un TPU conduttivo ad alta resistività ABC3D ESD Grade, con resistività indicata dagli autori nell’ordine di 1,23 × 10⁴ Ω·cm. Le piste che portano il segnale verso l’elettronica vengono invece stampate con Conductive Filaflex, un TPU conduttivo di Recreus con resistività nel sistema sperimentale di circa 8,75 Ω·cm. La differenza fra i due materiali conduttivi supera quindi tre ordini di grandezza. Non è una scelta casuale. Se sensore e pista fossero realizzati con lo stesso materiale resistivo, anche la deformazione delle piste contribuirebbe significativamente al segnale. Il sistema non saprebbe facilmente distinguere se una variazione di resistenza proviene dalla zona che si vuole misurare oppure dal semplice movimento del cablaggio stampato. X-Hinges assegna invece al sensore il materiale ad alta resistenza e alle piste quello molto più conduttivo: la maggior parte della variazione elettrica viene così concentrata nel punto funzionale.
Il corpo isolante evita anche che la mano dell’utente entri nel circuito
Il TPU non conduttivo svolge una seconda funzione oltre a quella strutturale: racchiude i sensori e impedisce che la pelle dell’utente tocchi direttamente gli elementi elettricamente attivi. È un dettaglio importante soprattutto nei wearable. Se la mano diventasse parte del percorso resistivo, la misura potrebbe variare con sudore, pressione di contatto, superficie della pelle e modalità con cui l’oggetto viene afferrato. Il corpo isolante rende il comportamento del circuito meno dipendente dall’utilizzatore.
La novità principale è misurare più movimenti contemporaneamente
La stampa di strutture deformabili sensibili non nasce con X-Hinges. La stessa area di ricerca ha prodotto negli ultimi anni soluzioni come MetaSense, LattiSense e Xspine. Quest’ultimo, pubblicato alla CHI 2026 e sviluppato in parte dagli stessi ricercatori, integrava già meccanismi flessibili e circuiti tramite FDM multimateriale. Xspine utilizzava però soprattutto eventi di contatto per riconoscere stati di deformazione, quindi una logica più vicina a un rilevamento discreto. X-Hinges punta invece alla misura continua e affronta soprattutto un problema più difficile: distinguere contemporaneamente movimenti lungo più assi. Un singolo sensore resistivo restituisce essenzialmente un numero. Se il giunto può piegarsi verso destra, verso l’alto e contemporaneamente comprimersi, una sola variazione di resistenza non indica quale dei tre movimenti l’abbia prodotta. I ricercatori risolvono parte del problema direttamente con la geometria, creando configurazioni fisiche di sensing differenti per ciascun grado di libertà.
Tre configurazioni per tre gradi di libertà
X-Hinges considera tre movimenti fondamentali: flessione laterale, flessione verticale e traslazione assiale, cioè compressione o estensione. Per la flessione laterale vengono collocati due sensori ai lati opposti dell’asse centrale. Quando il giunto si piega, uno viene deformato in modo differente dall’altro e la differenza fra i due segnali evidenzia il movimento laterale. Per la flessione verticale viene utilizzata una configurazione analoga, ma con i sensori disposti a quote differenti. Per il movimento assiale viene utilizzato un elemento centrale: una disposizione simmetrica fa sì che gli effetti delle flessioni laterali tendano a compensarsi, lasciando più evidente la componente di compressione o allungamento. Il principio ricorda quello della misura differenziale e del ponte di Wheatstone: invece di chiedere al software di separare completamente segnali ambigui, la struttura fisica è progettata per cancellare già una parte delle interferenze.
La geometria riduce il cross-talk, ma non lo elimina
Nei test sui singoli sensori, l’interferenza fra assi è scesa in alcuni casi fino all’8,2%. I risultati completi mostrano però valori differenti in funzione della configurazione. Il sensore laterale ha registrato risposte parassite del 13,9% e 12,8% quando venivano applicati gli altri due movimenti; il sensore verticale è sceso rispettivamente all’8,2% e 10,5%; quello assiale ha mostrato invece interferenze più elevate, pari a 18,5% e 19,2%. Nel prototipo completo a tre gradi di libertà il cross-talk è risultato ancora maggiore in alcune condizioni, raggiungendo circa 25,4% sul canale assiale. Non siamo quindi davanti a tre sensori perfettamente indipendenti. La geometria riduce l’ambiguità abbastanza da consentire al successivo modello software di ricostruire il movimento con precisione utile.
Il machine learning entra dopo la progettazione fisica del sensore
Per correggere isteresi e accoppiamento residuo, gli autori utilizzano una Temporal Convolutional Network, TCN, che non interpreta soltanto la misura istantanea ma una sequenza temporale dei segnali resistivi. Questo è importante perché i TPU conduttivi sono materiali piezoresistivi e viscoelastici: la resistenza non dipende solamente dalla posizione attuale, ma anche dalla storia recente della deformazione. Il modello utilizza quindi l’andamento nel tempo dei diversi canali per stimare due angoli di flessione e uno spostamento assiale. Nei test integrati il sistema ha ottenuto errori medi assoluti di circa 7,35° sulla flessione laterale, 6,59° su quella verticale e 1,35 mm sulla traslazione assiale. Sono risultati interessanti per prototipi interattivi, teleoperazione e interfacce deformabili, ma non vanno interpretati come precisione comparabile a quella di encoder industriali di alta gamma. Un errore di sette gradi può essere perfettamente sufficiente per pilotare il movimento di un personaggio in un videogioco o rilevare l’apertura di una mano, ma sarebbe molto elevato per un sistema di posizionamento robotico di precisione.
Anche la relazione resistenza-movimento è solo approssimativamente lineare
Nel prototipo a tre assi i ricercatori hanno ottenuto coefficienti di determinazione di circa R² 0,985 per la flessione verticale, 0,982 per quella laterale e 0,909 per il movimento assiale nelle prove controllate. Il comportamento è quindi abbastanza regolare, ma la qualità della misura peggiora nell’asse assiale. La differenza è coerente con il maggiore cross-talk osservato per quella configurazione. È un altro motivo per cui X-Hinges deve essere considerato soprattutto una piattaforma sperimentale di sensing integrato e non un encoder universale stampabile.
Serve una scheda elettronica dedicata
La frase “sensore stampato direttamente nel giunto” non significa che l’intero sistema elettronico esca dalla stampante pronto all’uso. I sensori prodotti con il TPU ABC3D hanno resistenze molto elevate e le variazioni possono essere difficili da leggere con un normale ingresso analogico di un microcontrollore. Il gruppo ha quindi sviluppato una Data Acquisition Board dedicata. Il circuito utilizza eccitazione a 5 V, un transimpedance amplifier per convertire la corrente in tensione, un ADC ADS1256 e un microcontrollore STM32 che invia i dati al computer. La scheda lavora a 50 Hz per canale, supporta quattro canali ed è espandibile fino a 32. Gli autori dichiarano accuratezza della misura resistiva dello 0,01% full scale, rumore inferiore allo 0,015% tra 0,1 e 100 MΩ e un rapporto segnale-rumore nettamente superiore rispetto a un semplice ADC ESP32 sulle resistenze più elevate. Sono prestazioni del circuito di misura in laboratorio, non dell’intero sistema di posizione X-Hinges: l’errore complessivo rimane determinato soprattutto da materiale, isteresi, stampa, geometria e calibrazione.
La resistenza della giunzione fra i due TPU conduttivi è un problema reale
Mettere due materiali conduttivi a contatto durante la stampa non garantisce automaticamente una connessione elettrica affidabile. Gli autori hanno confrontato quattro geometrie di interfaccia fra il materiale resistivo del sensore e Filaflex: Parallel Beam, Direct Contact, Cross Beam e Layer Overlap. Quest’ultima, nella quale un materiale viene sovrapposto all’altro attraverso gli strati di stampa, ha prodotto la migliore prestazione: circa 22,3 kΩ di resistenza d’interfaccia con deviazione relativa dell’8,1%. Il semplice contatto diretto ha mostrato invece circa 952 kΩ, oltre quaranta volte di più. È un risultato apparentemente secondario ma molto importante. Nella printed electronics la geometria del collegamento fra materiali può essere importante quanto la conduttività nominale del filamento.
Il software genera insieme movimento e sensori
X-Hinges comprende anche un tool sviluppato in Rhino con Grasshopper e HumanUI. L’utente può partire da una geometria standard o da un proprio modello 3D e scegliere dove inserire il meccanismo flessibile. Il software offre geometrie cilindriche, rettangolari, sottili oppure custom e permette di regolare numero dei segmenti, compliance e range di movimento. È inoltre possibile disabilitare selettivamente determinati gradi di libertà. Il sistema applica quindi automaticamente i rinforzi geometrici necessari e inserisce soltanto i sensori corrispondenti ai movimenti rimasti attivi. Il risultato finale viene esportato come 3MF con le regioni dei tre materiali già assegnate, pronto per essere passato allo slicer. È uno degli aspetti più interessanti della ricerca perché integra design meccanico e sensing nello stesso workflow: non si disegna prima la cerniera e poi si cerca un modo per inserirvi un sensore.
La rigidezza può essere modificata fino a oltre due ordini di grandezza
I ricercatori controllano la flessibilità soprattutto variando la larghezza dei bridge che collegano i vari segmenti. Nei campioni studiati, modificare questa dimensione da 0,8 a 8 mm ha portato la rigidezza apparente da valori di pochi N/mm a oltre 50 N/mm. Gli autori descrivono una possibilità di variazione della bending stiffness fino a circa 470 volte in alcune configurazioni. Anche la limitazione dei movimenti indesiderati viene realizzata geometricamente: bridge di rinforzo possono aumentare fino a circa 22,5 volte la rigidezza nella direzione che si vuole bloccare. Questo significa che lo stesso concetto può produrre una cerniera molto morbida per seguire un dito o un elemento più rigido per un gripper. La funzione sensoriale non è quindi associata a un’unica geometria standard.
È compatibile, secondo gli autori, con stampanti multimateriale consumer
Il paper cita esplicitamente Prusa XL, Bambu Lab H2D e Snapmaker U1 come piattaforme in grado di produrre le strutture multimateriale. La definizione “consumer-grade” è comunque da contestualizzare: non basta una normale FFF a singolo estrusore. Servono tre materiali nello stesso job e una gestione affidabile di TPU flessibili, compresi due filamenti conduttivi. I parametri riportati mostrano inoltre che i materiali conduttivi vengono stampati molto più lentamente del TPU normale: circa 20 mm/s sulle pareti esterne e 30 mm/s su quelle interne, contro valori rispettivamente di circa 60 e 90 mm/s per il materiale non conduttivo. La facilità di fabbricazione è quindi relativa: il sistema evita assemblaggi complessi di sensori ma richiede una macchina multimateriale ben configurata e materiali non standard.
Il guanto per teleoperazione è probabilmente l’applicazione più significativa
Il dimostratore più vicino a un’applicazione robotica reale è un guanto completamente stampato in 3D che rileva la flessione delle cinque dita. X-Hinges a un grado di libertà sono posizionati sulle articolazioni metacarpo-falangee e interfalangee, mentre alla base del pollice viene utilizzato un elemento multi-DOF per misurare anche il movimento laterale. I segnali vengono acquisiti a 50 Hz e convertiti in angoli articolari. Il sistema pilota una mano robotica LinkerHand O6 installata su un braccio OpenArmX, mentre un PICO 4 Ultra rileva la posizione del polso dell’operatore. I ricercatori hanno mostrato opposizione pollice-dita, handshake e presa di piccoli blocchi. La latenza end-to-end riportata è nell’ordine di 180–200 ms. È sufficiente per una dimostrazione di teleoperazione ma molto superiore alla latenza di sistemi dedicati ad alte prestazioni. Il vantaggio principale sta nella personalizzazione: un guanto può essere ridisegnato sulla forma della mano e prodotto come singolo pezzo senza fissare sensori separati a ogni articolazione.
“Low-cost alternative” non significa che il costo totale sia stato confrontato con i data glove commerciali
MIT descrive il sistema come possibile alternativa economica ai guanti commerciali, ma il paper non pubblica un’analisi completa del costo rispetto a prodotti industriali o medicali. Il componente stampato utilizza materiali relativamente accessibili, ma il sistema completo comprende stampante multimateriale, filamenti conduttivi, scheda di acquisizione, computer e calibrazione. È quindi corretto parlare di potenziale riduzione della complessità e del costo di personalizzazione, non di un prodotto già dimostrato economicamente superiore a un guanto commerciale.
L’orca mostra una applicazione più semplice: il corpo dell’oggetto diventa il controller
Un secondo prototipo è un piccolo controller a forma di orca. Le pinne e la coda sono integrate con X-Hinges; piegando le pinne si controlla la rotazione del personaggio sullo schermo e muovendo lateralmente la coda si regola la propulsione. L’esperimento non ha particolare rilevanza industriale, ma dimostra bene il concetto di tangible interface: la geometria utilizzata per interagire può essere anche il sensore. Non servono joystick aggiunti al modello dell’orca perché l’utente manipola direttamente le sue parti deformabili.
La lampada Kresling pesa meno di 30 grammi completa di elettronica
Il terzo esempio sfrutta una struttura origami di tipo Kresling. La parte stampata è spessa soltanto 1,2 mm e pesa circa 13,85 g; includendo lampada, batteria e circuito il sistema arriva a circa 28,9 g. La struttura passa da circa 46 mm di altezza quando è estesa a 16 mm quando viene chiusa. I sensori integrati nelle pieghe misurano il livello di deformazione e controllano progressivamente la luminosità del LED: più la lampada viene compressa, più la luce diminuisce. Qui la funzione di sensing è particolarmente interessante perché applicare un sensore tradizionale a una piega sottile avrebbe facilmente modificato la cinematica dell’origami.
La matrice tattile riconosce tre frutti, ma non è ancora una “pelle elettronica” generalista
I ricercatori hanno infine costruito una matrice tattile con otto canali, quattro lungo X e quattro lungo Y. Quando un oggetto viene appoggiato, peso, superficie di contatto e distribuzione della pressione generano un pattern di deformazione. Un piccolo modello di machine learning è stato addestrato a distinguere tre frutti: l’accuratezza riportata è 92,7% per l’uva, 96% per la mela e 77,6% per il kumquat. È un risultato interessante come proof-of-concept per superfici tattili o robotic skin, ma non significa che il sistema sappia riconoscere genericamente qualsiasi oggetto. Tre classi conosciute in condizioni controllate sono molto diverse da una piattaforma di object recognition destinata a magazzini, aeroporti o robot reali. La stessa MIT CSAIL cita questi scenari come possibilità futura, non come applicazioni già validate.
La calibrazione è oggi il principale ostacolo al plug-and-play
Due pezzi geometricamente identici non producono necessariamente lo stesso segnale. Piccole variazioni nella deposizione, nei contatti fra bead, nella temperatura, nel lotto di materiale e nelle tolleranze possono spostare significativamente la resistenza di base. Un modello addestrato su un esemplare non può quindi essere semplicemente copiato su tutti gli altri. Per risolvere temporaneamente il problema, il gruppo ha sviluppato una procedura di calibrazione basata su AprilTag stampati direttamente sulla struttura. Una webcam o la fotocamera di un laptop osserva i marker mentre l’utente muove il giunto e usa l’immagine come ground truth dell’angolo. Per una nuova geometria a un grado di libertà servono circa otto minuti di dati per costruire il modello base; le copie successive della stessa geometria richiedono circa due minuti di calibrazione individuale. Nelle prove di trasferimento, un modello utilizzato direttamente su un secondo pezzo produceva circa 10,02° di errore medio; dopo la calibrazione l’errore scendeva a 3,96°. Su un campione artificialmente invecchiato attraverso cicli di carico e immersione in acqua, l’errore è passato da 8,20° a 3,71°. È una soluzione efficace da laboratorio, ma rappresenta anche il maggiore limite pratico: un vero sensore industriale dovrebbe idealmente uscire dalla macchina già calibrato o richiedere una procedura molto più automatica.
TPU conduttivo significa anche isteresi, creep e deriva
Gli stessi autori indicano questo limite con chiarezza. I filamenti conduttivi rimangono materiali polimerici viscoelastici. Dopo una deformazione non recuperano necessariamente immediatamente lo stesso stato elettrico e meccanico. Esistono isteresi, creep e variazioni temporali della resistenza, fenomeni che rendono difficile ottenere misure di alta precisione durante cicli rapidi o ripetitivi. La TCN riesce a compensarne una parte utilizzando lo storico temporale, ma non elimina la causa fisica. Per questo i ricercatori suggeriscono calibrazioni periodiche nelle applicazioni in cui la precisione è importante.
420.000 cicli sono incoraggianti, ma non rappresentano una qualifica industriale
Uno dei campioni è stato piegato ciclicamente da circa -90° a +80° ogni due secondi per 420.000 cicli, corrispondenti a circa 233 ore di prova. Al termine non sono state osservate rotture visibili e la resistenza media è rimasta nell’intervallo di circa 375–395 kΩ, con oscillazione inferiore al 5,5%. È un risultato molto positivo per una cerniera TPU stampata. Non equivale però a una qualifica per milioni di cicli, esposizione termica, umidità variabile, sudore, detergenti o ambienti industriali. Inoltre un componente destinato a dispositivi medicali o sicurezza funzionale richiederebbe protocolli molto più severi. La prova dimostra soprattutto che il principio non perde immediatamente funzionalità con l’uso ripetuto.
Il nome “single-print” richiede una precisazione
Gli autori parlano correttamente di single-pass fabrication della struttura. Corpo, piste e sensori vengono prodotti nello stesso job multimateriale e non richiedono l’inserimento manuale di strain gauge o fili all’interno della cerniera. Ma il sistema finale non è un dispositivo completamente stampato e autonomo: bisogna ancora collegare terminali, PCB, alimentazione e computer o microcontrollore. Anche la lampada richiede LED e batteria, mentre il guanto comunica con hardware esterno. La formulazione corretta è quindi sensore e interconnessioni integrate nella struttura in un unico processo di stampa, non “intero dispositivo elettronico stampato in una sola volta”.
X-Hinges non stampa transistor o circuiti attivi
Un’altra distinzione importante riguarda il termine printed electronics. Le piste X-Hinges sono conduttive, ma non vengono stampati microcontrollori, ADC, amplificatori o componenti logici. Le parti integrate funzionano come elementi resistivi passivi. L’elettronica attiva rimane convenzionale. Questo approccio è tuttavia pragmatico perché evita di richiedere processi di deposizione elettronica specializzati e permette di utilizzare filamenti commerciali su piattaforme FDM multimateriale.
Il vantaggio maggiore potrebbe essere nei dispositivi personalizzati
Un potenziometro industriale tradizionale resta probabilmente più preciso, stabile e semplice da calibrare quando la geometria è standardizzata e si producono migliaia di pezzi identici. X-Hinges diventa più interessante quando ogni componente deve essere differente. Un guanto modellato sulla mano dell’utilizzatore, un gripper adattato a un prodotto specifico, una protesi sperimentale, un controller ergonomico o un robot soft custom possono incorporare il sensore nello stesso modello CAD senza dover riprogettare il package di un componente commerciale. È qui che l’additive manufacturing crea il vantaggio: geometria meccanica e layout sensoriale possono cambiare contemporaneamente senza cambiare processo produttivo.
Anche la robotica morbida potrebbe beneficiarne, ma manca ancora l’attuazione integrata
Un soft robot realmente autonomo deve sia conoscere la propria configurazione sia modificarla. X-Hinges affronta soprattutto la seconda metà del problema percettivo: permette alla struttura di misurare il proprio stato. Jiaji Li e il gruppo MIT hanno già lavorato su sistemi stampati per l’attuazione, come Xstrings e altri compliant mechanisms. Il passo futuro esplicitamente indicato dal team è combinare nello stesso componente sensing e actuation, avvicinandosi a parti stampate che non solo si deformano e sanno di essersi deformate, ma possono anche controllare attivamente la propria forma. È un obiettivo rilevante per embodied intelligence e soft robotics, ma X-Hinges 2026 resta un sistema di sensing passivo: non genera autonomamente il movimento.
La vera novità non è il filamento conduttivo, ma la progettazione congiunta di meccanica e segnale
TPU e PLA conduttivi sono disponibili da anni. Anche i sensori resistivi stampati in 3D non sono nuovi. Il contributo più interessante di X-Hinges consiste nel trattare contemporaneamente forma meccanica, direzione della deformazione, posizione del sensore, conduttività delle piste e algoritmo di decodifica. La geometria non serve soltanto a far muovere il pezzo; serve anche a separare fisicamente i segnali. La scelta di due conduttività differenti impedisce alle piste di dominare la misura. Il modello temporale corregge ciò che rimane di isteresi e cross-talk. Il software automatizza infine la generazione del modello multimateriale. Il sensore nasce quindi da una co-progettazione meccanica, elettrica e software.
Un approccio promettente, ma gli stessi autori ne delimitano chiaramente la maturità
La sezione Limitations del paper è particolarmente importante. I ricercatori riconoscono che la valutazione a tre assi è stata condotta su un prototipo controllato e non dimostra ancora che ogni geometria, rigidezza e configurazione X-Hinges mantenga la stessa precisione. La necessità di FDM multimateriale, elettronica dedicata e calibrazione limita oggi il target principalmente a ricercatori di digital fabrication, interaction designer e ingegneri. La prossima fase dovrà verificare generalizzazione fra geometrie differenti e ridurre la dipendenza dalla calibrazione esterna. Questo rende improprio parlare di piattaforma già pronta per sensori industriali prodotti in serie.
Da Xspine a X-Hinges: la struttura stampata comincia a diventare anche dispositivo
X-Hinges è interessante soprattutto all’interno della più ampia evoluzione della fabbricazione additiva multimateriale. Il primo passaggio è stato stampare oggetti rigidi. Successivamente sono arrivati meccanismi print-in-place e compliant structures. Con materiali conduttivi è diventato possibile aggiungere touch point e circuiti. Xspine ha incorporato il rilevamento discreto del movimento; X-Hinges tenta ora una misura continua e multiassiale. Il percorso punta verso oggetti nei quali struttura, cinematica e sensing non siano componenti separati ma proprietà distribuite nello stesso materiale stampato. Non siamo ancora di fronte a un oggetto completamente elettronico prodotto in FDM, ma il confine fra “parte meccanica” e “sensore” diventa meno netto.
Perché il progetto è più importante del controller a forma di orca
Le dimostrazioni HCI utilizzano volutamente applicazioni molto visive, ma il potenziale più interessante è probabilmente meno spettacolare. Un gripper industriale custom potrebbe misurare quanto sta flettendo senza un sensore aggiunto. Un wearable potrebbe essere modellato sul corpo e contemporaneamente registrare il movimento. Un componente robotico flessibile potrebbe diventare propriocezionale, cioè stimare la propria configurazione. Una superficie deformabile potrebbe misurare distribuzioni di pressione senza una matrice di sensori discreti montati successivamente. In tutti questi casi il valore non deriverebbe dalla possibilità di sostituire un encoder da pochi euro, ma dalla possibilità di collocare il sensing dove un sensore standard sarebbe troppo ingombrante, rigido o difficile da personalizzare.
X-Hinges rimane comunque una tecnologia di ricerca. Gli errori di 6–7° sul movimento rotazionale, la calibrazione individuale, l’isteresi dei materiali e la necessità di elettronica dedicata sono limiti importanti. Ma il progetto dimostra un principio convincente: con una stampante multimateriale relativamente accessibile è possibile produrre un compliant mechanism nel quale la geometria stessa viene utilizzata per separare differenti componenti del movimento e trasformarle in segnali elettrici. Se le future generazioni riusciranno a ridurre la variabilità da una stampa all’altra e a integrare maggiormente elettronica e calibrazione, il risultato potrebbe diventare un vero nuovo paradigma di structure-as-sensor, nel quale una parte non ha più bisogno di ricevere un sensore dopo la fabbricazione perché è stata progettata fin dall’inizio per essere contemporaneamente struttura, giunto e sistema di misura.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).