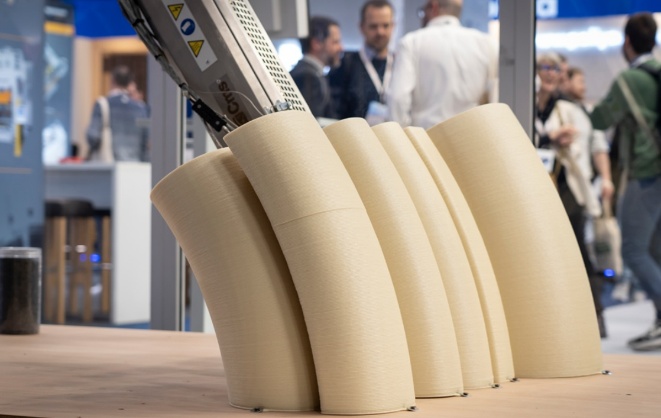
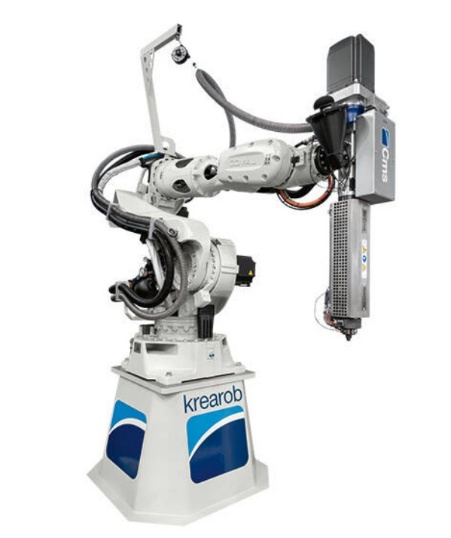
CMS SpA porterà a Formnext 2026 Krearob, il proprio sistema robotico di produzione additiva di grande formato per materiali termoplastici, con dimostrazioni annunciate dal 17 al 20 novembre a Francoforte. La novità comunicata il 28 ottobre non è il lancio assoluto della macchina: CMS aveva già presentato Krearob il 27 aprile. Si tratta invece del suo debutto alla manifestazione, dove sarà esposto insieme al sistema a portale Kreator A3. L’accostamento permette di valutare due architetture industriali che condividono l’obiettivo di realizzare utensili, stampi e parti polimeriche di grandi dimensioni, ma affrontano in modo diverso il problema della libertà geometrica e della gestione della deposizione.
Il sistema sarà mostrato nel padiglione 12.0, stand D51. CMS ha annunciato prove in fiera e punta in particolare ai settori aerospaziale, automobilistico e della manifattura industriale. Per la redazione di questa analisi abbiamo confrontato il comunicato ricevuto direttamente con la presentazione tecnica originale della macchina e con le specifiche pubblicate dall’azienda. Questo consente di distinguere le caratteristiche riportate nelle schede dalle prestazioni che dovranno essere verificate nei singoli impieghi produttivi.
Sei assi robotici non significano sei assi di deposizione contemporanea
Krearob utilizza un’architettura robotica a sei assi, con cinematica Comau, e integra il controllo numerico Siemens Sinumerik ONE. Il vantaggio potenziale rispetto a una macchina cartesiana tradizionale è la possibilità di orientare la testa di deposizione rispetto alla superficie e di organizzare traiettorie più articolate, soprattutto quando si fabbricano elementi curvi, utensili voluminosi o strutture che non possono essere affrontate convenientemente con soli strati orizzontali. L’uso di un robot industriale, da solo, non elimina però la necessità di programmare l’orientamento dell’estrusore, controllare gli ingombri e gestire i vincoli di collisione.
Un dettaglio della documentazione CMS evita una lettura impropria dei dati: il robot ha sei assi di movimentazione, mentre le strategie di stampa dichiarate sono a 3 e 5 assi. Sono due informazioni diverse. La prima descrive la cinematica disponibile per posizionare l’utensile; la seconda indica le modalità con cui il processo additivo viene programmato. Non è corretto tradurle automaticamente in una deposizione simultanea a sei assi, né presumere che qualsiasi superficie possa essere stampata senza supporti o senza riposizionamenti.
Il produttore combina l’estrusore progettato internamente con software dedicato e interfaccia HMI. Programmazione, simulazione e gestione della lavorazione sono quindi proposte all’interno dello stesso ambiente. Nel grande formato questo passaggio conta quanto il robot: un percorso geometricamente possibile potrebbe non esserlo dal punto di vista termico, oppure determinare interferenze tra testa, pezzo e tavola durante la crescita del componente. La simulazione preventiva, associata alla verifica dei parametri di deposizione, è una parte essenziale della trasformazione da prototipo a processo ripetibile.
La scheda tecnica: portata massima, sbraccio e dimensioni della tavola
Le specifiche pubblicate da CMS per Krearob consentono di descrivere il sistema senza confonderlo con le altre piattaforme della gamma.
| Voce tecnica | CMS Krearob | Come interpretarla |
|---|---|---|
| Architettura | Robot industriale a 6 assi | Cinematica di movimentazione |
| Strategie dichiarate | Stampa a 3/5 assi | Modalità di programmazione della deposizione |
| Estrusore | Fino a 30 kg/h | Portata massima nominale, non produttività media garantita |
| Sbraccio | 3 m | Raggio operativo del sistema, non volume utile rettangolare |
| Tavola di lavoro | 2,5 × 1,5 m | Dimensioni del piano indicato dal produttore |
| Cinematica e controllo | Comau; Sinumerik ONE | Componenti dichiarati nella presentazione CMS |
| Processo | LFAM di polimeri termoplastici | Produzione additiva di grande formato |
La distinzione fra 30 kg/h di portata massima e quantità effettivamente depositata in un’ora è importante. La velocità realizzabile dipende da diametro e altezza dei cordoni, geometria, accelerazioni del robot, raffreddamento e tempi non produttivi. Analogamente, uno sbraccio di tre metri non significa poter stampare un parallelepipedo di tre metri per lato: le possibilità reali dipendono dalle pose raggiungibili dal braccio e dai vincoli della testa estrudente. CMS non ha pubblicato nel comunicato un’analisi comparativa dei tempi ciclo per geometrie campione, né risultati indipendenti sulla ripetibilità dimensionale di serie.
Perché la robotica può cambiare la costruzione di stampi e attrezzature
La produzione additiva a grande formato viene impiegata frequentemente per modelli di fonderia, dime, utensili di laminazione e stampi per materiali compositi. In questi impieghi la geometria finale raramente coincide con quella del deposito grezzo: la superficie funzionale richiede spesso lavorazioni CNC, trattamenti superficiali o operazioni di assemblaggio. La stampa viene perciò valutata come parte di una catena che comprende generazione del grezzo, eventuale stabilizzazione, asportazione finale e collaudo, non come sostituzione universale della lavorazione meccanica.
Una macchina robotica introduce maggiore libertà nell’orientamento dei cordoni. Quando la traiettoria può seguire la curvatura di una superficie, in determinati casi si possono ridurre zone a sbalzo o interrompere meno spesso il deposito. Questa opportunità non va confusa con una garanzia di qualità: nelle strutture polimeriche estruse l’adesione tra passate, l’orientazione delle eventuali fibre di rinforzo e la storia termica rimangono determinanti. Il beneficio deve essere verificato su ciascuna geometria, considerando anche il percorso dell’utensile di finitura.
La presenza di componenti Comau e Siemens colloca Krearob in un contesto di automazione industriale consolidata. Non costituisce tuttavia una qualificazione automatica per componenti aerospaziali o di sicurezza: le applicazioni finali richiedono specifiche materiali, controlli, prove e, quando previsto, procedure di validazione. Al momento il comunicato descrive capacità e ambiti applicativi, non nuove certificazioni ottenute grazie alla dimostrazione di Formnext.
Krearob e Kreator A3: due modi diversi di affrontare il grande formato
Accanto a Krearob, CMS esporrà Kreator A3, piattaforma a portale che impiega un estrusore a vite per materiali termoplastici. Per A3 il produttore dichiara una portata fino a 30 kg/h, strategie verticali, orizzontali e inclinate a 45° mediante un dispositivo di orientamento dell’estrusore. La scheda tecnica indica una corsa X configurabile da 2.500 a 9.800 mm, una corsa Y di 2.500 mm e una Z di 1.300 mm. Queste misure appartengono a Kreator A3 e non devono essere attribuite a Krearob.
Con un portale, la macchina lavora in un inviluppo definito da assi lineari, potenzialmente adatto a componenti molto lunghi e a produzioni nelle quali la prevalenza di traiettorie è organizzata in un volume regolare. Il robot industriale offre invece maggiore varietà di orientazioni e può essere interessante per superfici complesse o per strategie non planari. La scelta non si esaurisce nel numero degli assi: contano geometria, portata di estrusione, accessibilità durante la finitura, gestione termica, interfacciamento con altre macchine e costo per utensile finito.
Il fatto che entrambe le piattaforme siano annunciate con 30 kg/h di portata nominale rende inoltre evidente che il robot non viene proposto semplicemente come una macchina più veloce. La differenza commerciale e tecnica riguarda soprattutto la libertà di posizionamento e l’organizzazione del processo. CMS presenta le due soluzioni come complementari all’interno di una gamma che comprende anche sistemi ibridi, ma il comunicato non afferma che la cella Krearob esposta disponga necessariamente di una testa di fresatura integrata nello stesso ciclo.
Risparmio di materiale fino all’80%: il numero è aziendale e dipende dal confronto
CMS indica per Krearob riduzioni fino all’80% del materiale e del peso rispetto a tecnologie di produzione tradizionali. Nella scheda prodotto compare anche un’indicazione di riduzione fino al 60% delle emissioni di CO₂ con riferimento a una valutazione del ciclo di vita. Sono dichiarazioni del produttore. Senza accesso alle ipotesi, ai confini del sistema e alle geometrie considerate non è possibile trattarle come risultati universalmente applicabili o come risparmi garantiti a ogni utilizzatore.
Un confronto attendibile dovrebbe includere la quantità di granulo impiegata, eventuali scarti e supporti, energia assorbita, durata delle stampe, successiva fresatura e vita utile degli utensili. Se il riferimento è un blocco pieno lavorato per asportazione, la riduzione del materiale può essere sostanziale; se il confronto avviene con uno stampo già ottimizzato, un pannello composito o un altro processo additivo, lo stesso beneficio può essere molto diverso. Anche il vantaggio ambientale dipende dal mix elettrico, dal riciclo reale del materiale e dal numero di cicli d’uso del componente.
Per gli operatori industriali il dato economicamente più importante rimane spesso il costo totale del componente finito, comprensivo della preparazione digitale, del tempo macchina, delle lavorazioni successive e delle verifiche dimensionali. Una cella LFAM può ridurre il lead time di un utensile e offrire maggiore capacità di modifica, ma per dimostrarlo servono casi applicativi misurati con processi alternativi comparabili.
Che cosa osservare a Formnext e quali dati mancano
La dimostrazione annunciata a Francoforte è interessante perché consente di valutare direttamente accessibilità della cella, traiettorie robotiche, configurazione della testa e modalità operative del software. I dati da cercare riguardano soprattutto continuità del deposito lungo superfici complesse, stabilità dei cordoni, gestione dei cambi di orientamento e passaggio dal pezzo grezzo alla finitura. Risulterebbero utili anche esempi con materiale identificato, peso, tempo di stampa e tolleranze dopo lavorazione.
La novità del 28 ottobre 2026 è quindi il debutto fieristico di Krearob, non l’invenzione di una nuova macchina nello stesso giorno. Il sistema, annunciato nell’aprile precedente, rappresenta un’applicazione concreta della robotica industriale alla produzione additiva polimerica su grande scala. Formnext sarà l’occasione per confrontarlo con Kreator A3 e comprendere in quali lavori la maggiore libertà geometrica compensi la complessità di una cinematica robotica. La differenza tra specifiche dichiarate e prestazioni verificate sul campo rimane il punto centrale della valutazione.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).