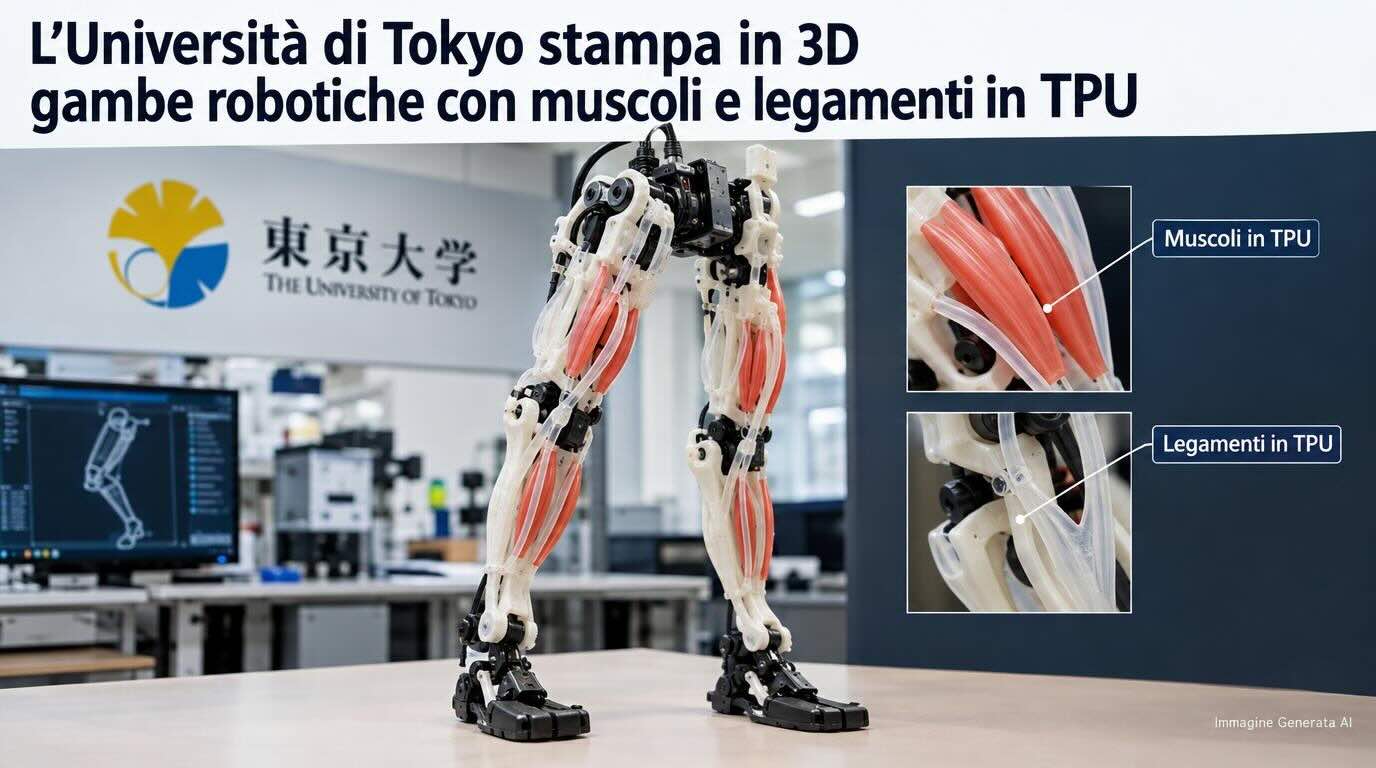
Un sistema muscoloscheletrico realizzato per via additiva
Un gruppo della Graduate School of Information Science and Technology dell’Università di Tokyo ha sviluppato un metodo di progettazione parametrica e fabbricazione additiva per componenti flessibili ispirati a muscoli, tendini, legamenti e tessuti di protezione. La ricerca, firmata da Shunnosuke Yoshimura, Kento Kawaharazuka e Kei Okada, è stata pubblicata l’11 settembre 2026 su Advanced Intelligent Systems. Il risultato sperimentale è un sistema di arti inferiori robotici a scala umana che incorpora elementi morbidi in TPU 95A e una struttura ossea rigida. La notizia è tornata a circolare il 4 novembre, ma non è corretto presentare il lavoro come uno studio uscito in quella data.
Il materiale resta lo stesso, cambia la struttura
La tecnica impiega il medesimo poliuretano termoplastico flessibile, TPU 95A, per ottenere comportamenti meccanici differenziati grazie alla geometria interna. Il metodo combina reticoli volumetrici e trame superficiali, regolando spessore dei montanti, distanze tra elementi e distribuzione spaziale delle celle. Una regione progettata per deformarsi come un muscolo può avere una conformazione diversa da una regione più rigida che svolge funzione analoga a un tendine. La distinzione è funzionale e geometrica: gli autori precisano che queste parti non riproducono integralmente le proprietà biologiche dei veri tessuti umani.
La catena digitale di progettazione
Il flusso di sviluppo utilizza Rhino 8, Grasshopper e procedure parametriche per generare elementi a partire da volumi e superfici assegnati. I reticoli tridimensionali vengono utilizzati all’interno delle forme ispirate ai muscoli, mentre i motivi bidimensionali possono essere proiettati su superfici curve delle articolazioni per introdurre vincoli flessibili. Il processo consente di modificare parametri locali senza ridisegnare manualmente ogni tratto del componente. La fabbricazione riportata impiega stampa FDM, con Prusa XL per le parti morbide e materiale PLA per la struttura ossea.
Come si muovono le gambe sperimentali
La dimostrazione non riguarda un robot umanoide in grado di camminare autonomamente su terreno libero. Il sistema sperimentale è stato testato con sostegno esterno e supporto parziale del peso corporeo. L’azionamento coordinato di elementi muscolo-tendinei e i vincoli articolari definiti dalle strutture morbide consentono movimenti continui su più giunti. L’articolo scientifico descrive anche limitazioni di rollio, beccheggio e imbardata del torso nell’intervallo di ±20 gradi. Il contributo verificato consiste nell’integrazione di elementi flessibili differenziati in un’architettura robotica a dimensioni umane, non nell’autonomia locomotoria completa.
Benefici produttivi e problemi ancora aperti
Utilizzare una singola famiglia di materiale per differenti funzioni può semplificare approvvigionamento, preparazione della stampa e assemblaggio rispetto a sistemi che richiedono numerosi elastomeri o attuatori specifici. La rigidità programmata per geometria può inoltre essere adattata alla posizione delle articolazioni. Rimangono le difficoltà tipiche dei polimeri flessibili: anisotropia lungo i piani di deposizione, fatica ciclica, isteresi, deformazione permanente e invecchiamento del materiale. La riproducibilità dei reticoli dipende dalla macchina e dai parametri scelti; è quindi necessaria una caratterizzazione di lungo periodo per valutare applicazioni robotiche continuative.
Perché lo studio interessa oltre la robotica
La ricerca dimostra il valore della progettazione per proprietà distribuite: non si fabbrica un unico pezzo con rigidità uniforme, ma un sistema in cui la stessa materia prima può assumere compiti meccanici diversi attraverso pattern controllati. Lo stesso principio può avere rilevanza per dispositivi indossabili, attrezzature morbide, sistemi di presa e interfacce meccaniche conformabili. Sono prospettive applicative, non risultati già qualificati dallo studio. La parte più solida del lavoro resta il metodo parametrico comune e la sua verifica su una struttura muscoloscheletrica integrata.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).