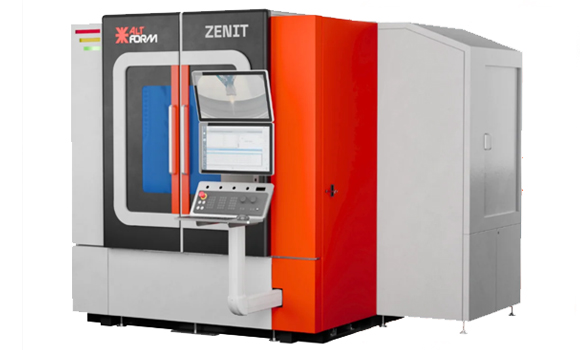
AltForm, il produttore torinese nato dall’evoluzione di Prima Additive dopo l’ingresso di Sodick, utilizzerà Formnext 2026 per ampliare in modo significativo la propria piattaforma robotica Zenit dedicata alla Direct Energy Deposition e ai processi laser avanzati. La nuova famiglia sarà proposta in tre configurazioni, dalla Zenit L con un singolo robot fino alla Zenit XXL con quattro robot e un’area di lavoro dichiarata di 4 × 4 metri. L’elemento più interessante non è però soltanto l’aumento delle dimensioni: AltForm sta trasformando Zenit da singola cella robotizzata a piattaforma produttiva modulare, nella quale capacità, numero di robot e funzioni possono essere ampliate anche successivamente all’installazione.
Il debutto è previsto a Formnext, in programma a Francoforte dal 17 al 20 novembre 2026. L’azienda sarà presente nel padiglione 12.0, stand E139, e affiancherà alla nuova famiglia DED due sistemi Laser Beam Powder Bed Fusion, Print Brilliance 400 e Print Sharp 200, entrambi integrati con la nuova interfaccia uomo-macchina dotata di assistente AI. Il quadro complessivo mostra bene la strategia AltForm dopo il rebranding: non puntare più soltanto sulla vendita di singole stampanti metalliche, ma su celle automatizzate, software, robotica e processi laser capaci di crescere insieme alla linea produttiva.
AltForm è l’evoluzione di Prima Additive, non una nuova azienda nata nel 2026
Prima Additive ha cambiato definitivamente nome in AltForm dopo l’acquisizione della quota di maggioranza da parte di Sodick Co., Ltd., completata nel maggio 2025.
AltForm significa:
Advanced Laser Technologies for Manufacturing.
Il cambio di nome riflette l’ampliamento dell’attività oltre le due tecnologie additive storiche:
- Laser Powder Bed Fusion;
- Direct Energy Deposition.
Il portafoglio comprende ora anche:
- remote laser welding;
- laser hardening;
- trattamenti superficiali ad alta velocità;
- coating;
- automazione di linee laser.
La sede e le attività ingegneristiche principali restano a Torino.
Questo contesto è importante perché la nuova Zenit non nasce come semplice “stampante 3D più grande”, ma come elemento di una piattaforma di laser manufacturing robotizzato.
La Zenit L è la configurazione di ingresso
La Zenit L annunciata per Formnext 2026 utilizza:
- un robot;
- area di lavoro di circa 2 × 2 m.
È quindi già una macchina di scala completamente diversa rispetto a una piattaforma PBF.
Nel Powder Bed Fusion il componente deve rimanere all’interno di una camera di costruzione relativamente compatta.
Con una cella DED robotizzata la geometria può invece raggiungere dimensioni dell’ordine dei metri.
Questo rende la tecnologia interessante per:
- parti strutturali;
- riparazioni;
- aggiunta di feature su componenti esistenti;
- near-net-shape di grande formato.
Zenit XL raddoppia la lunghezza e introduce due robot
La configurazione XL aumenta l’area utile a:
4 × 2 m
e integra:
due robot.
La presenza di due manipolatori apre due modalità operative molto differenti.
La prima è:
robot A + robot B → stesso componente.
La seconda:
robot A → componente 1
robot B → componente 2.
È una differenza rilevante perché lo stesso investimento può essere utilizzato alternativamente per:
- aumentare la produttività su una parte grande;
- produrre in parallelo due job indipendenti.
La configurazione ottimale dipende quindi dal mix produttivo.
La Zenit XXL arriva a quattro robot su 4 × 4 metri
La versione più grande annunciata dispone di:
- area di lavoro 4 × 4 m;
- quattro robot.
Secondo la configurazione dichiarata, i quattro sistemi possono cooperare sullo stesso componente oppure lavorare indipendentemente fino a quattro parti.
Concettualmente significa passare da:
una macchina = un processo alla volta
a:
una cella = più risorse produttive orchestrate.
È un’architettura più vicina a una linea flessibile di produzione che a una tradizionale stampante 3D.
Quattro robot non significano automaticamente quattro volte la produttività
È una distinzione importante.
Se quattro robot lavorano su quattro pezzi indipendenti, la capacità teorica può crescere in modo relativamente lineare.
Se invece lavorano contemporaneamente sulla stessa parte entrano in gioco problemi molto più complessi:
- collision avoidance;
- sincronizzazione;
- distribuzione delle zone di lavoro;
- gestione termica;
- sequencing;
- controllo dei percorsi.
Il throughput reale dipenderà quindi fortemente dalla geometria.
Non basta moltiplicare per quattro il deposition rate di un singolo robot.
La gestione termica può diventare più difficile con più teste sullo stesso pezzo
Nel DED una testa laser deposita materiale creando un melt pool.
Ogni passata introduce calore.
Con più robot sullo stesso componente aumentano le possibilità di:
- accumulo termico;
- interazione fra zone calde;
- deformazione;
- variazione microstrutturale.
La pianificazione non deve quindi considerare soltanto:
dove può arrivare il robot.
Deve considerare anche:
quando deve arrivarci.
La strategia multi-robot è quindi contemporaneamente:
- cinematica;
- termica;
- metallurgica.
Il vantaggio può essere particolarmente grande sulle parti molto estese
Immaginiamo una struttura di quattro metri.
Con un singolo robot il job deve essere completato sequenzialmente.
Due o quattro robot possono invece dividere il componente in zone.
Se la geometria e il processo lo permettono:
zona 1 → robot A
zona 2 → robot B
zona 3 → robot C
zona 4 → robot D.
In questo scenario il parallelismo può ridurre significativamente il tempo complessivo.
Ma è necessario gestire accuratamente le regioni di transizione.
Le zone d’incontro fra robot sono critiche
Se due robot depositano materiale in regioni adiacenti, bisogna evitare che la giunzione introduca:
- lack of fusion;
- sovrapposizione eccessiva;
- discontinuità geometrica;
- diversa storia termica.
Il pezzo finale non deve “vedere” quattro processi separati.
Deve comportarsi come una struttura continua.
Per questo la vera innovazione di una piattaforma multi-robot non è il numero dei manipolatori, ma la qualità dell’orchestrazione.
Zenit è compatibile con più processi DED e laser
La piattaforma precedente di AltForm supporta già configurazioni per:
- Wire DED;
- Powder DED;
- WAAM;
- remote laser welding;
- laser hardening;
- trattamenti superficiali.
Questo rende il nome “cella DED” in parte riduttivo.
La stessa infrastruttura robotizzata può diventare una cella laser multi-processo.
In un’applicazione potrebbe costruire materiale.
In un’altra potrebbe:
- rivestire;
- riparare;
- saldare;
- trattare una superficie.
È proprio questa capacità di riconfigurazione a spiegare l’impostazione modulare.
Wire DED e Powder DED non sono la stessa tecnologia
Entrambi rientrano nella famiglia Directed Energy Deposition, ma utilizzano feedstock differente.
Nel Wire DED:
filo → melt pool → deposito.
Nel Powder DED:
polvere → nozzle → melt pool → deposito.
Il filo offre generalmente:
- elevata efficienza materiale;
- gestione relativamente semplice;
- deposition rate elevati.
La polvere può offrire maggiore flessibilità per:
- composizioni;
- gradienti;
- geometrie locali.
La scelta dipende dall’applicazione.
WAAM è a sua volta una particolare forma di DED a filo
Wire Arc Additive Manufacturing utilizza:
- filo metallico;
- arco elettrico.
Il Wire DED laser utilizza invece:
- filo;
- laser.
Le due tecnologie condividono alcuni vantaggi del feedstock in filo ma differiscono per:
- sorgente termica;
- precisione;
- heat input;
- deposition rate.
Il fatto che Zenit possa essere configurata con differenti processi rende necessario specificare sempre quale head e quale sorgente vengono utilizzate.
La potenza laser parte da almeno 2 kW nelle configurazioni Zenit già pubblicate
Per la generazione Zenit precedente, AltForm indica sorgenti:
≥2 kW.
Non è però prudente assumere che ogni nuova L, XL o XXL abbia una singola configurazione standard identica.
Una piattaforma modulare può essere configurata in funzione di:
- materiale;
- head;
- feedstock;
- deposition rate.
La potenza effettiva diventa quindi una parte della configurazione applicativa.
Grande formato non significa alta precisione PBF
DED e PBF risolvono problemi diversi.
Il DED è particolarmente adatto a:
- grandi volumi;
- elevata deposizione;
- repair;
- near-net-shape.
PBF è più adatto a:
- geometrie fini;
- dettagli;
- pareti sottili;
- tolleranze più strette.
Con DED è normalmente previsto un maggiore allowance per la successiva lavorazione CNC.
Il componente può quindi seguire una catena:
DED → trattamento termico → CNC → controllo.
Near-net-shape è il termine chiave
Una parte DED non deve necessariamente uscire dalla cella con la superficie finale.
Lo scopo può essere produrre rapidamente il volume principale riducendo:
- quantità di materiale da asportare;
- tempi di machining;
- necessità di forging o casting.
Le superfici funzionali possono essere finite successivamente.
È un modello particolarmente interessante quando una parte tradizionale avrebbe un elevato rapporto:
massa materiale iniziale / massa componente finale.
La modularità riguarda anche l’espansione dopo l’installazione
AltForm dichiara che potranno essere aggiunti moduli anche successivamente.
È un punto strategicamente importante.
Una fabbrica potrebbe partire, per esempio, con una configurazione più piccola e aumentare in seguito:
- area di lavoro;
- numero di robot;
- capacità.
Il concetto è:
capex incrementale
invece di:
sostituzione completa della macchina.
Questo può ridurre il rischio iniziale per l’utilizzatore.
La scalabilità hardware è insolita per molte macchine AM tradizionali
Una normale macchina PBF ha un build volume definito.
Se serve un volume doppio, normalmente si acquista una nuova macchina.
Una cella robotizzata modulare può invece essere concepita come infrastruttura estensibile.
È una logica più vicina alle linee automotive:
aggiungo una stazione
piuttosto che:
sostituisco la stampante.
Ma ampliare una cella non significa automaticamente conservare la qualifica di processo
Se vengono modificati:
- robot;
- head;
- area;
- software;
- sorgente;
può essere necessario rivalidare alcuni parametri o procedure.
La modularità meccanica non elimina la necessità di process qualification.
Questo sarà particolarmente importante nei settori:
- aerospace;
- defense;
- energy.
La camera inerte opzionale permette di lavorare leghe reattive
Una delle opzioni più importanti riguarda l’atmosfera protetta.
AltForm ha già sviluppato una tecnologia di camera inerte specifica per DED.
Lo scopo è lavorare materiali come:
- titanio;
- alluminio.
Questi metalli possono reagire con:
- ossigeno;
- azoto;
- umidità
durante la deposizione ad alta temperatura.
Nel titanio, in particolare, l’assorbimento di interstiziali può compromettere:
- duttilità;
- tenacità.
La schermatura locale non sempre basta
Un normale nozzle DED può fornire gas di protezione localmente.
Ma su componenti grandi la zona calda non coincide soltanto con il melt pool.
Parte del materiale appena depositato rimane a temperature elevate mentre la testa si sposta.
Se entra in contatto con l’aria può ossidarsi.
Una camera controllata protegge invece:
melt pool + cordone caldo + componente circostante.
È particolarmente utile su titanio.
Camera inerte non significa vuoto
La cella viene riempita con atmosfera controllata, generalmente mediante gas inerte.
Non è equivalente a:
- electron beam in vacuum.
La funzione è ridurre fortemente la concentrazione di specie reattive.
Il valore critico non è quindi soltanto avere una parete attorno alla macchina.
È controllare:
- tenuta;
- purge;
- oxygen level;
- ricircolo.
Il tempo di purge diventa importante nelle camere grandi
Più aumenta il volume della cella, più può diventare costoso sostituire l’aria con gas inerte.
AltForm dichiara di aver sviluppato soluzioni brevettate mirate a ridurre i tempi di purge nelle proprie configurazioni precedenti.
Su una piattaforma potenzialmente molto più grande questo elemento assume ancora più importanza.
Una cella ferma durante la preparazione dell’atmosfera non produce.
Il titanio è un caso d’uso naturale per aerospace e difesa
I componenti di grandi dimensioni in titanio sono costosi anche per ragioni legate alla lavorazione convenzionale.
Spesso si parte da:
- forging;
- billet
molto più grande della geometria finale.
Una quota significativa viene poi asportata.
Con DED si può depositare una near-net shape più vicina al componente.
Il vantaggio potenziale riguarda:
- lead time;
- buy-to-fly ratio;
- quantità di materiale.
Ma il beneficio economico dipende dalla parte.
Non basta dimostrare che il robot raggiunga quattro metri
Un grande componente introduce problemi aggiuntivi:
- distortion;
- residual stresses;
- accesso;
- calibration;
- metrology.
Un errore angolare minuscolo sull’asse robot può trasformarsi in un errore di posizione maggiore quando la distanza cresce.
La calibrazione dell’intero volume diventa quindi fondamentale.
Robot repeatability e part accuracy non sono la stessa cosa
Un robot può avere una repeatability eccellente.
Questo significa che torna molto bene nello stesso punto.
Non significa automaticamente che la posizione assoluta sia perfettamente corretta rispetto al CAD.
Per grandi componenti servono spesso:
- calibration;
- probing;
- scanner;
- metrology.
È la differenza fra:
repeatability
e
absolute accuracy.
Il componente stesso può cambiare forma durante la deposizione
Il calore produce:
- espansione;
- contrazione;
- distortion.
Quindi anche se il robot segue perfettamente il percorso nominale, la superficie reale può spostarsi.
Per questo i sistemi DED avanzati possono beneficiare di:
- sensing;
- adaptive path correction;
- closed-loop monitoring.
La deposizione di grande formato è quindi una combinazione di robotica e process control.
Il controllo Siemens è già una parte importante dell’architettura Zenit
Nella generazione Zenit presentata nel 2025 AltForm utilizzava un ecosistema di controllo basato su Siemens, con supporto a:
- motion programming;
- diagnostica;
- MES/ERP;
- OPC-UA;
- IoT.
Questa infrastruttura ha senso soprattutto in una piattaforma multi-robot.
Una cella con quattro risorse indipendenti deve essere coordinata come una vera stazione automatizzata di fabbrica.
La connettività industriale è più importante del semplice controllo remoto
In un ambiente produttivo la cella deve poter comunicare con:
- scheduling;
- tracciabilità;
- manutenzione;
- produzione.
Il valore dell’integrazione MES non è soltanto visualizzare lo stato della macchina.
È sapere:
quale ordine → quale materiale → quale robot → quale parte → quale lotto.
È questa infrastruttura dati che trasforma il DED in produzione seriale.
AltForm porterà anche Print Brilliance 400
La seconda parte dell’esposizione riguarda PBF-LB.
Print Brilliance 400 utilizza:
- quattro laser;
- volume di costruzione dichiarato di circa 420 × 420 × 450 mm.
AltForm ha pubblicato anche una configurazione XL che estende Z fino a:
1.000 mm.
I quattro laser lavorano in modalità full overlap, quindi ciascun laser può teoricamente accedere all’intera area di costruzione.
Full overlap è diverso dalla semplice divisione in quattro quadranti
In alcuni sistemi multi-laser ogni sorgente copre soprattutto una determinata regione.
Con full overlap, la strategia può distribuire il lavoro in modo più flessibile.
Questo può essere utile quando una geometria è concentrata in una zona della piastra.
Il sistema non deve necessariamente lasciare inutilizzati i laser associati a regioni vuote.
La produttività reale dipende però anche dall’algoritmo di scheduling.
AltForm dichiara fino a 4 × 100 cm³/h
Per Print Brilliance 400 l’azienda comunica un build rate massimo fino a:
4 × 100 cm³/h.
È un valore nominale di capacità.
Non significa che una qualunque parte possa essere prodotta a:
400 cm³/h.
Il throughput dipende da:
- materiale;
- layer thickness;
- parametri;
- geometria;
- supporti.
È quindi corretto presentarlo come build rate massimo dichiarato dal produttore.
Print Sharp 200 svolge un ruolo quasi opposto
La Print Sharp 200 ha:
- singolo laser;
- volume di costruzione Ø200 × 200 mm;
- parametri aperti.
È quindi orientata a:
- sviluppo processo;
- nuovi materiali;
- ricerca;
- piccola produzione.
Il fatto che condivida la stessa infrastruttura HMI con sistemi produttivi più grandi può aiutare a mantenere un’esperienza software coerente fra:
R&D → industrializzazione.
Open Parameters è particolarmente importante nei centri di ricerca
Un sistema chiuso limita l’utente a:
- materiali;
- parameter set
validati dal produttore.
Per sviluppare una nuova lega serve invece modificare:
- laser power;
- scan speed;
- hatch;
- layer;
- strategie.
Print Sharp 200 viene quindi posizionata anche come piattaforma per process development.
Non significa che qualsiasi combinazione di parametri produca un materiale utilizzabile.
Significa che l’utente ha accesso alle variabili necessarie alla ricerca.
La nuova HMI introduce un assistente AI in macchina
AltForm descrive la nuova interfaccia come parte di un ecosistema composto da:
- HMI onboard;
- mobile app;
- fleet management.
L’assistente utilizza interazione in linguaggio naturale per supportare l’operatore in attività come:
- setup;
- configurazione dei parametri;
- troubleshooting;
- manutenzione.
Questo è un utilizzo dell’AI molto diverso dalla generazione automatica di geometrie.
È soprattutto un knowledge interface.
L’AI non sembra sostituire il controller di processo
La distinzione è importante.
L’assistente può suggerire o guidare l’operatore.
Non significa necessariamente che un modello generativo modifichi autonomamente e senza controllo:
- potenza laser;
- strategia di scansione;
- condizioni macchina.
In una piattaforma metal AM industriale, le modifiche di processo devono rimanere tracciabili e soggette a permessi.
È quindi più corretto descrivere la funzione come:
AI-assisted operation
piuttosto che:
AI-controlled manufacturing.
L’utilità più immediata può essere il troubleshooting
Una macchina PBF contiene:
- filtri;
- gas;
- recoater;
- ottiche;
- powder system.
Quando compare un allarme, l’operatore deve capire:
- causa;
- procedura;
- verifica.
Un assistente che conosce:
- manuali;
- stato macchina;
- maintenance history
può ridurre il tempo necessario a trovare la procedura corretta.
Il vantaggio potenziale è quindi soprattutto nella riduzione del:
mean time to recovery.
Questo dovrà però essere misurato su installazioni reali.
Predictive maintenance è un livello differente
AltForm parla anche di:
- predictive maintenance insights.
Questo richiede dati storici e modelli in grado di riconoscere:
segnale → probabile guasto futuro.
Non è la stessa cosa di un chatbot che consulta la documentazione.
È importante quindi distinguere:
- conversational assistant;
- analytics;
- predictive models.
Possono convivere nella stessa interfaccia, ma svolgono funzioni diverse.
La tracciabilità è un tema centrale del nuovo ecosistema
La documentazione Formnext relativa all’HMI cita anche blockchain-based traceability.
Il termine blockchain non deve però essere interpretato automaticamente come garanzia di qualità.
Una blockchain può rendere difficile modificare retroattivamente un record.
Non garantisce che il dato registrato inizialmente sia:
- corretto;
- completo;
- significativo.
La qualità continua a dipendere dai sensori e dalle procedure.
La vera domanda industriale resta:
quali dati vengono registrati e come vengono collegati alla parte?
Fleet management diventa importante quando le macchine aumentano
Se un’azienda possiede una singola macchina, può essere sufficiente osservare direttamente l’HMI.
Con:
- 5;
- 20;
- 50 macchine
servono strumenti centralizzati.
Il production manager deve poter conoscere:
- stato;
- job;
- errori;
- manutenzione.
È la stessa logica che AltForm sta portando anche sul lato DED attraverso la modularità multi-robot.
DED e PBF mostrano due forme differenti di scalabilità
Con PBF:
più laser → più produttività dentro la macchina.
Con Zenit:
più robot → più capacità dentro la cella.
Sono due modi differenti di affrontare lo stesso problema:
aumentare throughput senza rinunciare alla flessibilità.
La strategia AltForm appare quindi piuttosto coerente fra le due famiglie.
Nel DED la modularità è però fisicamente molto più estesa
Aggiungere un nuovo robot può aumentare:
- reach;
- area;
- numero di processi.
Aggiungere un laser PBF non cambia il build envelope.
Questo rende Zenit particolarmente interessante come concetto di production cell expandable.
Il passaggio da macchina a cella è centrale anche semanticamente
Una “stampante” tende a essere percepita come:
un oggetto autonomo.
Una “cella” contiene invece:
- robot;
- sicurezza;
- fixture;
- sensori;
- alimentazione materiale;
- software.
Può essere integrata con altre stazioni.
La scelta terminologica di AltForm riflette quindi un cambiamento reale di architettura.
Anche il part handling può essere automatizzato
Nelle applicazioni industriali la cella può includere:
- posizionatori;
- manipolatori;
- tavole rotanti;
- sistemi di movimentazione.
Il movimento del componente può essere coordinato con quello della testa.
Questo amplia ulteriormente la libertà cinematica.
Un robot a sei assi più un posizionatore crea un sistema con molti gradi di libertà.
Il vantaggio è poter orientare meglio il melt pool
In DED la direzione di deposizione conta.
Orientare il componente può permettere di:
- evitare collisioni;
- migliorare accessibilità;
- mantenere una posizione più favorevole rispetto alla gravità.
La manifattura non è quindi necessariamente layer-by-layer lungo un solo asse Z come nel PBF.
Può essere realmente multiassiale.
Questo apre anche applicazioni di repair
Una parte esistente può essere:
- misurata;
- identificata la zona usurata;
- posizionata nella cella;
- ricostruita con DED;
- rifinita.
In questo caso il materiale non viene costruito su una piastra vuota.
Viene aggiunto a un componente già esistente.
È una delle differenze fondamentali fra DED e powder bed.
Riparare può essere economicamente più interessante che costruire da zero
Per componenti ad alto valore come:
- turbine;
- tooling;
- componenti aerospace,
la parte di base può valere molto più del materiale da ripristinare.
Se il DED evita di sostituire l’intero componente, il business case può essere molto forte.
Questo spiega perché le celle robotiche vengono spesso progettate anche per remanufacturing.
Le configurazioni multi-processo possono combinare deposito e trattamento
Poiché Zenit è una piattaforma laser, una futura cella può teoricamente utilizzare stazioni differenti per:
- depositare;
- saldare;
- trattare.
Questo riduce la necessità di trasferire il componente fra macchine separate.
Non significa che tutte le nuove L/XL/XXL integrino automaticamente ogni processo.
La configurazione deve essere scelta in fase di progetto.
La modularità aumenta quindi anche la complessità di specifica
Non esiste necessariamente una singola “Zenit XXL” uguale per tutti.
Una cella può essere differenziata per:
- numero robot;
- processo;
- head;
- laser;
- atmosfera;
- fixture.
Questo rende meno utile confrontare le macchine soltanto attraverso un numero come:
4 × 4 m.
Il vero prodotto è la configurazione della linea.
La posizione industriale di AltForm è cambiata dopo l’ingresso di Sodick
Sodick è un produttore giapponese con esperienza in:
- EDM;
- precision machinery;
- automazione.
L’acquisizione può fornire ad AltForm:
- rete commerciale;
- capacità industriale;
- supply chain;
- presenza internazionale.
AltForm rimane però un team e una realtà ingegneristica italiana.
La combinazione viene esplicitamente presentata come:
engineering italiano + scala industriale globale Sodick.
La nuova sede torinese è coerente con l’espansione
L’azienda ha annunciato per il 2026 il trasferimento in una sede più grande nella stessa area industriale di Torino.
Gli obiettivi dichiarati comprendono:
- maggiore capacità produttiva;
- Application Center ampliato;
- spazi dedicati all’automazione;
- system integration.
Una famiglia Zenit molto più grande richiede proprio capacità di integrazione diversa rispetto alla produzione di una macchina PBF compatta.
Formnext 2026 sarà quindi più importante per il concetto di fabbrica che per il singolo lancio
La notizia superficiale è:
AltForm presenta tre nuove celle DED.
Quella più interessante è che l’azienda sta adottando la stessa architettura concettuale su hardware, software e automazione:
moduli che possono essere aggiunti, coordinati e gestiti come un sistema produttivo.
Sul lato DED i moduli sono:
- robot;
- area di lavoro;
- processi.
Sul lato PBF:
- laser;
- build modules;
- powder handling.
Sul lato software:
- HMI;
- remote monitoring;
- fleet management.
È una strategia orientata più alla linea produttiva che alla singola macchina.
Il vero banco di prova sarà l’efficienza del multi-robot
Una cella con quattro robot è tecnicamente impressionante.
Ma le metriche realmente interessanti saranno altre:
- deposition rate aggregato;
- utilization per robot;
- tempo di setup;
- collision-free planning;
- qualità nelle zone di transizione;
- cost per kg depositato;
- cost per finished part.
Questi dati non sono ancora disponibili pubblicamente per le nuove configurazioni.
Formnext permetterà probabilmente di capire meglio:
- cinematica;
- teste;
- workflow;
- software di coordinamento.
Anche il ROI dipenderà molto dal mix produttivo
Quattro robot sono vantaggiosi soltanto se esiste sufficiente lavoro per utilizzarli.
Una cella enorme utilizzata al 20% può essere meno conveniente di una macchina più piccola ad alta saturazione.
La modularità può aiutare proprio perché consente di acquistare capacità progressivamente.
Il concetto economicamente più interessante non è quindi:
“più robot possibile”.
È:
“numero di robot proporzionato alla produzione e ampliabile quando serve”.
La nuova Zenit rappresenta bene l’evoluzione del DED di grande formato
La prima fase del large-scale metal AM era dominata soprattutto dalla domanda:
quanto grande possiamo stampare?
La fase successiva riguarda:
quanto bene possiamo industrializzare quella capacità?
Questo significa:
- parallelismo;
- automazione;
- monitoring;
- atmosfera;
- integrazione software.
La famiglia L/XL/XXL risponde esattamente a questo cambiamento.
Non punta soltanto ad aumentare il volume massimo del pezzo.
Cerca di rendere il volume di lavoro una risorsa configurabile.
Tabelle tecniche
Nuova famiglia Zenit annunciata per Formnext 2026
| Configurazione | Area di lavoro dichiarata | Robot | Modalità operative |
|---|---|---|---|
| Zenit L | 2 × 2 m | 1 | Singolo processo/job |
| Zenit XL | 4 × 2 m | 2 | Due robot sullo stesso pezzo oppure due parti indipendenti |
| Zenit XXL | 4 × 4 m | 4 | Quattro robot sullo stesso pezzo oppure fino a quattro parti indipendenti |
Le configurazioni sono modulari e AltForm dichiara la possibilità di aggiungere moduli successivamente all’installazione.
Processi associabili alla piattaforma Zenit
| Processo | Feedstock/funzione | Uso tipico |
|---|---|---|
| Wire DED | Filo + laser | Grandi strutture, feature, repair |
| Powder DED | Polvere + laser | Deposizione localizzata, materiali/gradienti |
| WAAM | Filo + arco | Elevato deposition rate |
| Remote laser welding | — | Assemblaggio/saldatura |
| Laser hardening | — | Trattamento superficiale |
| High-speed coating | Polvere/materiale da riporto | Rivestimenti e protezione |
La disponibilità effettiva dipende dalla configurazione della cella.
DED e PBF-LB
| Aspetto | DED robotico | PBF-LB |
|---|---|---|
| Scala tipica | Grande/very large | Piccola-media |
| Feedstock | Polvere o filo | Polvere |
| Deposizione | Diretta nel melt pool | Fusione selettiva nel letto |
| Precisione geometrica | Inferiore | Superiore |
| Deposition rate | Potenzialmente elevato | Generalmente inferiore per grandi masse |
| Repair | Sì | Generalmente no |
| Near-net-shape | Tipico | Più vicino al net-shape |
| Post-machining | Spesso significativo | Variabile |
AltForm Print Brilliance 400
| Parametro | Valore dichiarato |
|---|---|
| Tecnologia | PBF-LB |
| Laser | 4 |
| Copertura | Full overlap |
| Build volume | 420 × 420 × 450 mm |
| Versione XL | 420 × 420 × 1.000 mm |
| Build rate massimo | fino a 4 × 100 cm³/h |
| Layer thickness | 20–120 µm |
| Target | Produzione seriale/automazione |
Il build rate è un massimo dichiarato dal produttore e dipende fortemente da materiale e job.
AltForm Print Sharp 200
| Parametro | Valore |
|---|---|
| Tecnologia | PBF-LB |
| Laser | 1 |
| Volume | Ø200 × 200 mm |
| Parametri | Open |
| Target | R&D, material development, prototipazione e piccoli lotti |
| Software | Nuova HMI AI-powered |
Architettura software AltForm
| Livello | Funzione dichiarata |
|---|---|
| On-machine HMI | Setup, controllo e produzione |
| AI assistant | Guida, parameter suggestions, troubleshooting, maintenance |
| Mobile app | Accesso e monitoraggio remoto |
| Fleet platform | Gestione centralizzata di più sistemi |
| Predictive maintenance | Identificazione di possibili esigenze manutentive |
| Traceability | Registrazione digitale dei dati di produzione |
Cosa non bisogna confondere
| Claim | Interpretazione corretta |
|---|---|
| 4 robot | Non significa automaticamente 4× throughput |
| 4 × 4 m | Area della cella, non precisione garantita sull’intero volume |
| Camera inerte | Atmosfera controllata, non vuoto |
| Titanium capable | Capacità di processare il materiale, non qualifica automatica aerospace |
| AI HMI | Assistenza all’operatore, non controllo autonomo illimitato del processo |
| Modular | Espandibile, ma modifiche hardware possono richiedere nuova validazione |
| DED part | Generalmente near-net-shape, non necessariamente pezzo finito |
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).