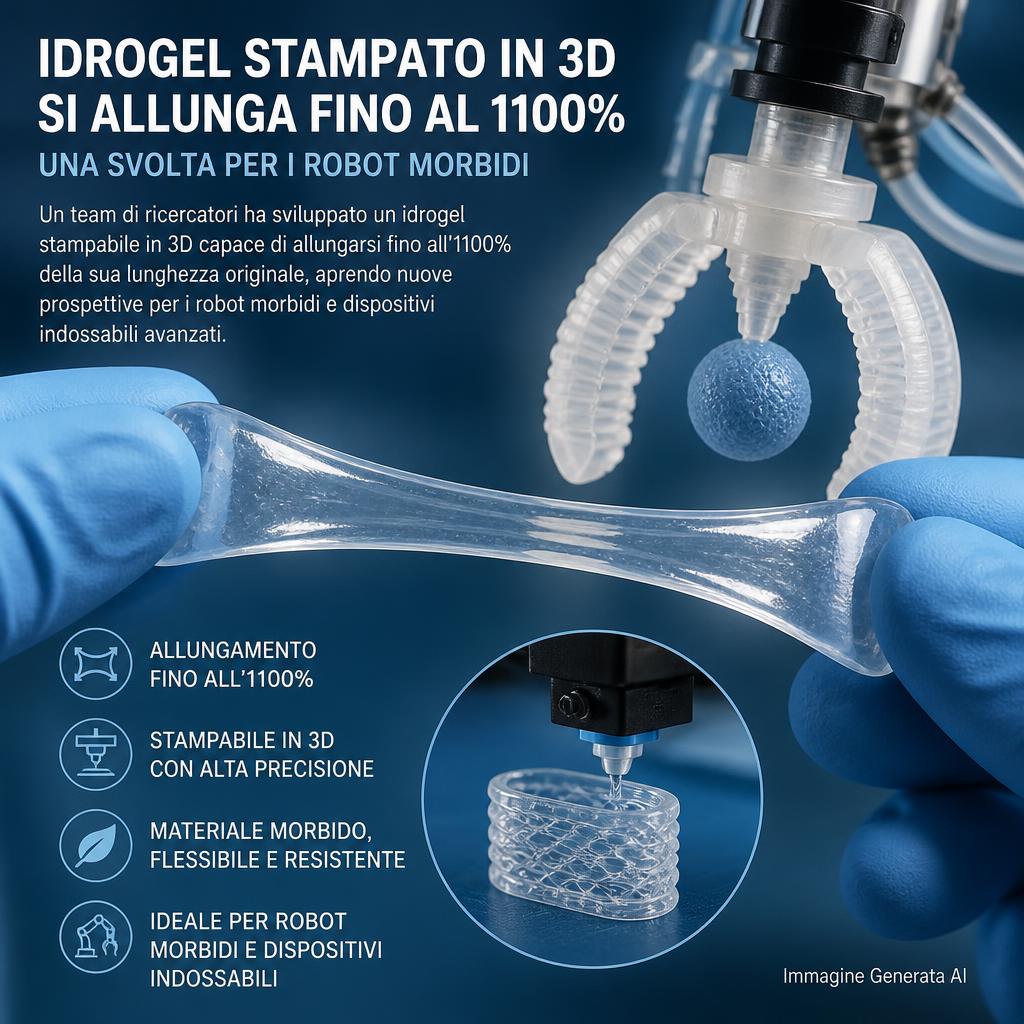
Uno dei problemi della stampa 3D di robot morbidi è la difficoltà di combinare una geometria complessa, una deformazione elevata e una resistenza meccanica adeguata. Materiali abbastanza fluidi da essere fotopolimerizzati rapidamente possono formare reti polimeriche troppo rigide; formulazioni molto elastiche possono invece perdere precisione durante la costruzione. Un gruppo della Shanghai Jiao Tong University ha affrontato questo compromesso intervenendo sulla rete del materiale dopo la stampa.
Lo studio, pubblicato su Nature Communications il 13 ottobre 2026 con il titolo Controlled crosslink cleavage and phase separation enable highly stretchable and strong 3D-printed hydrogel for soft robotics, documenta idrogel prodotti mediante Digital Light Processing (DLP) capaci di raggiungere 1.100% di deformazione a rottura e una resistenza a trazione di 3,7 MPa dopo un trattamento chimico controllato. Sono stati costruiti dimostratori pneumatici, una pinza e piccoli robot mobili. Si tratta di risultati sperimentali, non di robot pronti per la vendita o per l’impiego clinico.
Perché stampare un idrogel elastico non è semplice
Gli idrogel sono materiali formati da una rete polimerica capace di trattenere una notevole quantità d’acqua. La loro morbidezza e il comportamento deformabile li rendono interessanti per robotica soffice, sistemi microfluidici e dispositivi che devono adattarsi a superfici delicate. Le geometrie interne ottenibili con la stampa DLP consentono di creare camere pneumatiche, pareti sottili e reticoli che sarebbero più difficili da ottenere con uno stampo tradizionale.
Il procedimento DLP utilizza luce proiettata per solidificare selettivamente successive sezioni di una formulazione fotosensibile. Affinché il pezzo mantenga la forma durante la costruzione, la rete del polimero deve essere formata abbastanza rapidamente. Questa esigenza porta spesso a numerosi collegamenti tra catene, che migliorano la stabilità iniziale ma limitano l’allungamento successivo. Un materiale capace di deformarsi poco è inadatto ad attuatori che devono gonfiarsi, piegarsi o attraversare passaggi stretti.
Gli autori hanno separato due obiettivi che normalmente vengono cercati nello stesso momento: conservare la forma durante la stampa e ottenere una rete elastica dopo la stampa. La geometria viene prima fissata con un reticolo ricco di legami; in seguito una parte di questi legami viene rimossa selettivamente e la struttura viene rinforzata in modo diverso.
Legami temporanei e domini che rinforzano il materiale
La formulazione sviluppata dal gruppo utilizza una matrice di alcol polivinilico modificato, acido ialuronico metacrilato e un fotoiniziatore. Comprende gruppi chimici che, durante l’esposizione alla luce, partecipano alla formazione di legami sufficienti a stabilizzare rapidamente il pezzo stampato. Alcuni di questi collegamenti sono progettati per essere successivamente spezzati mediante un trattamento in ambiente alcalino.
La procedura dopo la stampa prevede una modificazione con gruppi laterali idrofobi e, successivamente, il trattamento con idrossido di sodio. I gruppi idrofobi tendono ad aggregarsi in domini separati dalla parte più ricca d’acqua, contribuendo a sostenere lo sforzo meccanico. La rimozione di una parte dei legami iniziali aumenta, contemporaneamente, la libertà di movimento delle catene polimeriche.
Il risultato non è semplicemente un gel nel quale siano stati eliminati indiscriminatamente i legami di reticolazione: si tratta di una riorganizzazione della rete che combina maggiore mobilità e meccanismi di rinforzo. La possibilità di controllare i tempi di trattamento permette di ottenere materiali con differenti compromessi fra resistenza e deformabilità.
La stampa DLP e le prove meccaniche
Per produrre i campioni gli autori hanno utilizzato un sistema DLP microArch S140, con radiazione a 405 nm, piattaforma riscaldata e strati compresi tra 20 e 70 micrometri nelle configurazioni riportate. Il materiale poteva polimerizzare in tempi relativamente brevi, permettendo la costruzione di camere e dettagli complessi prima del trattamento chimico successivo.
Il gel appena stampato presentava una deformazione a rottura di circa 68% e una resistenza a trazione di 0,7 MPa. La sola introduzione dei gruppi idrofobi migliorava la resistenza, ma il cambiamento più importante nella capacità di allungamento emergeva dopo la scissione controllata dei legami. Con un trattamento alcalino di sei ore i campioni hanno raggiunto una deformazione a rottura del 1.100% e una resistenza di 3,7 MPa.
Questi due valori devono essere letti insieme: un elevato allungamento, da solo, non dimostra che il materiale possa sopportare un carico utile. Qui gli autori hanno cercato precisamente di mantenere una resistenza apprezzabile pur aumentando molto la deformazione. Hanno inoltre eseguito prove cicliche per osservare il comportamento sotto carichi ripetuti; tali prove non equivalgono a una caratterizzazione completa della vita a fatica in condizioni industriali.
| Condizione o prova | Risultato riportato |
|---|---|
| Idrogel subito dopo la stampa | 68% deformazione a rottura |
| Resistenza iniziale a trazione | 0,7 MPa |
| Trattamento controllato | Modificazione idrofoba e scissione alcalina |
| Dopo 6 ore di trattamento alcalino | 1.100% deformazione a rottura |
| Resistenza corrispondente | 3,7 MPa |
| Massima espansione volumetrica di una camera dimostrativa | Circa 8 volte il volume iniziale |
Il valore di espansione volumetrica riguarda una dimostrazione con una specifica formulazione e un diverso tempo di trattamento, non necessariamente lo stesso provino dal quale sono stati ricavati i valori di 1.100% e 3,7 MPa. Le due prestazioni descrivono aspetti correlati ma differenti del lavoro.
Da una sfera gonfiabile ai piccoli robot mobili
Per dimostrare le applicazioni, i ricercatori hanno realizzato camere pneumatiche capaci di espandersi molto più delle strutture non trattate. Una camera sferica prodotta con un idrogel preparato per la prova funzionale ha raggiunto un volume pari a circa otto volte quello iniziale, contro valori inferiori per i materiali di confronto. Il comportamento viene attribuito alla maggiore mobilità della rete polimerica ottenuta con il trattamento.
Il gruppo ha poi realizzato attuatori di presa e robot morbidi in grado di eseguire spostamenti per effetto di camere pneumatiche opportunamente azionate. Fra i dimostratori compare anche un piccolo robot quadrupede ispirato al tardigrado, progettato per muoversi in ambienti confinati e, secondo le configurazioni sperimentali, in contesti con acqua o fluidi.
Sono dimostrazioni di laboratorio nelle quali alimentazione, controllo e condizioni di azionamento sono gestiti dall’apparato sperimentale. Non significano che il materiale sia diventato un robot autosufficiente con sensori, batteria e logica di navigazione integrati. L’importanza del risultato consiste nella possibilità di ottenere geometrie complesse deformabili e nella loro risposta pneumaticamente controllata.
Precisione, comportamento in acqua e sicurezza
La modifica chimica dopo la stampa comporta variazioni dimensionali che devono essere considerate fin dalla progettazione. Gli autori descrivono una contrazione relativamente uniforme dei campioni trattati, capace in alcune prove di migliorare la definizione geometrica effettiva rispetto alla struttura iniziale. Questo risultato non equivale però a una garanzia di precisione universale, perché la risposta dipende da forma, spessore e condizioni del trattamento.
Sono state condotte anche analisi della compatibilità cellulare in condizioni sperimentali. I valori riportati sono promettenti, ma non certificano un dispositivo per contatto con il corpo umano e non sostituiscono le verifiche necessarie per un’applicazione biomedicale specifica. Rimangono da valutare stabilità nel tempo, comportamento in fluidi differenti, sensibilità alla temperatura, perdita di acqua, pulizia, sterilizzazione e resistenza a cicli di azionamento molto più numerosi.
Una strategia trasferibile, ma ancora da industrializzare
Il contributo della ricerca è principalmente metodologico. Gli autori dimostrano che la rete polimerica migliore per stampare non deve essere necessariamente quella migliore per far funzionare il pezzo. Introducendo collegamenti temporanei e sfruttando una seconda organizzazione dei domini molecolari, è possibile separare la stabilità durante la lavorazione dalla prestazione meccanica finale.
Questa impostazione potrebbe essere studiata per attuatori pneumatici complessi, dispositivi morbidi per la manipolazione e strutture funzionali nelle quali il compromesso fra resistenza e allungamento limita oggi la produzione. Prima di parlare di applicazione industriale occorrerà misurare la ripetibilità del processo, la velocità dei trattamenti, la durata dei componenti e le condizioni di utilizzo reale.
La notizia scientifica originaria risale al 13 ottobre 2026: la ripresa giornalistica successiva non deve trasformarla in un nuovo studio pubblicato il 26 ottobre. Il risultato verificato è la combinazione sperimentale di elevate deformazioni, resistenza meccanica e dimostratori funzionali ottenuta su idrogel stampati con DLP e trattati dopo la costruzione.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).