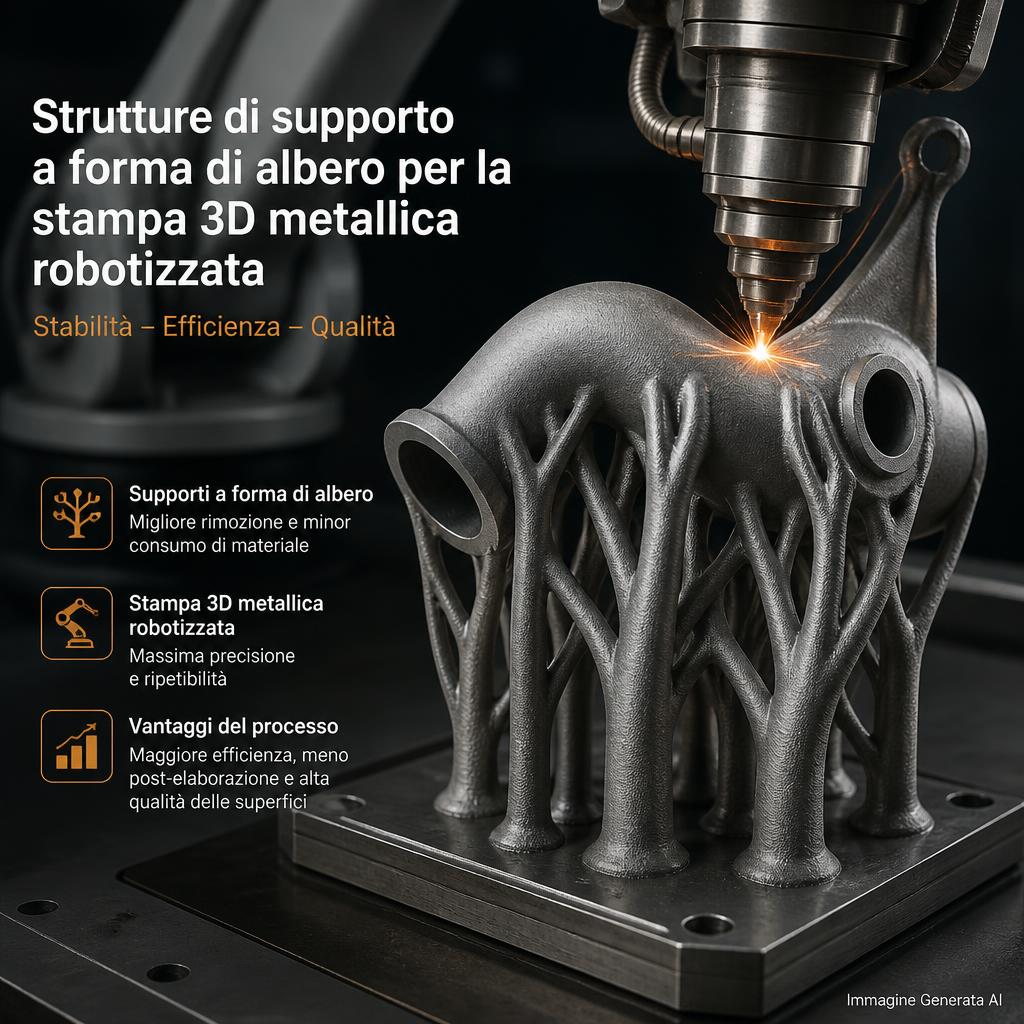
La generazione delle strutture di supporto è un problema importante anche nella produzione additiva metallica robotizzata, soprattutto quando il deposito avviene su geometrie inclinate o con porzioni a sbalzo. ENCY Software ha illustrato il 15 ottobre 2026 un approccio che utilizza strutture ramificate e procedure di ricerca automatizzata per scegliere dove collocare i punti di sostegno. La novità è distinta dal radial slicing già introdotto con ENCY 3.0: in questo caso l’attenzione è sul modo in cui viene progettato il supporto, non soltanto sulla traiettoria con cui si deposita il componente.
Perché il supporto è diverso nel WAAM
La Wire Arc Additive Manufacturing, o WAAM, usa un arco elettrico per fondere materiale metallico alimentato sotto forma di filo. Rispetto alle stampanti FFF desktop, la quantità di calore introdotta e le dimensioni del cordone depositato possono essere molto maggiori. Di conseguenza, costruire una struttura in sporgenza richiede di considerare non soltanto la gravità, ma anche stabilità del bagno fuso, deformazioni termiche e accessibilità della testa di deposizione.
Aggiungere semplicemente materiale sotto ogni superficie sospesa può funzionare in alcuni casi, ma genera consumi, tempi di processo e difficoltà di rimozione. Se il supporto viene depositato nello stesso metallo del componente, eliminarlo può richiedere lavorazioni meccaniche. Ridurre il numero di collegamenti diventa quindi importante tanto per il costo quanto per la finitura del pezzo.
La logica delle strutture ad albero
Il metodo illustrato da ENCY costruisce una rete di rami che convergono verso zone di sostegno comuni. Invece di creare una colonna verticale per ciascun punto critico della geometria, il sistema cerca percorsi capaci di sostenere più zone utilizzando meno collegamenti o sfruttando posizioni più favorevoli.
L’idea richiama la ramificazione osservata in alcune strutture naturali, ma l’analogia non deve essere confusa con una garanzia di prestazioni. Un ramo metallico stampato mediante deposito ad arco è soggetto a sollecitazioni, temperatura e limiti geometrici molto differenti da quelli di una struttura vegetale. Occorrono quindi regole di progettazione coerenti con il processo industriale utilizzato.
Beam Search e valutazione delle alternative
La procedura descritta include una forma di Beam Search: invece di scegliere immediatamente il collegamento più corto fra due punti, l’algoritmo mantiene e confronta un gruppo limitato di soluzioni candidate. La documentazione tecnica cita una ricerca su 25 posizioni candidate, con una selezione progressiva delle configurazioni da sviluppare ulteriormente.
Questo approccio permette di evitare, almeno in alcuni casi, decisioni locali che porterebbero a una struttura complessiva poco efficiente. Il problema è analogo a quello di trovare un percorso attraverso numerose alternative: la soluzione apparentemente migliore in un singolo passaggio potrebbe generare più interferenze nei passaggi successivi.
Per la produzione additiva il risultato non è una semplice forma astratta. Ogni ramo deve diventare una traiettoria realizzabile dal robot, rispettando orientamento della testa, possibilità di raggiungere la zona e condizioni fisiche del deposito.
Un esempio con meno punti di contatto
Nella dimostrazione riportata da ENCY, la riprogettazione dell’orientamento del pezzo e della configurazione dei sostegni ha ridotto i punti di contatto da 68 a 17 e i rami da 256 a 43. Sono numeri interessanti, ma descrivono un particolare caso di prova nel quale sono state modificate più condizioni del problema, fra cui l’orientamento geometrico.
Non è corretto attribuire l’intera riduzione al solo algoritmo di generazione dei supporti. Né questi valori rappresentano una percentuale di risparmio automaticamente trasferibile a ogni pezzo WAAM. Per effettuare una valutazione industriale servirebbero anche misure di tempo, massa effettivamente depositata, deformazione del componente e costi di rimozione.
L’orientamento del componente rimane decisivo
Una geometria può richiedere molti supporti se viene costruita in una posizione, ma pochissimi se viene ruotata rispetto alla base. Nei processi robotici multiassiali esistono possibilità di orientamento più ampie rispetto a una stampante con piano fisso, ma non illimitate. Un posizionamento favorevole dal punto di vista dei supporti può creare difficoltà di accesso alla testa o aumentare le deformazioni termiche.
Il caso ENCY suggerisce quindi che orientamento e generazione dei supporti dovrebbero essere considerati come un unico problema di ottimizzazione. Analizzare i due aspetti separatamente rischia di scegliere una configurazione subottimale: un pezzo facile da depositare può essere oneroso da sostenere, mentre una configurazione povera di supporti può diventare difficile da percorrere con il robot.
Dal modello digitale al programma macchina
Una funzione CAM utilizzabile in produzione deve trasformare la geometria dei supporti in traiettorie per il sistema reale. Questo richiede di conoscere la cinematica del robot, eventuali assi esterni e caratteristiche della testa di deposizione. La simulazione preventiva può individuare collisioni e impossibilità di movimento, ma non sostituisce le prove sul processo metallurgico.
Spessore del cordone, distanza fra passate, potenza termica e strategia di raffreddamento condizionano la qualità. Una diramazione apparentemente elegante sullo schermo potrebbe essere instabile nelle prime fasi di deposizione. È necessario quindi integrare l’ottimizzazione geometrica con verifiche fisiche e sperimentali.
Il rapporto con ENCY 3.0
Stamparein3D ha già affrontato il rilascio di ENCY 3.0, compresi il radial slicing e l’introduzione del CAM Agent. Il nuovo approfondimento riguarda specificamente la generazione di strutture ramificate, una funzione che merita una discussione separata perché interviene su un costo concreto della produzione metallica.
In un processo WAAM, il peso dei supporti non è l’unica grandezza da ridurre. Può essere altrettanto importante diminuire i punti di contatto con il componente, dove la rimozione può lasciare segni o richiedere utensili specifici. Un sistema capace di ragionare su questi punti potrebbe migliorare il flusso di progettazione, ma andrà valutato attraverso casi industriali diversi per materiali, geometrie e macchine.
Che cosa misura davvero la riduzione dei punti di contatto
Passare, nell’esempio presentato, da 68 punti di appoggio a 17 equivale a una riduzione del 75% delle connessioni fra supporto e componente. Il dato e interessante, ma non va confuso con una diminuzione identica del materiale depositato o del tempo macchina. Una struttura ad albero può richiedere diramazioni più lunghe oppure nodi di collegamento maggiormente robusti. In un confronto industriale dovrebbero quindi essere misurati sia la massa dei supporti sia la quantità di lavorazione necessaria a eliminarli, oltre al tempo effettivo impiegato durante la deposizione.
I punti di contatto non sono tutti equivalenti. Un aggancio collocato su una superficie aperta può essere rimosso con un utensile facilmente accessibile; un aggancio nella parte interna di un canale può richiedere interventi più complessi o risultare incompatibile con le tolleranze finali del pezzo. L’algoritmo dovrebbe idealmente considerare anche questa differenza. Ridurre il numero totale degli attacchi è utile soprattutto se i collegamenti rimasti sono collocati dove la loro rimozione non danneggia superfici funzionali.
Ricerca del percorso e vincoli fisici della deposizione
Beam Search è una strategia che esplora più alternative possibili senza dover seguire tutte le combinazioni fino alla fine. Vengono conservate soltanto le soluzioni considerate migliori secondo un criterio definito, mentre le altre vengono escluse dalla ricerca successiva. Il vantaggio è il contenimento dei tempi di calcolo; il limite è che una soluzione promettente potrebbe essere scartata prima che emergano i suoi benefici in una fase più avanzata.
Per il WAAM, la funzione di valutazione non può limitarsi alla distanza più breve fra il punto da sostenere e il basamento. Deve tenere conto di ingombro della torcia, geometria del cordone, accessibilità del robot e stabilità della struttura durante i cicli termici. Una diramazione molto sottile può essere efficiente geometricamente, ma deformarsi in modo significativo mentre si depositano gli strati successivi. Un collegamento più pesante potrebbe invece offrire un percorso termico differente verso la piastra, cambiando la distribuzione delle deformazioni residue nel componente.
Non e sufficiente controllare le collisioni sulla geometria finale. Una traiettoria libera all’inizio può diventare inaccessibile quando il pezzo cresce, e viceversa. La simulazione deve seguire la sequenza temporale di deposizione, includendo assi esterni, posizioni del robot e movimenti di avvicinamento. Anche se la geometria dei supporti viene generata automaticamente, la verifica del programma macchina rimane una responsabilità separata.
Il risparmio potrebbe concentrarsi nel post-processing
La stampa a filo con arco può richiedere una lavorazione meccanica successiva per raggiungere forma e rugosità finali. Le zone dove si attaccano i supporti aggiungono superfici da riprendere e possono vincolare la scelta dell’utensile o la posizione del pezzo sulla macchina. Eliminare attacchi superflui può quindi ridurre una parte delle operazioni a valle anche quando il tempo di deposizione cambia poco.
Per dimostrare il vantaggio servirebbe una prova comparativa fra geometrie uguali prodotte con supporti tradizionali e supporti ramificati, su macchine e materiali equivalenti. Andrebbero documentati difetti, distorsioni, ore di lavorazione, massa di scarto e risultati dell’ispezione. Fino ad allora la dimostrazione ENCY segnala una tecnica di generazione interessante, ma non certifica un miglioramento economico applicabile indistintamente a ogni componente metallico stampato.
Un risultato promettente, non una regola universale
La dimostrazione di ENCY indica una direzione interessante: passare da supporti generati secondo regole uniformi a strutture progettate in funzione della forma e della cinematica. Le riduzioni ottenute nel caso mostrato giustificano ulteriori prove, senza dimostrare che ogni progetto possa raggiungere risultati analoghi.
Il vero passo successivo sarà verificare che le strutture ottimizzate restino affidabili durante la deposizione e che il risparmio sul supporto non venga compensato da maggiori rischi di difetto. La novità va quindi letta come un avanzamento del software per l’additive manufacturing robotizzato, non come l’eliminazione definitiva del problema dei supporti.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).