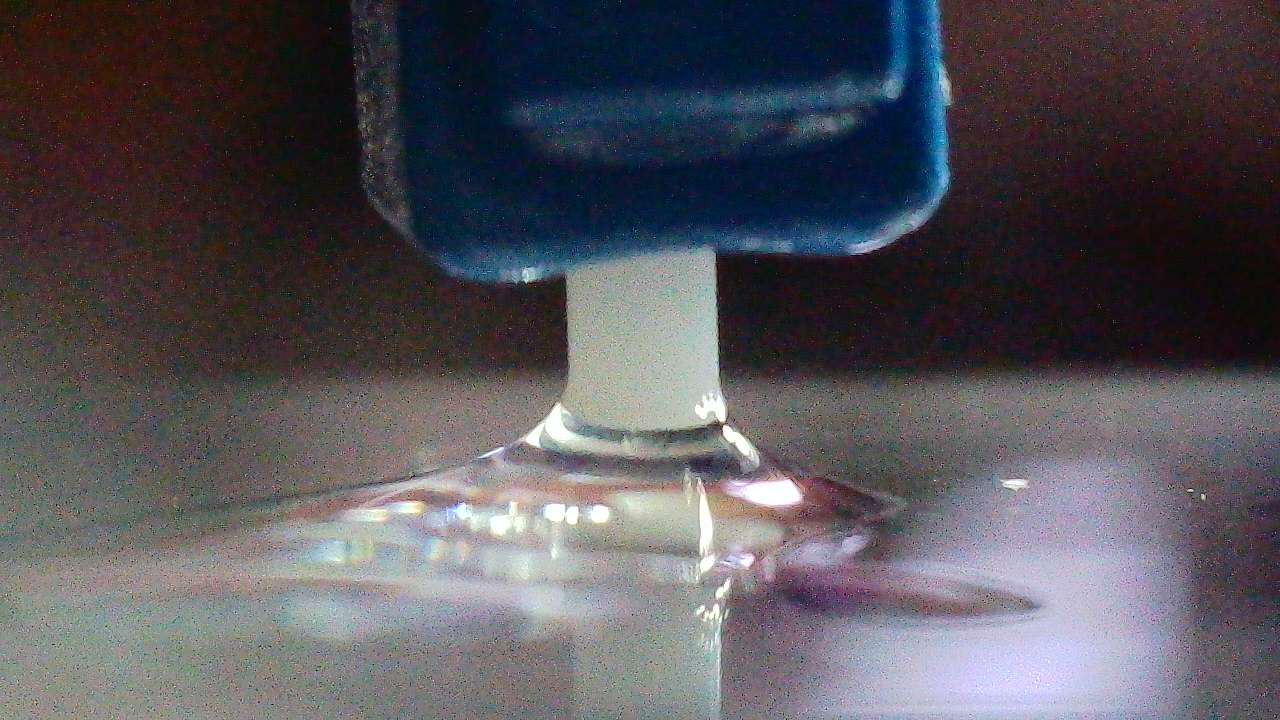
RepRapMicron stampa un 3DBenchy da 0,65 mm in 13 ore con una piattaforma open source per la microfabbricazione
RepRap torna alle origini del proprio approccio open source, ma questa volta invece di cercare di rendere economica la stampa 3D desktop prova a fare lo stesso con la microfabbricazione. Il progetto RepRapMicron, o µRepRap, guidato da Vik Olliver, ha realizzato un 3DBenchy lungo appena 0,650 mm, prodotto in circa 13 ore con una macchina sperimentale progettata per lavorare nell’ordine del micron.
Il risultato non deve essere interpretato come l’arrivo di una stampante commerciale in grado di replicare automaticamente qualsiasi componente con accuratezza di un micrometro. RepRapMicron è ancora un progetto sperimentale e il 3DBenchy stesso mostra chiaramente i limiti di una tecnologia in fase di sviluppo. Ma il fatto che una piattaforma costruita con componenti economici, parti stampate in 3D, motori passo-passo e software open source riesca a produrre una geometria tridimensionale riconoscibile sotto il millimetro rende il progetto particolarmente interessante.
La filosofia è la stessa che ha reso RepRap importante nella storia della stampa 3D: utilizzare componenti accessibili e documentazione aperta per spostare una tecnologia da strumenti costosi e specialistici verso una comunità molto più ampia.
Un Benchy lungo appena 650 micrometri
Il modello realizzato misura:
0,650 mm
cioè:
650 µm.
Un normale 3DBenchy è lungo circa 60 mm.
Ridurre linearmente il modello a 0,650 mm significa portarlo a poco più dell’:
1% della dimensione originale.
Il rapporto lineare è infatti circa:
60 / 0,65 ≈ 92.
La versione RepRapMicron è quindi all’incirca novanta volte più piccola in lunghezza rispetto al modello standard.
In termini volumetrici la riduzione è molto più drastica, perché il volume scala con il cubo della dimensione lineare.
Non è quindi semplicemente un Benchy piccolo.
È una geometria tridimensionale che si sviluppa nell’ordine di poche centinaia di micrometri.
La stampa ha richiesto circa 13 ore
Il tempo dichiarato è:
13 ore.
È enorme rispetto alla dimensione del componente.
Ma in questo caso la metrica:
mm³/h
ha relativamente poco senso.
Il progetto non sta cercando ancora di massimizzare la produttività.
Sta esplorando:
- movimento;
- deposizione;
- repeatability;
- controllo del materiale.
Il tempo elevato deriva soprattutto dal modo con cui la resina viene posizionata.
La macchina lavora attraverso una sequenza molto grande di micro-operazioni.
RepRapMicron non è una FFF in miniatura
È una distinzione importante.
Il nome RepRap può far pensare immediatamente a:
- filamento;
- hotend;
- nozzle.
La piattaforma Micron utilizza invece un metodo di deposizione molto diverso.
L’attuale PIKA dispone di una:
resin deposition system
capace, secondo il progetto, di depositare gocce inferiori a circa:
4 µm.
Il materiale utilizzato negli esperimenti è una comune:
resina UV per nail art.
Più precisamente, il repository ufficiale cita un prodotto tipo:
Top Coat Nail Art UV Gel.
Questa scelta è perfettamente coerente con la filosofia RepRap:
utilizzare materiali:
- economici;
- facilmente reperibili.
La macchina deposita la resina punto per punto
Il workflow è molto diverso da quello di una SLA.
In una SLA/DLP:
una superficie viene fotopolimerizzata selettivamente.
Nel sistema RepRapMicron il file viene invece trasformato in una serie di:
micro-deposizioni discrete.
Il repository contiene proprio uno strumento chiamato:
gcode_segmentation.
Il software prende G-code prodotto da un normale slicer, ad esempio PrusaSlicer, e lo spezza in una serie di punti che possono essere depositati individualmente dalla sonda.
Il concetto diventa:
toolpath continuo → sequenza di punti → micro-deposizione.
Questo spiega almeno in parte perché un oggetto minuscolo possa richiedere ore.
La sonda deve anche essere periodicamente ricaricata di resina
Il sistema software prevede esplicitamente una procedura di:
re-inking.
Dopo un certo numero di punti depositati, la sonda deve tornare alla sorgente di materiale e raccogliere nuova resina.
La sequenza può quindi essere:
deposizione → deposizione → deposizione → re-ink → deposizione.
Questo introduce enormi overhead rispetto a tecnologie che espongono:
- un’intera linea;
- un’intera area.
Ma permette di lavorare con un hardware estremamente semplice.
Il principio ricorda più la microdispensing che l’estrusione FFF
La testina non spinge un filamento fuso attraverso un ugello.
Trasferisce quantità estremamente piccole di materiale attraverso una microsonda.
Dal punto di vista concettuale è più vicino a:
- dip-pen deposition;
- microdispensing.
È proprio questa differenza a permettere di lavorare a scale molto inferiori rispetto alla FFF tradizionale.
La struttura della macchina utilizza flexure
Una delle parti più interessanti di RepRapMicron è la meccanica.
Invece di affidarsi principalmente a:
- cuscinetti;
- guide lineari tradizionali
per i movimenti più fini, il progetto utilizza strutture:
flexure-based.
Una flexure genera movimento attraverso la:
deformazione elastica controllata del materiale.
Non utilizza quindi necessariamente un giunto con:
- superfici che scorrono;
- gioco.
Questo può eliminare quasi completamente:
backlash meccanico.
È proprio uno dei motivi per cui le flexure sono molto utilizzate in:
- microscopia;
- nanopositioning;
- strumenti di precisione.
PIKA significa Print In-place Kinematic Assembly
L’attuale versione di riferimento viene chiamata:
PIKA.
L’acronimo significa:
Print In-place Kinematic Assembly.
La piattaforma XY è progettata in modo da poter essere prodotta come struttura:
print-in-place.
Dopo la stampa, le flexure permettono i movimenti necessari senza richiedere un assemblaggio complesso di:
- guide;
- cuscinetti.
L’obiettivo è creare una meccanica di precisione che sia essa stessa:
replicabile con normali stampanti 3D.
È probabilmente l’aspetto più profondamente “RepRap” dell’intero progetto.
I motori rimangono componenti molto comuni
Il repository ufficiale cita:
- NEMA17;
- NEMA14.
Non vengono quindi utilizzati costosi:
- piezo stage;
- nanopositioner industriali.
Il movimento del motore viene trasferito alla struttura flexure attraverso un sistema appositamente sviluppato.
L’obiettivo è ottenere:
micron-scale movement
partendo da hardware standard.
Il progetto dichiara ripetibilità migliore di un micrometro
La pagina ufficiale RepRap riporta che l’attuale PIKA è riuscita a ottenere:
repeatable positioning better than one micron.
È un risultato notevole.
Ma va interpretato correttamente.
Significa che il meccanismo può tornare ripetutamente a posizioni entro quell’ordine di grandezza nelle condizioni di prova.
Non significa automaticamente:
accuratezza assoluta della parte stampata <1 µm.
Sono metriche differenti.
Repeatability e accuracy non sono la stessa cosa
Una macchina può sempre raggiungere:
100,005 µm
quando le viene richiesto:
100,000 µm.
Avrebbe un errore sistematico di:
5 µm
ma ottima repeatability.
Se ogni volta raggiunge invece:
- 98;
- 103;
- 101 µm
avrebbe una repeatability peggiore.
Per questo:
repeatability <1 µm
non significa necessariamente:
dimensional accuracy <1 µm.
È una distinzione essenziale nel descrivere RepRapMicron.
Nemmeno resolution equivale automaticamente ad accuracy
Il progetto ha come obiettivo:
micron and sub-micron fabrication.
Una macchina può però comandare spostamenti:
molto piccoli
senza riuscire necessariamente a riprodurli con la stessa accuratezza nel materiale.
Il risultato finale dipende da:
- dimensione della goccia;
- viscosità;
- tensione superficiale;
- curing;
- movimento.
Quindi il limite reale non è soltanto meccanico.
È:
meccanica + materiale + processo.
La deposizione di gocce sotto 4 µm è già funzionante secondo il progetto
Il repository PIKA afferma che il sistema di deposizione ha già prodotto:
droplets <4 µm.
Questo dato è molto interessante.
Ma anche:
droplet diameter ≠ feature resolution.
Due gocce possono:
- fondersi;
- allargarsi;
- modificare la geometria durante la polimerizzazione.
Per dichiarare una vera risoluzione di 4 µm servirebbero misure dettagliate su:
- line width;
- spacing;
- dimensional error.
Il progetto è ancora nella fase in cui questi parametri vengono sviluppati.
Il Benchy da 650 µm è quindi una prova molto più complessa di una singola linea
Il vantaggio di usare 3DBenchy è proprio questo.
Una linea da:
10 µm
dimostra una cosa.
Un oggetto tridimensionale contiene invece:
- pareti;
- curve;
- aperture;
- cambi di quota.
Anche se la qualità del piccolo Benchy è ancora lontana da quella di un componente microfabbricato industriale, riuscire a produrre una forma riconoscibile è già un test del workflow tridimensionale.
Ma non è corretto usarlo come benchmark dimensionale tradizionale
Nel desktop FFF il Benchy viene spesso valutato per:
- bridging;
- overhang;
- ringing;
- cooling.
A questa scala le problematiche cambiano completamente.
Entrano in gioco:
- tensione superficiale;
- adesione;
- microscale deposition;
- precisione del posizionamento.
Quindi non ha molto senso confrontare direttamente:
Benchy FFF da 60 mm
e:
Benchy Micron da 0,65 mm
in termini di qualità visiva.
Sono processi completamente differenti.
La tensione superficiale diventa dominante riducendo la scala
Nel mondo macroscopico gravità e inerzia hanno un ruolo evidente.
Quando le dimensioni diventano:
micrometriche
le forze superficiali diventano molto più importanti.
Una microgoccia tende a:
- aderire;
- bagnare;
- assumere forme determinate dalla tensione superficiale.
Il rapporto fra:
- superficie;
- volume
cresce enormemente.
Questo cambia completamente il comportamento del materiale.
Una resina che funziona a 1 mm può comportarsi diversamente a 1 µm
Il controllo della:
- viscosità;
- wettability;
- curing
diventa quindi fondamentale.
È proprio uno dei motivi per cui il progetto utilizza continuamente esperimenti con:
- sonde;
- materiali;
- superfici.
A questa scala la formulazione del materiale può diventare più importante della sola precisione del meccanismo.
Anche l’evaporazione e la contaminazione diventano relativamente più importanti
Una quantità di materiale minuscola può essere influenzata molto più facilmente da:
- polvere;
- umidità;
- contaminanti.
Un granello di polvere che sarebbe irrilevante su un oggetto FFF da 100 mm può essere:
più grande della feature stessa.
La microfabbricazione richiede quindi una gestione dell’ambiente molto più attenta.
RepRapMicron cerca però deliberatamente di mantenere il sistema:
- accessibile;
- non dipendente da clean room sofisticate.
È proprio questo uno degli elementi sperimentali più interessanti del progetto.
La corsa degli assi è circa 8 mm
PIKA dispone attualmente di una travel nell’ordine di:
8 mm su X, Y e Z.
Sembra minuscola rispetto a una stampante desktop.
Ma nel contesto micro è enorme.
Un componente lungo:
0,65 mm
occupa meno del:
10%
della corsa disponibile.
La macchina potrebbe quindi teoricamente produrre oggetti molto più grandi rispetto al Benchy dimostrativo, pur rimanendo nella classe microscopica.
Otto millimetri sono 8.000 micrometri
Se il target operativo è nell’ordine di:
1 µm
il rapporto fra travel totale e step utile diventa:
8.000:1.
È una dinamica molto diversa da una stampante FFF:
300 mm / 0,1 mm = 3.000:1.
Il problema è mantenere precisione su tutto il campo.
Non soltanto ottenere un piccolo movimento locale.
L’espansione termica diventa un problema centrale
Supponiamo una struttura lunga:
100 mm
realizzata con un materiale avente coefficiente di espansione:
50 µm/m·K.
Una variazione di appena:
1 °C
produrrebbe un cambiamento di circa:
5 µm.
Quando l’obiettivo è:
1 µm
questa variazione è enorme.
È uno dei motivi per cui il progetto cerca di mantenere:
- parti corte;
- strutture integrate;
- geometrie flexure.
Ridurre la scala fisica della macchina riduce anche l’errore assoluto generato dall’espansione termica.
Questa è una delle intuizioni centrali di RepRapMicron
Invece di prendere una macchina CNC grande e cercare di controllarla con precisione nanometrica, il progetto parte da una struttura molto piccola.
Un componente più piccolo:
- si espande meno;
- flette meno;
- può essere più rigido relativamente alle dimensioni.
È una strategia differente rispetto a quella delle macchine industriali di nanopositioning.
Le origini tecniche arrivano anche da OpenFlexure
Le prime versioni del progetto furono ispirate dal:
OpenFlexure Project.
OpenFlexure sviluppa piattaforme open source per microscopia di precisione utilizzando strutture flexure stampabili in 3D.
RepRapMicron ha inizialmente utilizzato proprio quelle idee per ottenere movimento micrometrico a basso costo.
Le versioni successive, come PIKA, sono state ridisegnate specificamente per la microfabbricazione.
La documentazione ufficiale sottolinea infatti che PIKA non utilizza più direttamente i file o le caratteristiche uniche di OpenFlexure.
Questo permette al progetto di utilizzare GPLv3
RepRapMicron viene sviluppato come:
open source.
Il repository GitHub è pubblico e il software è distribuito principalmente sotto:
GPL v3 o successiva.
La documentazione viene anch’essa resa disponibile apertamente.
Non è quindi soltanto:
una macchina economica.
È un progetto progettato perché altre persone possano:
- costruirla;
- modificarla;
- migliorare la tecnologia.
È lo stesso principio che rese importante il RepRap originale
Il RepRap storico non inventò la deposizione di filamento fuso.
La rese:
- accessibile;
- riproducibile;
- modificabile.
Da quel progetto derivarono direttamente o indirettamente moltissime delle stampanti desktop moderne.
RepRapMicron cerca di applicare la stessa logica alla:
microfabrication.
L’idea non è necessariamente battere immediatamente:
- lithography;
- two-photon polymerization.
È rendere possibile a un maker o ricercatore:
sperimentare alla scala micrometrica con hardware costruibile in laboratorio.
Il target non è quindi necessariamente sostituire le macchine da clean room
Tecnologie industriali come:
- photolithography;
- electron-beam lithography;
- two-photon polymerization
possono raggiungere feature estremamente più piccole e controllate.
Ma richiedono:
- hardware costoso;
- ottiche sofisticate;
- ambienti controllati.
RepRapMicron segue una filosofia opposta:
prestazione sufficiente + accessibilità estrema.
È lo stesso trade-off che rese RepRap disruptive nel desktop manufacturing.
Il confronto più interessante è con la two-photon polymerization
La two-photon polymerization può produrre strutture:
- sub-micrometriche;
- nanometriche.
È utilizzata per:
- micro-ottica;
- microfluidica;
- ricerca.
Ma le piattaforme commerciali possono costare:
- decine;
- centinaia di migliaia di euro.
RepRapMicron non offre oggi la stessa precisione o maturità.
Il valore è cercare di portare almeno parte della microfabbricazione in una fascia economica completamente diversa.
Il progetto utilizza componenti familiari al mondo maker
Fra quelli citati:
- G-code;
- GRBL;
- NEMA stepper;
- OpenSCAD;
- PrusaSlicer.
Questo è importante.
Invece di creare:
ecosistema completamente nuovo
RepRapMicron riutilizza strumenti già noti a:
- CNC;
- 3D printing.
Un utente può quindi sfruttare competenze esistenti.
La barriera software diventa molto più bassa.
PrusaSlicer viene utilizzato anche per generare il toolpath
È curioso vedere un software nato per oggetti da:
centimetri
utilizzato per strutture da:
micrometri.
Per farlo il progetto ha dovuto però risolvere problemi di scala.
In alcune versioni precedenti il sistema lavorava virtualmente con una conversione:
1 mm software = 1 µm reale.
Questo serviva a evitare problemi di:
- floating point;
- rounding.
La pagina RepRap spiega infatti che lavorare direttamente con valori estremamente piccoli generava artefatti in:
- arc approximation;
- cornering.
La scala numerica del software diventa quindi parte del problema
Un controller progettato per muovere:
100 mm
può non gestire bene coordinate del tipo:
0,000001 mm.
Non perché il motore non possa teoricamente muoversi.
Ma perché:
- precisione floating-point;
- arrotondamento;
- firmware
possono perdere informazione.
Una strategia consiste nel lavorare con coordinate normali e poi:
scalare fisicamente il movimento.
È una soluzione semplice e molto in stile RepRap.
Il sistema ha già prodotto scritte da circa 1,2 mm
La documentazione mostra anche un precedente test:
“Hello World”
lungo circa:
1,2 mm
realizzato su vetro.
È un passaggio interessante perché mostra l’evoluzione:
2D patterning → 3D object.
Il 3DBenchy rappresenta quindi un ulteriore passo verso l’obiettivo di una vera stampante tridimensionale micrometrica.
La roadmap conferma che la deposizione 3D è ancora in pieno sviluppo
Il repository ufficiale mostra come completate le fasi:
- meccanismo con accuratezza micrometrica;
- print head;
- replicazione del sistema.
Rimane invece ancora esplicitamente in sviluppo:
practical 3D deposition for resin and other materials.
Questa frase è importante.
Significa che anche dopo il Benchy il sistema di deposizione non viene considerato:
maturo.
Il piccolo modello è quindi un milestone.
Non il completamento del progetto.
L’obiettivo successivo è addirittura il nanoscale
La roadmap scherzosamente include:
reduce further to nanoscale.
È un obiettivo molto più ambizioso.
Passare da:
1 µm
a:
100 nm
non significa semplicemente migliorare la macchina di dieci volte.
A quelle scale aumentano enormemente:
- thermal drift;
- vibration;
- material effects.
Quindi va letto soprattutto come direzione di ricerca.
Non come specifica già raggiungibile.
Le applicazioni ipotizzate includono biologia
Il progetto cita esplicitamente:
- biological sciences.
Una piattaforma economica di microfabbricazione potrebbe essere utilizzata per:
- microfluidica;
- supporti cellulari;
- microstrutture sperimentali.
Ma è importante distinguere:
possibile campo applicativo
da:
applicazione già validata.
Il 3DBenchy non dimostra ancora:
- biocompatibilità;
- microfluidic performance.
Dimostra soltanto la capacità di produrre una geometria tridimensionale molto piccola.
La microelettronica è un altro obiettivo dichiarato
RepRapMicron immagina un mondo nel quale comunità indipendenti possano sperimentare con:
- strutture;
- circuiti
alla scala micrometrica.
Ma il salto verso veri dispositivi semiconduttori è enorme.
Un transistor moderno richiede:
- materiali;
- doping;
- patterning;
- deposition;
- etching.
Quindi:
micro-positioning ≠ chip fabrication.
Il progetto stesso presenta la microelettronica come prospettiva futura, non come capacità disponibile.
Il riferimento storico allo Z80 è significativo
La documentazione RepRap osserva che il processore:
Z80
fu prodotto originariamente con processi nell’ordine di:
8 µm.
L’idea è provocatoria:
se una piattaforma RepRap riuscisse davvero a produrre strutture affidabili a pochi micrometri, entrerebbe almeno nell’ordine di grandezza delle prime generazioni di microelettronica.
Ma la dimensione della feature non è l’unico requisito per costruire un processore.
Serve un’intera catena:
- semiconduttori;
- metallizzazione;
- isolamento;
- drogaggio.
Quindi il confronto riguarda soltanto la scala geometrica.
Il 3DBenchy serve soprattutto a comunicare quella scala
Dire:
650 µm
è difficile da visualizzare.
Un Benchy è invece immediatamente riconoscibile.
La miniatura permette di mostrare:
“questa geometria familiare ora è più piccola di un millimetro”.
È quindi anche uno strumento di comunicazione.
Non soltanto un benchmark tecnico.
Un capello umano fornisce un confronto utile
Il diametro di un capello umano varia generalmente nell’ordine di:
50–100 µm.
Il Benchy da:
650 µm
è quindi lungo circa:
6–13 diametri di capello.
È una scala sufficientemente grande da essere visibile con:
- microscopio;
- buona macrofotografia.
Ma ormai troppo piccola per essere osservata comodamente a occhio nudo nei dettagli.
Il target di 1 µm è invece circa cento volte più piccolo di un capello
Un micron è:
0,001 mm.
Un capello da:
70 µm
è quindi circa settanta volte più largo.
È questo il vero ordine di grandezza a cui punta il progetto.
Il Benchy, lungo 650 µm, è molto più grande della singola feature target.
Quindi:
object size ≠ resolution.
È una distinzione fondamentale.
Un oggetto da 650 µm non dimostra risoluzione da 1 µm
Potrebbe essere prodotto, per esempio, con feature da:
- 20;
- 30;
- 50 µm.
Per dimostrare realmente una resolution di:
1 µm
servirebbero test metrologici specifici.
Per esempio:
- line pairs;
- step patterns;
- calibrated grids.
Il progetto dichiara posizionamento meccanico micrometrico.
Ma il Benchy da solo non costituisce una misura metrologica sufficiente.
La qualità visiva del Benchy mostra infatti che il processo deve ancora maturare
Le immagini pubbliche mostrano una forma riconoscibile.
Ma non:
- superfici perfette;
- dettagli paragonabili al CAD originale.
È esattamente ciò che ci si aspetta da un primo test.
Il valore del risultato è:
il workflow funziona abbastanza da costruire un oggetto 3D complesso.
Non:
il processo è già pronto per la microproduzione di precisione.
La produttività è attualmente molto bassa
13 ore per un oggetto da 0,65 mm significa che il sistema è ancora molto lontano da:
- serial manufacturing.
Ma un progetto di ricerca non deve necessariamente ottimizzare subito il tempo.
Prima deve dimostrare:
- controllo.
Una volta stabilita la capacità, si possono sviluppare:
- testine parallele;
- esposizione più rapida;
- deposizione più efficiente.
È una progressione normale.
Una possibile evoluzione sarebbe aumentare il parallelismo
Il sistema attuale deposita essenzialmente:
un punto alla volta.
Questo è intrinsecamente lento.
Una futura testina potrebbe utilizzare:
- array di sonde;
- sistemi multipli.
Se N sonde lavorassero contemporaneamente, almeno teoricamente parte del processo potrebbe essere parallelizzata.
Ma aumenterebbero enormemente:
- calibrazione;
- uniformità.
Non è ancora una funzione del progetto.
Un’altra direzione potrebbe essere cambiare il meccanismo di curing
La microdeposizione potrebbe essere combinata con:
- illuminazione localizzata;
- fotopolimerizzazione più rapida.
Ma anche qui bisogna evitare che la luce:
- polimerizzi resina non desiderata.
La precisione ottica diventerebbe quindi parte critica del processo.
Il progetto attuale mantiene il sistema volutamente semplice.
L’utilizzo di nail-art resin è un esempio perfetto della filosofia RepRap
Invece di progettare immediatamente una:
resina proprietaria da laboratorio
si utilizza un prodotto commerciale:
- economico;
- reperibile.
Questo permette alla comunità di replicare gli esperimenti.
Naturalmente una resina nail-art non è ottimizzata per:
- microfabrication;
- precisione;
- proprietà scientifiche.
Una futura fase di sviluppo potrebbe quindi trarre enorme vantaggio da materiali specifici.
Il materiale potrebbe diventare il vero collo di bottiglia
Quando la meccanica raggiunge:
1 µm repeatability
migliorare ancora gli assi produce rendimenti decrescenti se la goccia si allarga di:
10 µm.
A quel punto diventa più importante controllare:
- surface chemistry;
- viscosity;
- curing kinetics.
È un pattern comune nelle tecnologie additive.
Inizialmente il limite è la macchina.
Poi diventa il materiale.
Anche il substrato conta
La prima microgoccia deve aderire a:
- vetro;
- altra superficie.
L’energia superficiale del substrato determina:
- wetting;
- contact angle.
Se il materiale si espande troppo, la risoluzione si perde.
Se aderisce troppo poco, la struttura può staccarsi.
È un problema analogo alla first layer adhesion della FFF.
Ma a una scala completamente diversa.
La microfabbricazione richiede anche una metrologia adeguata
Non è possibile verificare una feature da:
2 µm
con un normale calibro.
Servono:
- microscopi;
- profilometri;
- imaging.
Il progetto nasce infatti anche dall’esperienza con piattaforme di microscopia.
La macchina e lo strumento di misura diventano quasi parte dello stesso ecosistema.
È uno dei punti in cui l’open hardware potrebbe avere grande valore
Un laboratorio piccolo potrebbe costruire:
- microprinter;
- microscope
a costi molto inferiori rispetto ai sistemi proprietari.
La qualità non sarebbe necessariamente equivalente alla strumentazione industriale.
Ma potrebbe essere sufficiente per:
- didattica;
- prototipazione;
- ricerca esplorativa.
È proprio il modello con cui RepRap trasformò la stampa 3D desktop.
La prima rivoluzione RepRap non derivò dalla migliore precisione disponibile
Le macchine industriali Stratasys esistevano già.
Erano molto più mature.
RepRap rese però la tecnologia:
- economica;
- replicabile;
- aperta.
Questo creò:
- comunità;
- Prusa;
- MakerBot;
- decine di altri progetti.
RepRapMicron cerca di vedere se lo stesso meccanismo può funzionare:
tre ordini di grandezza più in piccolo.
Non è detto che la storia si ripeta allo stesso modo
La microfabbricazione è molto più sensibile a:
- ambiente;
- materiali;
- metrologia.
I costi non derivano soltanto dalla meccanica.
Quindi replicare l’impatto del RepRap desktop sarà molto più difficile.
Ma il progetto può comunque ridurre significativamente la barriera di ingresso.
Il Benchy da 0,650 mm è quindi importante soprattutto come milestone open source
Non stabilisce ancora una nuova categoria industriale.
Non è ancora:
- microprinter commerciale;
- tecnologia qualificata.
Dimostra però che una piattaforma costruita con:
- parti stampabili;
- stepper standard;
- GRBL;
- G-code;
- resina comune
può realizzare una struttura tridimensionale riconoscibile sotto il millimetro.
È precisamente il tipo di risultato sperimentale su cui una community può iterare.
La vera domanda non è quanto sia bello questo primo Benchy
È:
quanto velocemente migliorerà il secondo?
RepRap funziona storicamente attraverso:
- pubblicazione;
- replica;
- modifica.
Se altre persone costruiscono PIKA e sperimentano:
- sonde differenti;
- resine differenti;
- curing differenti,
la velocità di evoluzione potrebbe essere molto maggiore di quella di un singolo progetto chiuso.
È questo il principale vantaggio competitivo dell’open source.
Il repository è già sufficientemente maturo per altri sperimentatori
Il progetto viene indicato come:
fourth Alpha release.
PIKA è oggi la versione raccomandata per chi vuole costruire una macchina pratica.
Il repository comprende:
- OpenSCAD;
- software;
- utility;
- BOM;
- istruzioni.
Questo non significa:
kit consumer pronto.
Richiede comunque competenze da maker/ricercatore.
Ma è già molto più di un concept su carta.
Non va confuso con un’altra stampante chiamata Micron
Esiste anche un progetto:
Printers for Ants Micron.
È una piccola stampante CoreXY desktop derivata dal mondo Voron.
Non ha relazione con:
RepRapMicron / µRepRap.
Il nome è simile.
Ma sono progetti completamente differenti.
Nel contesto di questo risultato il riferimento corretto è:
Vik Olliver / RepRapMicron.
Il ruolo di Vik Olliver è anche storicamente significativo
Olliver è stato uno dei primi membri del progetto RepRap originale e partecipò allo sviluppo delle prime macchine autoreplicanti.
Il fatto che sia coinvolto nel tentativo di portare lo stesso paradigma alla microscala crea una interessante continuità storica.
Il progetto non è quindi soltanto:
un’altra microstampante open source.
È una prosecuzione diretta di una delle idee fondative del movimento RepRap.
L’obiettivo finale rimane la democratizzazione della fabbricazione
La pagina ufficiale è molto esplicita.
Se una tecnologia simil-RepRap riuscisse a raggiungere realmente la scala micrometrica, potrebbe permettere a comunità indipendenti di sviluppare:
- strumenti biologici;
- microdispositivi.
È una visione molto ambiziosa.
Ma è anche quasi identica alla visione iniziale del RepRap desktop:
spostare la capacità di fabbricazione dal produttore centralizzato all’utilizzatore.
Il Benchy è quindi quasi un simbolo
Il normale 3DBenchy rappresenta ormai la stampa 3D desktop.
Realizzarlo in:
650 µm
con una macchina RepRap open source crea una sorta di collegamento simbolico fra:
la prima generazione della manifattura personale
e
la possibile futura microfabbricazione personale.
Dal punto di vista scientifico saranno necessari benchmark molto più rigorosi.
Ma dal punto di vista della storia del progetto è una scelta perfetta.
Le prossime prove dovranno misurare la macchina, non soltanto mostrarla
Per capire realmente il livello raggiunto saranno utili dati come:
- minimum line width;
- minimum gap;
- dimensional error;
- XY repeatability;
- Z repeatability;
- layer thickness;
- surface roughness.
E soprattutto:
statistiche su più campioni.
Un singolo Benchy dimostra la fattibilità.
Non la ripetibilità produttiva.
Servirà anche separare errore meccanico ed errore di processo
Se una parete è:
8 µm più larga
del CAD, bisogna capire se la causa è:
- asse X;
- dimensione della goccia;
- wetting;
- curing.
Solo allora si può migliorare il sistema in modo sistematico.
È il passaggio da:
maker experiment
a:
process engineering.
Il progetto sembra essere arrivato proprio a questa transizione
La meccanica PIKA viene ormai dichiarata sufficientemente ripetibile.
La roadmap indica invece come fase ancora aperta:
practical 3D deposition.
Questo suggerisce che il focus si sta spostando:
dalla macchina al processo.
È spesso il momento in cui una nuova tecnologia additive inizia a diventare davvero interessante.
Il Benchy da 0,650 mm non dimostra ancora la risoluzione finale promessa
È probabilmente la precisazione più importante.
Il progetto ha come obiettivo:
1 µm e sub-micron.
Il Benchy misura:
650 µm.
Sono due valori che descrivono cose completamente diverse.
Il primo è un obiettivo di:
feature/positional scale.
Il secondo è la:
dimensione complessiva del componente.
Confonderli porterebbe a dire erroneamente:
“RepRap ha stampato con risoluzione di 1 µm”.
Non è ciò che questo test dimostra.
Dimostra invece qualcosa di altrettanto interessante
Una piattaforma open source costruita con tecnologie e componenti accessibili ha già superato la fase delle:
- linee;
- scritte;
- pattern 2D
e ha iniziato a produrre:
geometria tridimensionale reale.
Il risultato è ancora lento e imperfetto.
Ma anche le prime RepRap FFF lo erano.
È proprio per questo che il piccolo Benchy da 0,65 mm è interessante: non perché sia già il miglior sistema di microfabbricazione disponibile, ma perché indica che la microfabbricazione open source sta iniziando a passare da un esperimento di posizionamento a una vera macchina capace di costruire oggetti.
Tabelle tecniche
RepRapMicron / PIKA – stato attuale dichiarato
| Parametro | Dato |
|---|---|
| Progetto | RepRapMicron / µRepRap |
| Variante corrente | PIKA |
| Responsabile | Vik Olliver |
| Licenza | GPL v3 o successiva |
| Stato | Alpha / deployable prototype |
| Travel X | ~8 mm |
| Travel Y | ~8 mm |
| Travel Z | ~8 mm |
| Posizionamento | Repeatability migliore di 1 µm dichiarata |
| Processo corrente | Micro-deposizione di resina |
| Gocce | <4 µm dichiarate |
| Materiale sperimentale | UV Nail Art Top Coat Gel |
| Controller/software | G-code, GRBL, CNC/3D-printing toolchain |
| Slicing | PrusaSlicer + post-processing |
3DBenchy dimostrativo
| Parametro | Dato |
|---|---|
| Lunghezza | 0,650 mm |
| Lunghezza | 650 µm |
| Tempo | ~13 ore |
| Stato | Primo tentativo dichiarato sul sistema |
| Qualità | Proof-of-concept |
| Scopo | Dimostrare geometria 3D microscopica |
Confronto dimensionale con un 3DBenchy standard
| Parametro | Standard | RepRapMicron |
|---|---|---|
| Lunghezza approssimativa | 60 mm | 0,65 mm |
| Rapporto lineare | 1× | ~1/92 |
| Ordine di grandezza | centimetri | centinaia di µm |
Come funziona il workflow
| Fase | Operazione |
|---|---|
| CAD | Modello 3D |
| Slicing | PrusaSlicer |
| G-code | Toolpath convenzionale |
| Segmentation | Toolpath suddiviso in punti |
| Microprobe | Deposizione puntuale della resina |
| Re-inking | Ricarica periodica della sonda |
| Curing | Polimerizzazione UV |
| Ripetizione | Costruzione progressiva 3D |
Perché la stampa è lenta
| Fattore | Effetto |
|---|---|
| Deposizione punto-per-punto | Molte operazioni |
| Re-inking | Overhead aggiuntivo |
| Movimento micrometrico | Velocità prudente |
| Processo sperimentale | Priorità alla stabilità |
| Assenza di parallelismo | Una sonda lavora sequenzialmente |
PIKA e una FFF tradizionale
| Aspetto | RepRapMicron | FFF |
|---|---|---|
| Materiale | Resina UV | Termoplastico |
| Deposizione | Microgocce/punti | Filamento continuo |
| Testina | Microsonda | Hotend/nozzle |
| Scala | µm–mm | mm–cm |
| Movimento | Flexure | Guide/rail |
| Target | Microfabbricazione | Parti macro |
| Throughput | Molto basso | Molto maggiore |
Cosa significa davvero il dato “1 µm”
| Termine | Significato |
|---|---|
| 1 µm movement | Piccolo incremento di movimento possibile |
| <1 µm repeatability | Capacità di tornare alla stessa posizione |
| 1 µm resolution | Capacità di distinguere/produrre feature di quell’ordine |
| 1 µm accuracy | Errore dimensionale assoluto nell’ordine di 1 µm |
| 650 µm Benchy | Dimensione dell’oggetto, non resolution |
Questi concetti non sono intercambiabili.
Possibili applicazioni future
| Area | Stato |
|---|---|
| Microfluidica | Possibile applicazione futura |
| Biologia | Obiettivo dichiarato |
| Micro-tooling | Potenziale |
| Microelettronica | Visione di lungo termine |
| Circuiti completi | Non dimostrati |
| Semiconductor fabrication | Non dimostrata |
| Nanoscale printing | Roadmap futura |
Principali limiti attuali
| Limite | Impatto |
|---|---|
| 13 h per 0,65 mm | Produttività molto bassa |
| Resina sperimentale | Proprietà non ottimizzate |
| Processo puntuale | Poco parallelismo |
| Wetting | Limita dimensione delle feature |
| Curing | Può alterare geometria |
| Ambiente | Polvere/temperatura diventano rilevanti |
| Metrologia | Necessaria per verificare risultati |
| Alpha status | Tecnologia non ancora industrializzata |
Cosa non va confuso
| Claim | Interpretazione corretta |
|---|---|
| “0,65 mm Benchy” | Dimensione del componente |
| “1 µm target” | Obiettivo di microfabbricazione |
| “<1 µm repeatability” | Prestazione di posizionamento, non accuratezza finale |
| “<4 µm droplets” | Dimensione di deposizione dichiarata, non risoluzione finale garantita |
| Open source | Hardware/software documentato e modificabile |
| RepRap | Non significa FFF |
| Resin printer | Non è una normale SLA/DLP |
| Microelectronics | Applicazione futura, non chip già stampati |
| 13 ore | Proof-of-concept, non processo produttivo |
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).