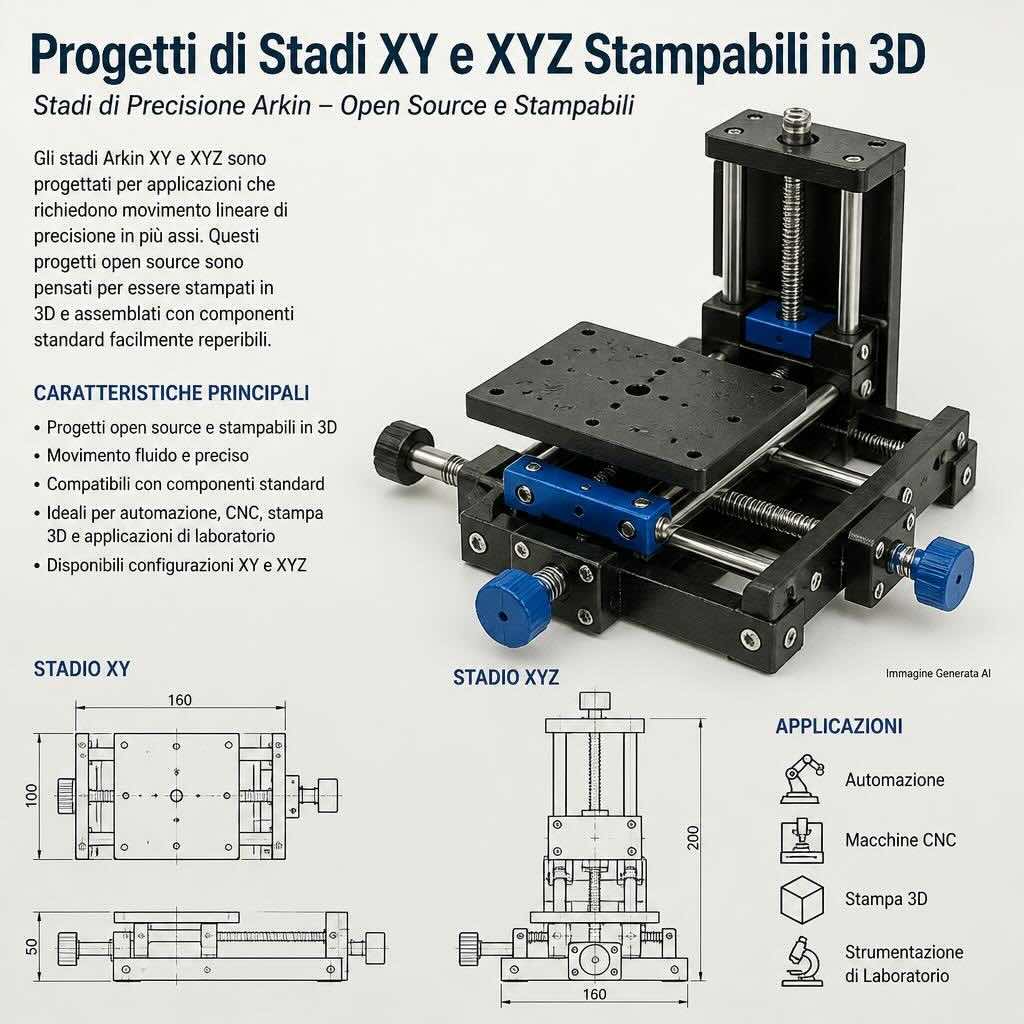
Una normale stampante FFF, un piccolo motore passo-passo, una vite M3 e alcuni elementi di guida in acciaio possono diventare la base di una piattaforma motorizzata per microscopi. Il progetto open source Arkin, supportato da Precisometer nei Paesi Bassi, ne documenta nove iterazioni e soprattutto fornisce misure che permettono di distinguere la risoluzione nominale del comando dal movimento effettivamente eseguito. La documentazione ufficiale è stata resa disponibile il 15 ottobre 2026; l’approfondimento tecnico del 3 novembre descrive in dettaglio la nona versione e i risultati sperimentali.
Le parti stampate definiscono la geometria, il metallo fornisce le superfici di contatto
La piattaforma non pretende che il PLA stampato abbia la precisione di una guida rettificata. Le parti FFF realizzano base, carrello, supporti, ingranaggi e distanziatori; due aste in acciaio inox da 2 mm e sfere in acciaio da 3 mm costituiscono invece le superfici su cui si muove il carrello. Questa architettura ibrida riduce l’attrito e limita gli effetti dell’usura del polimero. Una vite M3, con passo di 0,5 mm, converte la rotazione in traslazione. I modelli sono pensati per stampanti con ugello da 0,4 mm e comprendono file STL, STEP e progetti modificabili.
La scelta dei componenti discende dall’applicazione: posizionare campioni in un sistema di pinzette ottiche a basso costo. In questo tipo di apparato un laser focalizzato può intrappolare particelle microscopiche, ma il campione deve essere spostato senza introdurre vibrazioni e giochi meccanici eccessivi. Una piattaforma commerciale può essere costosa rispetto all’intero progetto didattico; l’obiettivo di Arkin è documentare una soluzione accessibile che possa essere realizzata, studiata e modificata da laboratori e comunità open hardware.
Perché i primi otto prototipi non bastavano
Le versioni iniziali utilizzavano il motore ridotto 28BYJ-48, economico e molto diffuso. Il riduttore introduceva gioco fra i denti degli ingranaggi, mentre l’albero poteva muoversi leggermente in senso radiale e assiale. Una giunzione flessibile fra motore e vite poteva assorbire il disallineamento, ma anche flettersi e trasmettere al carrello una componente indesiderata del movimento. Alcune revisioni hanno aggiunto precarichi e flexure stampate per isolare la madrevite; queste modifiche non hanno però cancellato le irregolarità della trasmissione.
La nona versione passa a un NEMA 11, collega il motore alla vite mediante due ingranaggi stampati con rapporto 1:1 e sostiene la vite attraverso due dadi in ottone, separati da un distanziatore. Un elemento elastico tiene il carrello in una direzione di carico preferenziale, riducendo l’effetto dei giochi residui. La caratteristica importante non è il semplice incremento di coppia del motore: è la separazione fra eventuali errori dell’albero motore e asse geometrico della vite. I dati: tra pochi micrometri di ripetibilità e grandi errori assoluti
| Voce | Risultato o configurazione |
|---|---|
| Stampa | FFF, PLA, ugello da 0,4 mm |
| Trasmissione | NEMA 11, ingranaggi 1:1, vite M3 passo 0,5 mm |
| Controllo testato | Arduino UNO R4 Minima e driver TMC2209 |
| Movimento minimo utile misurato | Circa 2,5–4 µm |
| Deviazione standard per piccoli movimenti | Circa 0,5–2,7 µm |
| Linearità del tratto analizzato | R² = 0,978, ma con scala del moto errata |
| Costo indicativo asse completo | 25–40 euro secondo la configurazione |
Con 200 passi interi per giro, microstepping a 256 divisioni e avanzamento di 0,5 mm per rivoluzione, il passo teorico di comando è circa 9,77 nanometri. È un numero cinematico, non una risoluzione metrologica raggiunta. La struttura polimerica, la vite e i giochi elastici accumulano movimento: sotto circa 2,5–4 µm il carrello non risponde in modo regolare. Nell’intervallo fra 5 e 80 µm il comportamento è relativamente lineare, ma una corsa comandata di 80 µm si traduce in circa 13 µm reali. Chi usasse direttamente il conteggio dei microstep come misura dello spostamento commetterebbe quindi un errore considerevole.
La differenza fra precisione e ripetibilità è il punto centrale dell’esperimento. Un sistema può tornare in modo simile nella stessa posizione dopo piccoli comandi e tuttavia muoversi meno di quanto previsto. Su distanze millimetriche emergono ulteriori problemi: è stata riportata una deviazione di rettilineità di circa 65 µm RMS su 1,57 mm e un errore di ritorno all’origine nell’ordine di 110–171 µm. Sono valori incompatibili con la definizione di piattaforma metrologica di precisione senza calibrazione e miglioramenti meccanici.
Un progetto utile proprio perché mostra i difetti
Arkin mette a disposizione anche i risultati che non hanno raggiunto l’obiettivo, con istruzioni, dati di prova e script. La licenza hardware CERN-OHL-S v2 consente di studiare e sviluppare le soluzioni nel rispetto delle relative condizioni. Due assi possono essere combinati per costruire una tavola XY, mentre gli esperimenti con 28BYJ-48 e i supporti Z rimangono nell’archivio per confronto. La diffusione dei file non costituisce una certificazione indipendente della macchina, ma facilita prove di riproducibilità da parte di altri ricercatori.
Il risultato indica un criterio generale di progettazione: la stampa 3D può realizzare a basso costo elementi geometrici e supporti su misura, mentre la precisione funzionale dipende dall’intera catena, inclusi cuscinetti, viti, precarichi, elettronica e misura. Per microscopia didattica, allineamenti ottici non critici e sperimentazione open source è un approccio promettente; per posizionamento assoluto accurato occorrono sensori, calibrazione e una meccanica più stabile.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).