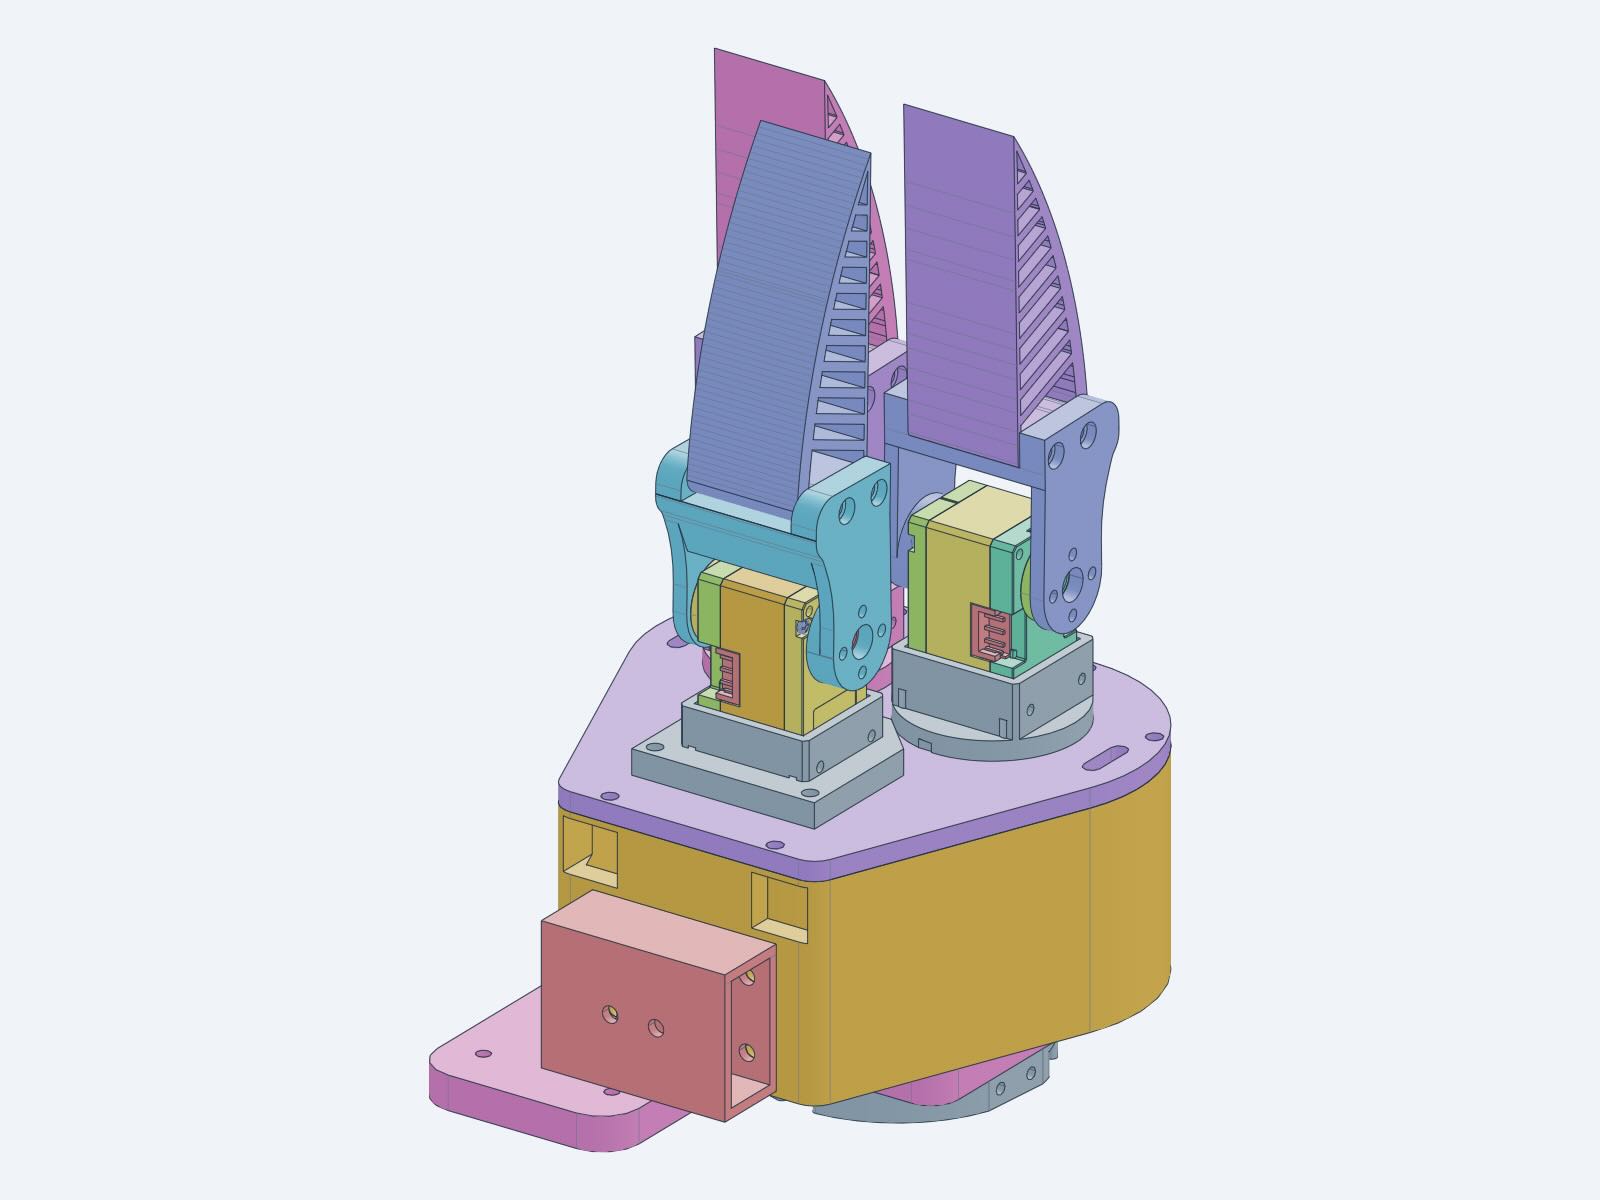
Una mano robotica compatta, con tre dita e quattro servomotori, mostra come la fabbricazione additiva possa abbassare la soglia d’ingresso alla sperimentazione di organi di presa complessi. Il progetto PathOn Robotics Dexterous Hand V3 include file STL, una documentazione di assemblaggio e una dimostrazione del funzionamento su un manipolatore. La disponibilità pubblica del progetto non significa però che i file possano essere utilizzati liberamente in ogni contesto: le condizioni di licenza limitano esplicitamente l’uso a scopi personali e non commerciali, escludendo anche numerosi utilizzi organizzativi senza autorizzazione. È una distinzione importante quanto l’architettura meccanica, soprattutto per università, laboratori e imprese interessati a riprodurre il sistema.
Tre dita per affrontare un problema diverso dalla pinza parallela
Una pinza parallela con due superfici contrapposte è spesso sufficiente per prelevare un componente di forma regolare. Quando però l’oggetto è curvo, asimmetrico o deformabile, l’area di contatto e l’orientamento delle dita diventano rilevanti. Una mano a tre dita può distribuire la presa attorno all’oggetto e adattarsi a geometrie diverse, pur senza riprodurre tutta la complessità anatomica della mano umana. La scelta progettuale riguarda quindi il compromesso fra versatilità, controllo e numero di attuatori.
Nel sistema V3 due dita sono montate su strutture orientabili e una terza svolge il ruolo di riferimento. La configurazione consente una forma di apertura e chiusura coordinata, insieme a un movimento di distribuzione delle dita. Il fatto che siano presenti tre dita non implica che tutte le articolazioni siano comandate indipendentemente. La capacità di una mano robotica si valuta sulla base dei movimenti effettivamente controllabili, delle forze applicabili e della sensibilità agli oggetti manipolati.
Quattro DYNAMIXEL e un movimento di apertura accoppiato
La versione documentata impiega quattro servomotori DYNAMIXEL XL330-M288-T. Tre controllano la flessione delle dita, mentre un quarto aziona un meccanismo di apertura con ingranaggi che coordina il movimento delle due dita mobili. Il sistema dispone quindi di quattro gradi di libertà attuati, pur avendo più elementi articolati nella geometria complessiva. Questa riduzione del numero di motori può semplificare cablaggio, massa e controllo, a costo di limitare alcune configurazioni indipendenti delle dita.
Il movimento coordinato è realizzato con parti stampate e supporti meccanici dedicati. La qualità della trasmissione dipende dall’accoppiamento degli ingranaggi, dalle tolleranze e dal gioco fra componenti. Un piccolo errore di stampaggio può diventare rilevante quando viene ripetuto in più denti o quando il sistema cambia direzione sotto carico. Per ottenere un funzionamento ripetibile servono quindi calibrazione, assemblaggio accurato e controllo dei giochi, non soltanto un insieme corretto di file STL.
Gli elementi morbidi stampati in TPU
Le punte e alcune porzioni flessibili delle dita impiegano TPU. L’uso di un materiale elastomerico permette di aumentare la conformabilità della zona di contatto e può aiutare a compensare piccole differenze geometriche fra gli oggetti. La deformazione del materiale può anche ridurre concentrazioni locali di pressione, ma l’effettiva forza di presa dipende dalla durezza, dalla geometria degli elementi flessibili e dal comportamento del servomotore sotto carico.
La scelta di un TPU morbido introduce problemi pratici di stampa. I piccoli elementi possono risultare sensibili all’orientamento di deposizione, alla qualità dei ponti e alla continuità delle pareti. Un dito che funziona bene in una dimostrazione non è necessariamente adatto a cicli ripetuti o alla presa di oggetti pesanti. La resistenza alla fatica degli elementi flessibili e la loro sostituibilità sono parametri che sarebbe utile verificare con prove dedicate.
Dimensioni della stampa e componenti da assemblare
La documentazione elenca tredici componenti STL e indica che le parti stampabili rientrano in un piano da 256 × 256 mm. Ciò rende possibile produrre la struttura con numerose stampanti FFF desktop, almeno dal punto di vista delle dimensioni. Non significa però che il costo complessivo della mano coincida con quello del filamento. Sono necessari servomotori, elementi di supporto, elettronica di interfaccia, viteria e tempo di assemblaggio, oltre a un sistema robotico su cui montare l’organo di presa.
Il progetto prevede anche un’interfaccia di montaggio al polso e un adattatore per la comunicazione con i servomotori. La parte meccanica va quindi considerata un sottosistema. Un utilizzatore che intende riprodurlo deve verificare non soltanto la compatibilità del piano di stampa, ma anche la disponibilità esatta degli attuatori e le dimensioni degli elementi non stampati. Un progetto pubblicato in forma digitale rimane dipendente da una distinta base fisica e da una procedura di montaggio corretta.
L’importanza del controllo seriale e della calibrazione
I servomotori comunicano attraverso il protocollo DYNAMIXEL 2.0 su interfaccia TTL. Nel sistema descritto la comunicazione avviene a 57.600 baud. Questo aspetto è utile per chi sviluppa software di controllo, ma non basta per integrare automaticamente la mano con qualunque robot. È necessario definire i riferimenti angolari, i limiti delle corse e la trasformazione fra comandi dei motori e posizione delle dita. Una trasmissione a ingranaggi accoppiati richiede inoltre che il software tenga conto delle relazioni cinematiche fra gli elementi.
Il processo di calibrazione può influenzare la capacità di ripetere una presa. Un movimento con corsa nominale di circa 96–100 gradi può produrre posizioni differenti in funzione del montaggio e del gioco meccanico. L’eventuale controllo di corrente del servomotore non sostituisce una misura indipendente della forza applicata all’oggetto. Per applicazioni delicate sarebbe utile caratterizzare la relazione fra corrente, coppia, geometria e forza di contatto.
La dimostrazione con un oggetto morbido e i suoi limiti
Un filmato del 19 ottobre mostra il sistema impiegato nella presa di un oggetto leggero e deformabile. È una dimostrazione utile per verificare che meccanica, elettronica e controllo possano lavorare insieme, ma non permette di ricavare valori di carico massimo, ripetibilità o durata. Un oggetto morbido presenta problemi differenti da una parte metallica liscia, da un contenitore rigido o da un piccolo componente di precisione. Per valutare la destrezza servirebbe una campagna di prove con forme, masse e superfici differenti.
Sono rilevanti anche i fallimenti: scivolamenti, mancate prese, comportamento dopo centinaia di cicli e sensibilità al montaggio. Nei progetti di robotica leggera è frequente che un prototipo possa eseguire bene una dimostrazione ma richieda modifiche significative per un utilizzo continuativo. La fabbricazione additiva facilita l’iterazione delle dita e dei supporti, ma ogni nuova versione può cambiare rigidezza, massa e risposta dinamica.
La distinzione essenziale fra file pubblici e hardware aperto
Il repository del progetto utilizza una denominazione che richiama l’open source, ma il testo di licenza specifica chiaramente che i file hardware sono disponibili per uso personale, senza redistribuzione e senza utilizzo organizzativo o commerciale non autorizzato. Le limitazioni riguardano anche contesti che non hanno come finalità immediata la vendita, come laboratori universitari e attività didattiche organizzate. In termini rigorosi, un materiale consultabile e stampabile a casa non coincide con hardware open source privo di restrizioni sull’ambito di impiego.
La distinzione ha effetti pratici. Un’impresa non può assumere di poter incorporare la mano in una linea sperimentale solo perché trova gli STL su GitHub; un’università non può dedurre automaticamente l’autorizzazione a usarli in un corso. Le condizioni pubblicate prevedono la possibilità di richiedere permessi specifici. Per un progetto di ricerca collettivo, la verifica della licenza dovrebbe quindi essere uno dei primi passaggi, prima ancora di acquistare i motori o produrre i pezzi.
Cronologia reale del progetto e sviluppo ancora in corso
La versione V3 risulta funzionante dal 15 ottobre 2026, con una dimostrazione del 19 ottobre. Il fatto che venga ripresa editorialmente in novembre non ne modifica la data di realizzazione. La documentazione presenta tredici file STL e una guida interattiva, mentre altri elementi, come pacchetti 3MF e modelli di simulazione completi, vengono indicati come disponibili in una fase successiva. Anche questo stato deve essere tenuto distinto da un kit industriale completo e stabilizzato.
La disponibilità delle versioni precedenti V1 e V2 mostra un percorso di sperimentazione nel quale vengono modificati attuatori, meccanica e grado di integrazione. Per chi desidera ricostruire la mano è opportuno individuare l’esatta revisione dei file, perché schede di versioni diverse non sono intercambiabili e potrebbero descrivere prestazioni o componenti non più corrispondenti al modello V3.
Un laboratorio accessibile per la ricerca sulla presa robotica
Il caso PathOn è interessante soprattutto per la combinazione di una geometria relativamente semplice, parti stampabili e attuatori commerciali. Può essere una base didattica per comprendere cinematica, controllo, rigidità e interazione con oggetti. Non rappresenta ancora una prova di prestazioni paragonabili a quelle di mani industriali commerciali, né un componente qualificato per l’impiego in sicurezza accanto agli operatori.
La possibilità di modificare la forma delle dita attraverso la stampa 3D rende rapido lo sviluppo di interfacce adattate a specifici oggetti. Questo è uno dei vantaggi più solidi della manifattura additiva nella robotica: non sostituire necessariamente un robot completo, ma consentire di riprogettare in tempi contenuti il punto in cui il robot interagisce con il mondo fisico. Il percorso dalla dimostrazione all’applicazione rimane però legato a prove meccaniche, controllo e autorizzazioni d’uso dei file.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).