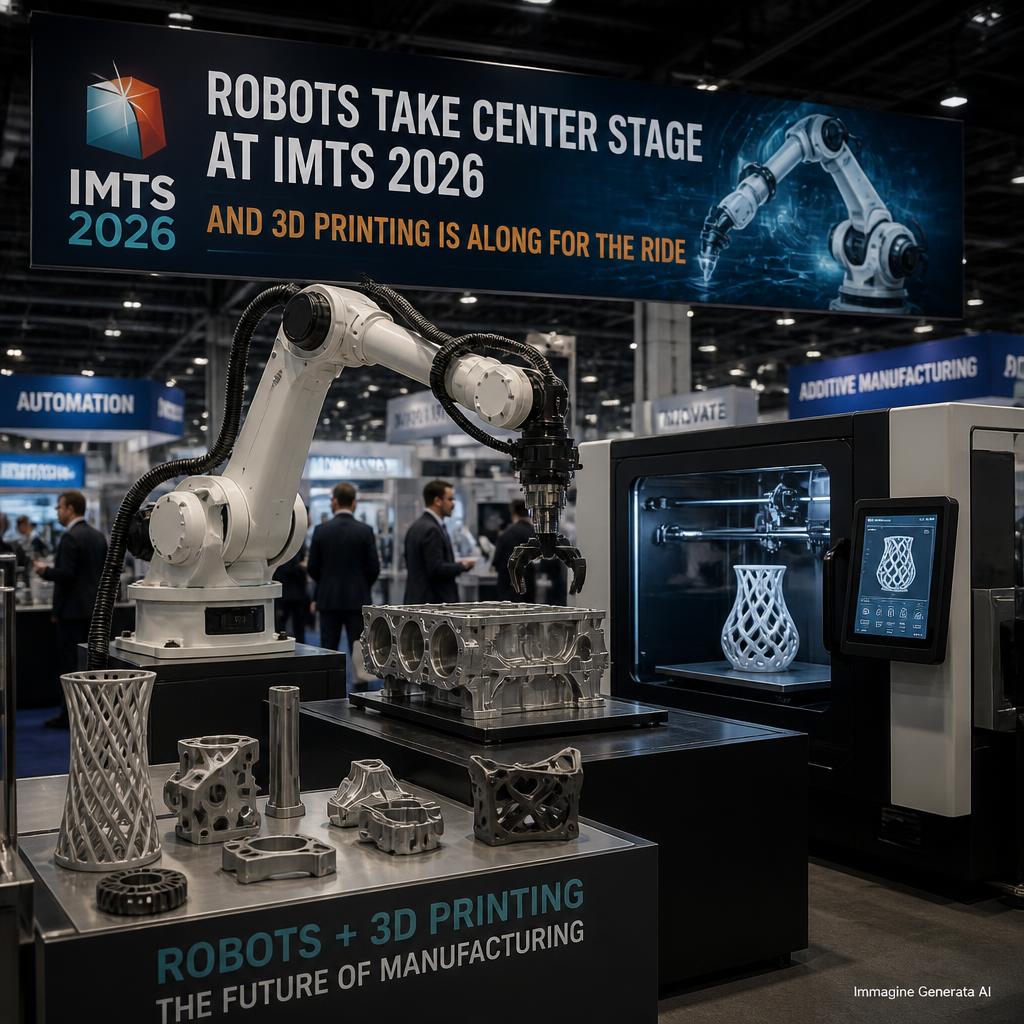
A IMTS 2026 il robot non è più soltanto una macchina che sposta pezzi
IMTS 2026, svoltasi dal 14 al 19 settembre al McCormick Place di Chicago, ha mostrato con particolare evidenza quanto la robotica stia diventando una tecnologia trasversale nella manifattura. Bracci industriali a sei assi, cobot, sistemi di visione, robot mobili autonomi e piattaforme dotate di intelligenza artificiale erano presenti in numerosi settori della manifestazione, non soltanto negli stand tradizionalmente dedicati all’automazione. Parallelamente, l’additive manufacturing occupava una posizione sempre più vicina alla lavorazione sottrattiva e alle celle automatizzate di produzione. Il risultato è un confine progressivamente meno netto tra “robot” e “stampante 3D”: in alcuni casi il robot movimenta il pezzo, in altri serve una flotta di stampanti, in altri ancora trasporta direttamente la testa di deposizione e diventa parte integrante della macchina additiva.
La distinzione è importante perché parlare genericamente di “robotica e stampa 3D” può nascondere applicazioni profondamente differenti. Un robot che sostituisce automaticamente le piastre di una printer farm non partecipa fisicamente alla deposizione del materiale, ma può raddoppiare quasi il tempo effettivo di utilizzo delle macchine. Un braccio equipaggiato con estrusore per pellet, torcia WAAM o testa DED costituisce invece il sistema cinematico del processo additivo. Esiste poi un terzo rapporto: la stampa 3D viene utilizzata per costruire gripper, staffe, protezioni, condotti e tooling destinati agli stessi robot. Sono tre livelli differenti di integrazione che a IMTS 2026 apparivano sempre più vicini all’interno dello stesso concetto di fabbrica digitale.
IMTS cresce intorno a automazione, additive e produzione ibrida
L’edizione 2026 ha riunito oltre 90.000 registrati provenienti da tutti gli Stati Uniti e da più di cento Paesi, con 1.788 aziende espositrici, circa 400 delle quali presenti per la prima volta. La superficie espositiva complessiva ha raggiunto circa 1,17 milioni di piedi quadrati. L’organizzazione aveva inoltre modificato la disposizione della manifestazione portando l’Additive Manufacturing Sector nel South Building insieme al Metal Removal Sector, una scelta significativa perché mette fisicamente vicine tecnologie che per molti anni sono state presentate come universi separati.
Anche FANUC è stata spostata in posizione particolarmente visibile nella parte anteriore del South Building, a conferma del ruolo ormai centrale dell’automazione. Il messaggio emerso dalla manifestazione non è che l’additive manufacturing sostituirà CNC e processi tradizionali, né che i robot sostituiranno ogni macchina dedicata. La direzione appare piuttosto quella di celle produttive nelle quali tecnologie additive, sottrattive, manipolazione, metrologia e software lavorano come un unico sistema.
Una dimostrazione dell’IMTS Emerging Technology Center era particolarmente rappresentativa: una linea dedicata alla produzione rapida di droni e veicoli sperimentali combinava robot FANUC, tecnologia Wire Arc Additive Manufacturing di Fronius, stampanti polimeriche Prusa, sistemi di lavorazione sottrattiva, sensori, workholding e automazione del trasferimento. Il valore della dimostrazione non stava in una singola macchina, ma nella capacità di spostare il componente attraverso diverse fasi produttive senza considerare additive e machining come processi isolati.
Quattro modi diversi in cui robotica e additive manufacturing si incontrano
| Integrazione | Funzione del robot | Esempio applicativo |
|---|---|---|
| Produzione additiva diretta | movimenta la testa di deposizione | pellet extrusion, WAAM, DED |
| Machine tending | carica/scarica la stampante | cambio piastre, rimozione parti |
| Post-processing | lavora il pezzo dopo la stampa | taglio, sbavatura, levigatura |
| Tooling stampato 3D | il robot utilizza parti AM | gripper, dita, staffe, fixture |
| Ispezione e logistica | movimenta o controlla il componente | visione, metrologia, trasferimento |
Queste configurazioni non hanno necessariamente gli stessi requisiti. Nel machine tending sono cruciali affidabilità, disponibilità e capacità di operare senza supervisione. Nella stampa diretta diventano invece determinanti accuratezza del percorso, velocità TCP, sincronizzazione del flusso di materiale, calibrazione e comportamento dinamico del robot.
FANUC: un robot può trasformare una printer farm senza stampare direttamente
FANUC è un esempio particolarmente utile perché mostra entrambe le direzioni dell’integrazione. I suoi robot industriali possono essere utilizzati in processi additivi come WAAM e deposizione robotizzata, ma una delle applicazioni più concrete riguarda semplicemente l’automazione delle normali stampanti 3D.
Il caso di Athena 3D Manufacturing mostra perché questo aspetto non dovrebbe essere sottovalutato. L’azienda gestiva più sistemi di stampa che spesso terminavano il lavoro durante la notte. La stampa era tecnicamente completata, ma la macchina rimaneva inutilizzata fino all’arrivo dell’operatore, che doveva rimuovere la piattaforma e preparare il ciclo successivo. Il collo di bottiglia non era quindi la velocità della stampante, ma l’intervento umano tra due job.
Una cella basata su un cobot FANUC CRX-10iA/L, sviluppata insieme all’integratore Delta Technology, ha automatizzato il cambio delle piattaforme di stampa. FANUC riporta che nel caso specifico la produzione è quasi raddoppiata e l’utilizzo delle apparecchiature è aumentato di circa 40%, permettendo un funzionamento lights-out durante la notte. Questi dati appartengono al case study FANUC e riguardano quella specifica installazione; non rappresentano un incremento automaticamente ottenibile inserendo un cobot in qualsiasi printer farm.
Il caso è però importante perché mostra un principio economico fondamentale. Una stampante capace di completare un pezzo in quattro ore non produce necessariamente sei cicli al giorno. Se ogni cambio richiede che un operatore sia presente, il vero utilizzo dell’impianto può essere molto inferiore. L’automazione del handling può quindi produrre un aumento della capacità senza modificare minimamente la velocità fisica del processo di stampa.
Automatizzare la stampa 3D significa guardare oltre la stampante
La produzione additiva industriale contiene molte operazioni che continuano a essere manuali: rimozione della parte, cambio build plate, movimentazione della polvere, pulizia, rimozione dei supporti, sabbiatura, taglio, trattamento superficiale, controllo dimensionale e trasferimento verso altre macchine.
Quando una singola stampante realizza prototipi occasionali, questa componente manuale può essere accettabile. Se decine di macchine devono produrre pezzi per molte ore al giorno, ogni intervento umano diventa invece una possibile fonte di attesa.
È per questo che l’automazione può diventare più importante dell’ennesimo incremento percentuale della velocità di stampa. Ridurre un job da cinque ore a quattro ore e mezzo produce poco vantaggio se la macchina resta successivamente ferma per altre otto ore in attesa dell’operatore.
Robot, conveyor, sistemi AMR e software MES diventano quindi parte integrante dell’economia dell’additive manufacturing seriale.
Il robot può anche diventare direttamente la stampante
La seconda configurazione è molto differente. Un robot industriale articolato può trasportare una testa di deposizione e seguire il percorso calcolato da un sistema CAM. In questo caso il braccio sostituisce gli assi cartesiani della stampante convenzionale.
Il vantaggio più evidente è il volume di lavoro. Una stampante tradizionale è limitata dalle corse di X, Y e Z e dalla propria struttura. Un robot da diversi metri di reach può lavorare su oggetti molto più grandi e, se installato su una slitta lineare, aumentare ulteriormente il proprio workspace.
Ma il vantaggio più interessante non è necessariamente la dimensione. Un robot a sei assi può cambiare continuamente orientamento della testa. Ciò consente di depositare materiale su superfici inclinate, seguire geometrie tridimensionali e, con software appropriato, costruire layer che non sono necessariamente piani.
È una differenza sostanziale rispetto alla normale FFF, nella quale la geometria viene quasi sempre scomposta in sezioni parallele al piano XY.
Sei assi non significano automaticamente maggiore accuratezza
È facile concludere che un robot industriale molto costoso sia automaticamente una stampante più precisa di un sistema cartesiano. Non è così. Un braccio articolato dispone di numerosi giunti e la posizione finale dell’utensile dipende dall’accumulo degli errori cinematici di ogni asse.
Un costruttore può dichiarare una repeatability molto elevata, ma ripetibilità e accuratezza assoluta non sono la stessa cosa. Un robot può tornare con grande precisione nello stesso punto e contemporaneamente avere una deviazione maggiore rispetto alla coordinata CAD nominale.
Nel robotic additive manufacturing entrano inoltre in gioco flessione del braccio, massa dell’end effector, accelerazioni, temperatura, calibrazione tool-center-point e trasformazioni tra i sistemi di coordinate.
Per applicazioni molto grandi, dove il cordone depositato misura diversi millimetri o centimetri, questi errori possono essere trascurabili. Per microfeature e geometrie di precisione una macchina cartesiana rigida può rimanere superiore.
Standard Bots porta una nuova filosofia di programmazione
Tra gli espositori che hanno attirato attenzione a IMTS figurava Standard Bots, produttore statunitense di robot industriali che punta molto sulla semplificazione della programmazione e sull’utilizzo di strumenti AI. L’azienda propone robot articolati progettati e assemblati negli Stati Uniti e promuove modalità nelle quali l’operatore può insegnare un’attività mediante dimostrazione anziché programmare ogni movimento utilizzando esclusivamente linguaggi robotici tradizionali.
Standard Bots tratta esplicitamente anche la stampa 3D robotizzata tra le possibili applicazioni e mette a disposizione strumenti per creare percorsi complessi destinati, tra l’altro, a welding e additive manufacturing.
È però opportuno distinguere questa capacità documentata dall’effettiva dimostrazione dello stand. La presenza di Standard Bots a IMTS 2026 era concentrata soprattutto sulla propria piattaforma robotica e sulle capacità AI-native; non è corretto trasformarla automaticamente nell’annuncio di una nuova stampante 3D Standard Bots.
Il collegamento con l’AM deriva dalla possibilità di utilizzare un robot general-purpose come sistema di movimento per una testa di estrusione opportunamente integrata.
Programmare un robot per stampare è più difficile che farlo muovere da A a B
Una normale operazione pick-and-place può essere descritta attraverso una sequenza relativamente ridotta di pose: vai al punto A, chiudi il gripper, raggiungi B, apri il gripper.
Una stampa 3D può contenere centinaia di migliaia di punti e richiede una traiettoria continua, velocità controllate e sincronizzazione tra movimento e portata del materiale.
Il problema si avvicina quindi più al CAM per una macchina utensile che alla tradizionale programmazione teach-and-repeat dei robot.
La catena tipica comprende CAD, slicing o generazione toolpath, post-processor specifico per il robot, simulazione delle collisioni e infine esecuzione.
Nel caso di percorsi multiasse devono essere gestite anche singolarità cinematiche: configurazioni nelle quali alcuni assi del robot perdono gradi di libertà utili o richiedono velocità angolari molto elevate per mantenere il percorso dell’utensile.
È uno dei motivi per cui il software rimane una delle aree più complesse della stampa 3D robotizzata.
Yaskawa Motoman distingue chiaramente tra robot intorno alla stampante e robot che stampa
Yaskawa descrive in modo particolarmente chiaro le due categorie. I robot Motoman vengono utilizzati intorno alle stampanti per scaricare componenti, separare parti, gestire polveri e granuli, effettuare pulizia, finitura, controllo qualità e packaging.
Ma possono anche muovere direttamente un estrusore. In questo secondo caso Yaskawa evidenzia la possibilità di combinare il braccio con posizionatori rotanti, assi lineari e gantry per estendere ulteriormente lo spazio di lavoro.
Aggiungendo un tavolo rotante, per esempio, non è più necessario chiedere al robot di raggiungere qualsiasi lato dell’oggetto: anche il componente può essere continuamente riorientato.
Questi sistemi introducono una cinematica che può arrivare a sette, otto o più assi coordinati. Il vantaggio è una libertà geometrica molto elevata; lo svantaggio è una crescita equivalente della complessità della generazione del percorso.
Yaskawa stessa sottolinea che il vero slicing tridimensionale free-form rimane un problema più complesso rispetto alla tradizionale scomposizione in layer 2D.
Dal pellet al metallo: “robotic 3D printing” comprende processi molto diversi
Montare un estrusore sul robot è soltanto una delle possibilità. Nel large-format polymer additive manufacturing la testa può fondere pellet termoplastici e depositare cordoni molto più grandi rispetto a quelli di una stampante FFF desktop. Materiali caricati con fibra corta di carbonio o vetro possono aumentare rigidità e ridurre alcuni problemi dimensionali.
È importante distinguere fibra corta e fibra continua. Estrudere pellet contenenti fibre tritate non equivale a deporre un rinforzo continuo capace di seguire l’intera traiettoria del componente.
Nel settore metallico il robot può invece portare una torcia di saldatura per Wire Arc Additive Manufacturing, WAAM. Un filo metallico viene fuso attraverso un arco elettrico e depositato progressivamente. La produttività può essere molto elevata, ma la geometria near-net-shape richiede spesso lavorazioni CNC successive.
Un’altra possibilità è la Directed Energy Deposition, nella quale polvere o filo vengono alimentati verso una zona di fusione creata da laser, arco o altra sorgente energetica. Questi processi possono costruire nuove parti, aggiungere feature a componenti esistenti oppure riparare superfici usurate.
Raggrupparli tutti sotto la formula “robotic 3D printing” è comodo, ma dal punto di vista fisico si tratta di tecnologie molto differenti.
KUKA: dal pellet alle strutture navali di grandi dimensioni
KUKA lavora da anni con integratori specializzati nella produzione additiva robotizzata e documenta applicazioni nei settori aerospace, automotive, costruzioni e nautica.
L’azienda indica configurazioni con robot installati su assi lineari capaci di estendere il volume di produzione fino a componenti dell’ordine di 30 metri. Questo non significa che qualsiasi componente lungo 30 metri possa essere prodotto con la stessa accuratezza di una stampante desktop: il dato riguarda il potenziale workspace ottenibile attraverso robot e assi esterni.
Una delle applicazioni più visibili riguarda la nautica. Robot KUKA sono stati utilizzati in progetti nei quali strutture per imbarcazioni vengono prodotte additivamente con materiali compositi e processi large-format.
Qui appare chiaramente il vantaggio della robotica: costruire uno scafo di diversi metri all’interno di una normale camera di stampa richiederebbe una macchina specifica gigantesca. Un robot su binario può invece muoversi lungo la struttura e orientare la testa in funzione della geometria.
Il caso Caracol mostra come il robot diventi parte di una macchina AM completa
Le applicazioni di KUKA con integratori come Caracol evidenziano anche un punto fondamentale: comprare un robot non equivale a comprare una stampante 3D industriale.
Il robot rappresenta soltanto una parte della cella. Servono estrusore, alimentazione del materiale, controllo termico, software CAM, sicurezza, calibrazione, sensori, gestione del processo e in molti casi sistemi per mantenere temperature e condizioni ambientali stabili.
Il valore industriale deriva quindi dall’integrazione.
È per questo che molte aziende di robotic additive manufacturing non producono necessariamente il braccio robotico: acquistano piattaforme KUKA, ABB, FANUC, Yaskawa o Comau e costruiscono attorno a esse hardware e software specializzati.
Boston Dynamics Spot mostra l’altro lato del rapporto tra robot e stampa 3D
Una delle dimostrazioni più visibili di IMTS era quella di Spot, il robot quadrupede di Boston Dynamics. Il sistema attirava inevitabilmente l’attenzione per la capacità di muoversi, salire scale e navigare ambienti industriali.
Spot non era però una stampante 3D e la sua dimostrazione a IMTS non deve essere descritta come applicazione AM.
Il collegamento con la produzione additiva è differente e forse altrettanto interessante: Boston Dynamics ha documentato l’utilizzo della stampa 3D per modificare rapidamente l’hardware del robot.
In un progetto dedicato alle capacità conversazionali di Spot, l’azienda aveva bisogno di aggiungere microfoni e speaker. Gli ingegneri realizzarono tramite stampa 3D un supporto resistente alle vibrazioni per un array microfonico ReSpeaker e altre apparecchiature audio da collegare al payload del robot.
È un esempio apparentemente modesto ma rappresentativo di una grande categoria industriale.
Robotica e tooling personalizzato sono un’applicazione naturale dell’AM
Un impianto robotizzato contiene moltissimi componenti che non fanno parte del robot acquistato dal costruttore: dita del gripper, staffe per sensori, protezioni, guide, adattatori, cable management, vacuum manifold e fixture.
Molti vengono prodotti in quantità estremamente ridotte, a volte in un unico esemplare.
Queste sono condizioni ideali per l’additive manufacturing. Realizzare uno stampo o attrezzare una macchina tradizionale per una singola staffa complessa può non avere senso economico. Stampare il componente consente inoltre di modificarlo dopo il primo test senza dover ricominciare l’intera catena produttiva.
La progettazione additiva permette anche di integrare funzioni. Un end effector può contenere internamente canali pneumatici, riducendo tubazioni esterne e numero di raccordi. Un gripper può essere alleggerito attraverso strutture cave o reticolari.
Alleggerire il gripper può aumentare il payload realmente disponibile
La massa dell’end effector viene sottratta direttamente alla capacità di carico del robot. Se un robot possiede payload nominale di 20 kg e il gripper pesa 8 kg, rimangono teoricamente soltanto 12 kg per pezzo, sensori e altri accessori, prima ancora di considerare momenti e condizioni dinamiche.
Ridurre la massa del gripper attraverso design ottimizzato e stampa 3D può quindi avere un vantaggio operativo diretto.
Un end effector più leggero riduce inoltre inerzia e carichi sui giunti e può permettere accelerazioni maggiori, compatibilmente con i limiti del robot e dell’applicazione.
Non significa che un gripper stampato sia automaticamente migliore di uno metallico lavorato. Materiale, temperatura, numero di cicli, creep e sicurezza devono essere valutati. Ma in pick-and-place di componenti leggeri o geometrie personalizzate l’AM può essere particolarmente efficace.
Una parte stampata non è automaticamente adatta a un robot industriale
La velocità con cui è possibile produrre un supporto può portare a sottovalutarne la progettazione. Un componente FFF presenta anisotropia: la resistenza lungo il piano dei layer può essere molto differente da quella attraverso le interfacce tra gli strati.
Un gripper che esegue milioni di cicli deve essere valutato anche a fatica. Nylon e altri termoplastici possono assorbire umidità; alcuni polimeri possono deformarsi nel tempo sotto carico costante; la temperatura vicino a motori o processi di saldatura può superare quella ammissibile per un materiale desktop.
La stampa 3D consente di produrre l’utensile, ma non sostituisce la verifica ingegneristica dell’utensile stesso.
WAAM: quando la saldatura robotizzata diventa additive manufacturing
Il legame tra robot industriali e stampa 3D metallica è particolarmente evidente nel WAAM. La piattaforma hardware è molto simile a quella di una cella di saldatura robotizzata: generatore, filo, torcia, robot, posizionatore e sistemi di sicurezza.
Cambia però il modo in cui viene utilizzato il processo. Invece di unire due componenti esistenti, la torcia deposita cordoni successivi fino a creare un volume tridimensionale.
La deposizione può raggiungere produttività molto superiori a molti processi powder-bed, ma il cordone è anche molto più grande. WAAM è quindi particolarmente adatto a componenti medio-grandi nei quali l’obiettivo è creare rapidamente una preforma near-net-shape da rifinire successivamente.
Non è corretto confrontarne direttamente la “risoluzione” con Laser Powder Bed Fusion senza considerare le applicazioni: i due processi affrontano scale e obiettivi diversi.
Il post-processing CNC diventa parte naturale della cella
Una struttura WAAM può presentare ondulazioni superficiali e sovrametallo. La lavorazione meccanica successiva permette di ottenere superfici funzionali, fori e tolleranze che la deposizione non potrebbe raggiungere direttamente.
Questo spiega l’interesse crescente verso configurazioni ibride in cui additive e subtractive condividono pallet, sistemi di coordinate e automazione.
Il robot può costruire il grezzo; una macchina CNC realizza le superfici critiche; un altro robot trasferisce il componente verso metrologia o trattamento.
L’obiettivo non è stabilire se sia “meglio la stampa 3D o la fresatura”, ma utilizzare ciascun processo per la parte del lavoro nella quale è più efficiente.
Robot a sei assi e stampa non planare
Uno dei possibili vantaggi di lungo periodo riguarda la deposizione non planare. Una normale stampante FFF deposita quasi sempre strati orizzontali e crea superfici inclinate attraverso una successione di gradini.
Un robot può teoricamente orientare la testa per seguire direttamente una superficie curva. Questa strategia può ridurre alcuni supporti, modificare la direzione delle fibre depositate e migliorare determinate superfici.
Ma genera nuovi problemi. Lo slicer deve evitare collisioni tra braccio, testa e componente già costruito. La distanza dell’ugello dalla superficie deve rimanere costante. Il materiale appena depositato deve avere sufficiente supporto e la direzione di gravità non cambia insieme all’orientamento dell’utensile.
La libertà cinematica del robot è quindi una condizione necessaria, ma non sufficiente. Serve una generazione di toolpath molto più sofisticata.
Robot, AI e “programmazione per dimostrazione”
IMTS 2026 ha dedicato grande attenzione anche alla cosiddetta industrial AI. Aziende come FANUC, Standard Bots e altri costruttori stanno utilizzando visione artificiale e machine learning per rendere i robot più facili da configurare e più capaci di adattarsi a variazioni dell’ambiente.
Questo approccio è particolarmente utile per attività come bin picking, manipolazione e machine tending, dove il robot deve riconoscere componenti la cui posizione non è completamente predeterminata.
Nella produzione additiva diretta il beneficio dell’AI è meno immediato. Stampare un componente richiede normalmente un percorso geometrico deterministico derivato dal CAD. L’intelligenza artificiale può aiutare nell’ottimizzazione, nel monitoraggio e nella correzione degli errori, ma non elimina la necessità di un controllo accurato della traiettoria.
Bisogna quindi distinguere tra robot AI-enabled e processo additivo controllato dall’AI. Sono concetti differenti.
La vera evoluzione sarà probabilmente il closed-loop
Un passaggio particolarmente interessante sarà utilizzare sensori per modificare il processo durante la deposizione. Telecamere, scanner 3D, termocamere o sistemi laser possono misurare geometria e temperatura dello strato appena prodotto e confrontarle con il modello.
Se il cordone è troppo alto, il sistema può ridurre la portata o correggere la traiettoria successiva. Se la temperatura supera il limite previsto, può diminuire velocità o energia. Se uno scanner rileva una deviazione geometrica, il CAM può compensarla nei layer successivi.
Questo rappresenta un cambiamento rispetto alla stampa tradizionale open-loop, nella quale il sistema presuppone che ogni comando sia stato eseguito correttamente senza verificare il risultato.
Robot, sensori e software industriali rendono tecnicamente possibile avvicinarsi a una produzione additiva con feedback continuo.
Il robot non elimina il problema della sicurezza
Un braccio industriale che trasporta un estrusore caldo, una torcia ad arco o un laser ad alta potenza non diventa automaticamente collaborativo soltanto perché deriva da una piattaforma cobot.
La valutazione deve considerare l’intero sistema e l’end effector. Una torcia WAAM introduce calore, radiazione, fumi, corrente e metallo fuso. Una testa DED laser aggiunge rischi ottici rilevanti. Un estrusore large-format può raggiungere temperature molto elevate e trasportare masse considerevoli.
La cella può quindi richiedere protezioni, interlock, aspirazione e procedure comparabili a quelle di altri impianti industriali.
“Cobot” descrive determinate caratteristiche del robot e delle sue funzioni di sicurezza; non rende automaticamente sicuro qualsiasi processo che gli viene montato all’estremità.
Quando il robot conviene e quando una stampante cartesiana rimane migliore
L’utilizzo di un braccio articolato ha senso soprattutto quando serve almeno una delle sue caratteristiche distintive: grande reach, orientamento multiasse, accesso a geometrie tridimensionali, deposizione su componenti esistenti o integrazione con altre attività robotiche.
Se l’obiettivo è semplicemente stampare piccoli componenti planari con elevata accuratezza e costo contenuto, una macchina cartesiana dedicata può essere molto più semplice.
| Esigenza | Sistema generalmente favorito |
|---|---|
| Piccole parti ad alta ripetibilità | stampante dedicata |
| Large-format | robot o gantry |
| Deposizione su superfici esistenti | robot |
| Toolpath multiasse | robot |
| Costi hardware ridotti | stampante cartesiana |
| Elevata rigidità cinematica | macchina dedicata |
| WAAM/DED su grandi componenti | robot industriale |
| Printer farm automatizzata | stampanti + robot di handling |
Non esiste quindi una sostituzione lineare nella quale il robot sia la “stampante 3D del futuro”. Le due architetture continueranno probabilmente a convivere.
Dalla macchina singola alla cella produttiva
La lezione più interessante di IMTS 2026 è forse proprio questa. Per molti anni il settore dell’additive manufacturing ha concentrato gran parte dell’attenzione sulla macchina: volume di costruzione, velocità, layer, laser, temperatura e nuovi materiali.
Con l’ingresso nella produzione seriale diventa invece sempre più importante ciò che avviene prima e dopo la macchina.
Chi porta il materiale? Chi rimuove il pezzo? Come viene depolverato? Come viene trasferito al CNC? Come viene controllato? Come vengono raccolti i dati? Cosa succede se il job finisce alle tre di notte?
Sono domande tipiche dell’automazione industriale, non specifiche della stampa 3D.
È proprio qui che FANUC, KUKA, Yaskawa, Standard Bots e altri produttori di robot entrano sempre più direttamente nell’ecosistema AM.
Robot che stampano e parti stampate per i robot
Il rapporto funziona inoltre nelle due direzioni. I robot stanno diventando strumenti per produrre componenti additivi, ma l’additive manufacturing rende contemporaneamente i robot più adattabili.
Una fabbrica che cambia frequentemente prodotto può stampare nuovi gripper e fixture senza aspettare settimane per tooling tradizionale. Un robot di ispezione può ricevere supporti personalizzati per nuovi sensori. Un sistema mobile può essere alleggerito attraverso parti topologicamente ottimizzate. Una cella può essere riconfigurata utilizzando adattatori prodotti internamente.
Questo tipo di applicazione è probabilmente meno spettacolare di un braccio che deposita un componente di dieci metri, ma può produrre un beneficio economico immediato.
IMTS 2026 mostra una convergenza più che una sostituzione
L’abbondanza di robot osservata a Chicago non significa quindi che le fabbriche del futuro saranno composte esclusivamente da bracci articolati. Significa piuttosto che il robot sta diventando un componente standard con cui collegare processi differenti.
Il suo compito può cambiare durante la giornata: movimentare un pallet, caricare un CNC, sostituire la piattaforma di una stampante, effettuare un’ispezione, oppure diventare esso stesso il sistema cinematico di una testa additiva.
La stampa 3D segue un percorso analogo. Non è più necessariamente una macchina separata in un reparto prototipi, ma può diventare una fase all’interno di una catena produttiva più ampia.
FANUC mostra come un cobot possa aumentare l’utilizzo di una printer farm senza modificare la tecnologia di stampa. KUKA e Yaskawa documentano da anni l’impiego diretto dei propri bracci per extrusion, WAAM e DED. Standard Bots punta a rendere programmazione e integrazione più accessibili. Boston Dynamics mostra l’altra faccia del rapporto: la stampa 3D come strumento rapido per personalizzare robot complessi.
È questo probabilmente il segnale più significativo arrivato da IMTS 2026. La domanda non è più soltanto “quanto velocemente stampa questa macchina?”, ma quanto efficacemente quella macchina può entrare in una fabbrica automatizzata.
Quando produzione additiva, robot, lavorazione CNC, metrologia e software vengono progettati come componenti dello stesso flusso, il robot e la stampante 3D smettono di essere tecnologie concorrenti o indipendenti. Diventano semplicemente due strumenti differenti della stessa cella produttiva digitale.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).