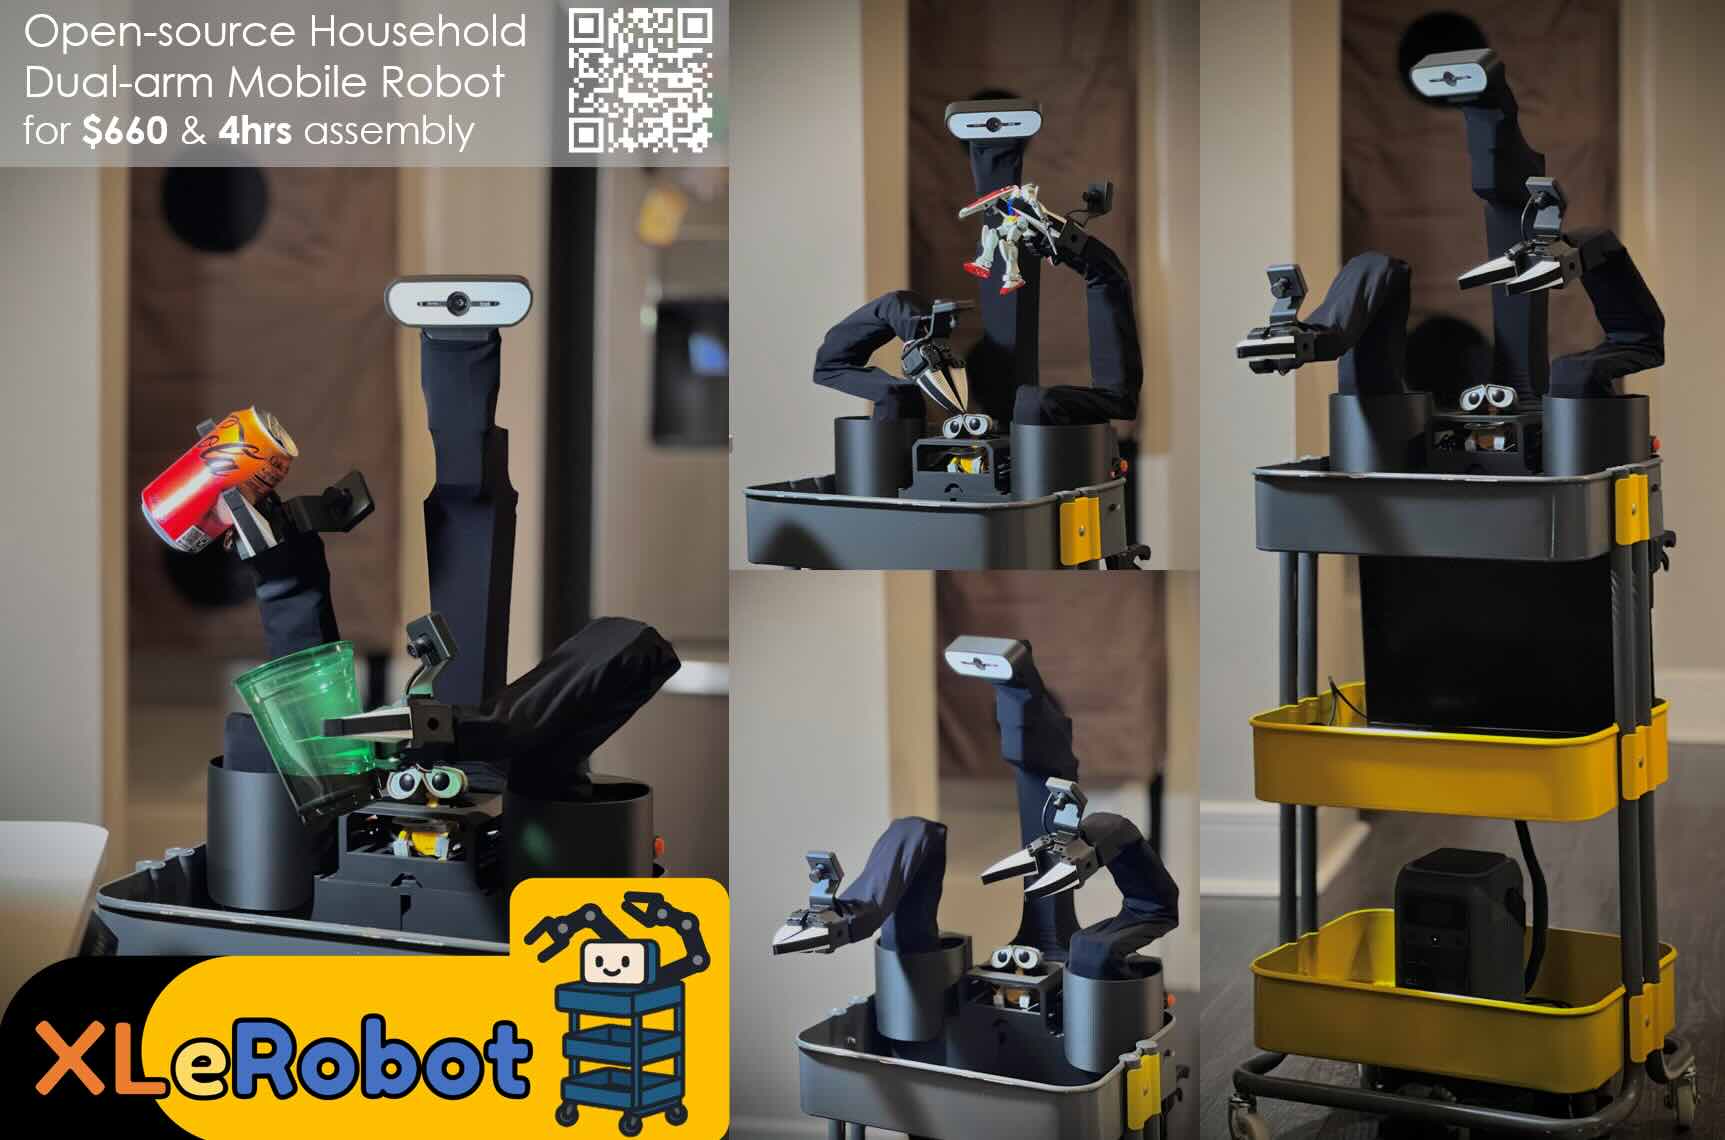
La diffusione di stampanti 3D relativamente economiche, servomotori accessibili e software aperto ha creato le condizioni per una nuova generazione di piattaforme robotiche sperimentali. Un esempio è XLeRobot, un robot mobile con due bracci progettato per attività di manipolazione e ricerca sull’intelligenza artificiale incarnata, o embodied AI. Il progetto mette a disposizione modelli dei componenti, documentazione di montaggio e strumenti software, con l’obiettivo di consentire a studenti, laboratori e appassionati di costruire una macchina funzionante senza affrontare i costi tipici dei sistemi robotici professionali.
La cifra di circa 680 euro per una configurazione europea di base ha contribuito a richiamare l’attenzione, ma deve essere interpretata correttamente. Il preventivo pubblicato dagli sviluppatori riguarda l’acquisto dei componenti previsti nella distinta base e non include il costo della stampa 3D dei pezzi, gli utensili, le spese di spedizione e le imposte. La versione più economica presuppone inoltre di utilizzare un computer portatile già disponibile e una configurazione di sensori essenziale. Camera stereoscopica, calcolatore a bordo e sensori di profondità comportano spese ulteriori.
Un altro elemento cronologico è importante: XLeRobot non nasce nel novembre 2026. Il progetto era già documentato e distribuito in forma aperta nel 2025, con aggiornamenti hardware e software successivi. L’interesse attuale risiede dunque nella sua maturazione come piattaforma sperimentale e nella maggiore circolazione delle istruzioni di costruzione, non nel lancio di un robot commerciale avvenuto oggi.
Una base mobile e due bracci costruiti intorno a componenti economici
L’architettura mette insieme una base su ruote, due bracci articolati derivati dall’ecosistema SO-100/SO-101, telecamere e sistemi di controllo compatibili con LeRobot. Una parte molto consistente degli elementi strutturali è stampabile in 3D, mentre motori, elettronica, batterie e altri componenti funzionali vengono acquistati separatamente. I materiali stampati non devono essere descritti come un sostituto delle parti elettroniche o della trasmissione: contribuiscono soprattutto a rendere accessibile la costruzione della struttura meccanica e la sua personalizzazione.
Gli sviluppatori indicano l’utilizzo di una stampante Bambu Lab A1 per fabbricare i componenti e descrivono configurazioni in PLA. Per elementi soggetti a sforzi più importanti suggeriscono materiali alternativi come PETG HF, PLA rinforzato con fibra di carbonio o formulazioni PLA più tenaci. Alcuni elementi flessibili delle pinze possono essere prodotti in TPU 95A. Non bisogna però confondere l’impiego di un materiale più rigido con una certificazione della capacità portante: la resistenza di un braccio stampato dipende anche dall’orientamento, dai perimetri, dal riempimento, dai collegamenti e dalla geometria dei giunti.
Un dettaglio interessante è l’uso di soluzioni semplici per migliorare la stabilità, come il riutilizzo di una bobina di cartone nell’area di supporto dei bracci. Questo approccio è rappresentativo della filosofia del progetto: non ottimizzare ogni elemento per un prodotto industriale finito, ma costruire una piattaforma sufficientemente stabile e riparabile con materiali diffusi e componenti facilmente sostituibili.
Che cosa significa robot domestico in questo contesto
L’espressione robot domestico può suggerire un prodotto capace di pulire, riordinare e svolgere compiti in autonomia senza supervisione. XLeRobot deve essere letto in modo più preciso: è una piattaforma di ricerca e sperimentazione che permette di sviluppare e provare sistemi di controllo, teleoperazione e apprendimento della manipolazione. Gli sviluppatori descrivono una portata dei singoli bracci nell’ordine di alcune centinaia di grammi fino a circa un chilogrammo in determinate condizioni, con uno sbraccio attorno a 40 centimetri. Questi valori non definiscono un carico utile garantito per qualunque posa o movimento.
Le attività che richiedono movimenti rapidi, sollevamento di oggetti pesanti o prese particolarmente delicate rimangono fuori dalle prestazioni che si possono ragionevolmente presumere. Anche la presenza di motori di potenza contenuta non rende il robot automaticamente sicuro in ogni situazione. Un braccio può urtare un oggetto, intrappolare dita o perdere un componente durante la movimentazione. Per questo un sistema costruito in autonomia richiede attenzione a alimentazione, cablaggio, limiti di movimento e procedure di arresto.
Il vantaggio di una piattaforma aperta è che queste limitazioni diventano parte del lavoro sperimentale. Gli utilizzatori possono cambiare la forma dei gripper, modificare la posizione delle telecamere, aggiungere sensori o studiare differenti algoritmi di controllo. È un ambiente in cui hardware e software vengono sviluppati insieme e in cui la stampa 3D riduce il costo dell’iterazione meccanica.
Teleoperazione, simulazione e apprendimento
XLeRobot integra strumenti che consentono di comandare i bracci attraverso periferiche comuni, inclusi controller e tastiere, e di utilizzare ambienti di simulazione. Il progetto è collegato all’ecosistema LeRobot, che rende accessibili componenti software, dataset e strumenti per lo sviluppo di politiche di manipolazione. La compatibilità con un’infrastruttura software diffusa è forse più importante della forma specifica del telaio: permette di utilizzare il robot come piattaforma su cui verificare algoritmi che altrimenti rimarrebbero confinati a una simulazione.
La teleoperazione ha due funzioni principali. La prima è consentire l’esecuzione diretta dei movimenti, per esempio durante il controllo iniziale della macchina. La seconda è raccogliere dimostrazioni da utilizzare in esperimenti di apprendimento. In questa fase il trasferimento dal mondo simulato a quello reale rappresenta un problema difficile: attrito, gioco meccanico, ritardi dei motori, posizione della camera e piccoli errori geometrici possono determinare comportamenti differenti da quelli osservati nel simulatore.
La stampa 3D interviene su questo problema in modo indiretto. Consentendo di modificare rapidamente una staffa, una pinza o un supporto per sensore, rende più semplice sperimentare quali caratteristiche meccaniche migliorino la ripetibilità. Non elimina però la necessità di calibrazione dei giunti, sincronizzazione dei sensori e validazione dei dati.
Costruzione e costi nascosti
L’assemblaggio viene presentato come relativamente rapido, ma i tempi indicati dai progettisti presuppongono una certa familiarità con componenti elettronici e meccanici. Stampare i pezzi, verificare la qualità delle sedi, preparare i cablaggi e risolvere piccoli problemi di compatibilità può richiedere tempo aggiuntivo. Anche l’alimentazione è un tema da non sottovalutare: due bracci e una base mobile possono richiedere correnti elevate durante le accelerazioni, e la scelta delle batterie deve rispettare i requisiti elettrici della configurazione effettiva.
Le varianti con sensori di profondità, schede di controllo locali o telecamere multiple possono essere utili per sperimentazioni più avanzate ma modificano il budget complessivo. In un laboratorio, inoltre, bisogna considerare ricambi, strumenti di misura, manutenzione e sicurezza. La cifra iniziale è quindi una soglia di accesso alla piattaforma, non il costo totale garantito di un robot domestico pronto a svolgere compiti complessi.
Il valore industriale di un progetto aperto
L’interesse di XLeRobot non consiste nel competere direttamente con i sistemi industriali di manipolazione. Una macchina professionale deve garantire cicli, precisione, sicurezza e disponibilità per condizioni operative definite. Una piattaforma open source economica può invece svolgere un ruolo diverso: formare sviluppatori, accelerare la ricerca e rendere riproducibili piccoli esperimenti. La disponibilità di file e documentazione sotto licenza aperta favorisce la discussione pubblica delle modifiche, ma non significa che ogni variante realizzata dalla comunità sia automaticamente validata.
La presenza di componenti stampati in 3D è decisiva soprattutto per rendere il progetto modificabile. Quando un sensore cambia dimensioni o un nuovo gripper richiede una connessione diversa, non è necessario commissionare un componente su misura a un’officina esterna. Si può intervenire sul modello e riprodurre il pezzo, con costi e tempi limitati. XLeRobot dimostra come l’additive manufacturing possa funzionare da infrastruttura per la robotica sperimentale: non una promessa di automazione domestica universale a basso prezzo, ma un kit di strumenti per costruire, provare e capire sistemi robotici sempre più complessi.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI).